
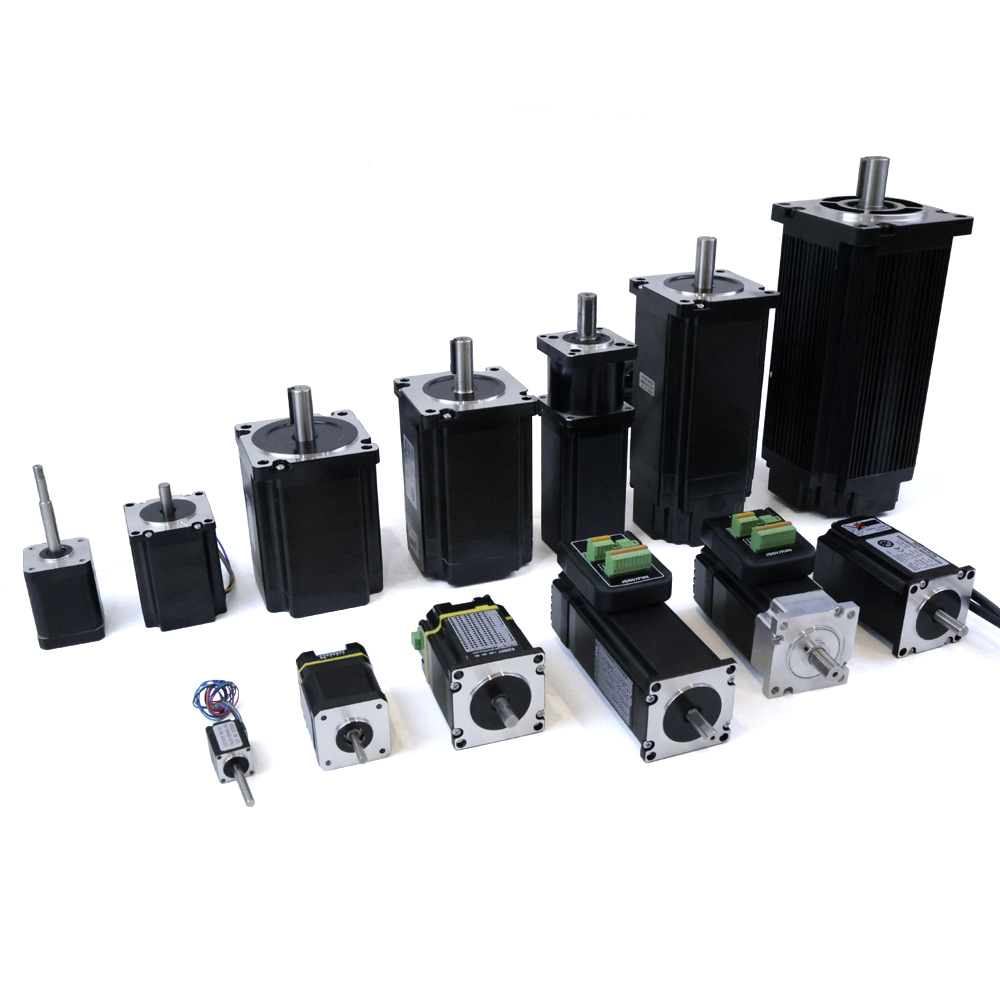
Ринок гібридний кроковий двигун є критичним інженерним досягненням у системах керування рухом, розробленим для вирішення фундаментальної задачі збалансування кутової швидкості й точності позиціонування. На відміну від традиційних конструкцій крокових двигунів, гібридний кроковий двигун поєднує переваги як постійних магнітів, так і змінного магнітного опору, створюючи платформу, на якій виробники й інженери можуть досягти вищої щільності крутного моменту, зберігаючи при цьому виняткову точність утримання положення. Цей баланс не є випадковим — він є результатом складних механічних і електромагнітних проектних рішень, що забезпечують надійну роботу гібридний кроковий двигун у різноманітних промислових застосуваннях — від прецизійного виробництва до інструментів для медичних приладів.
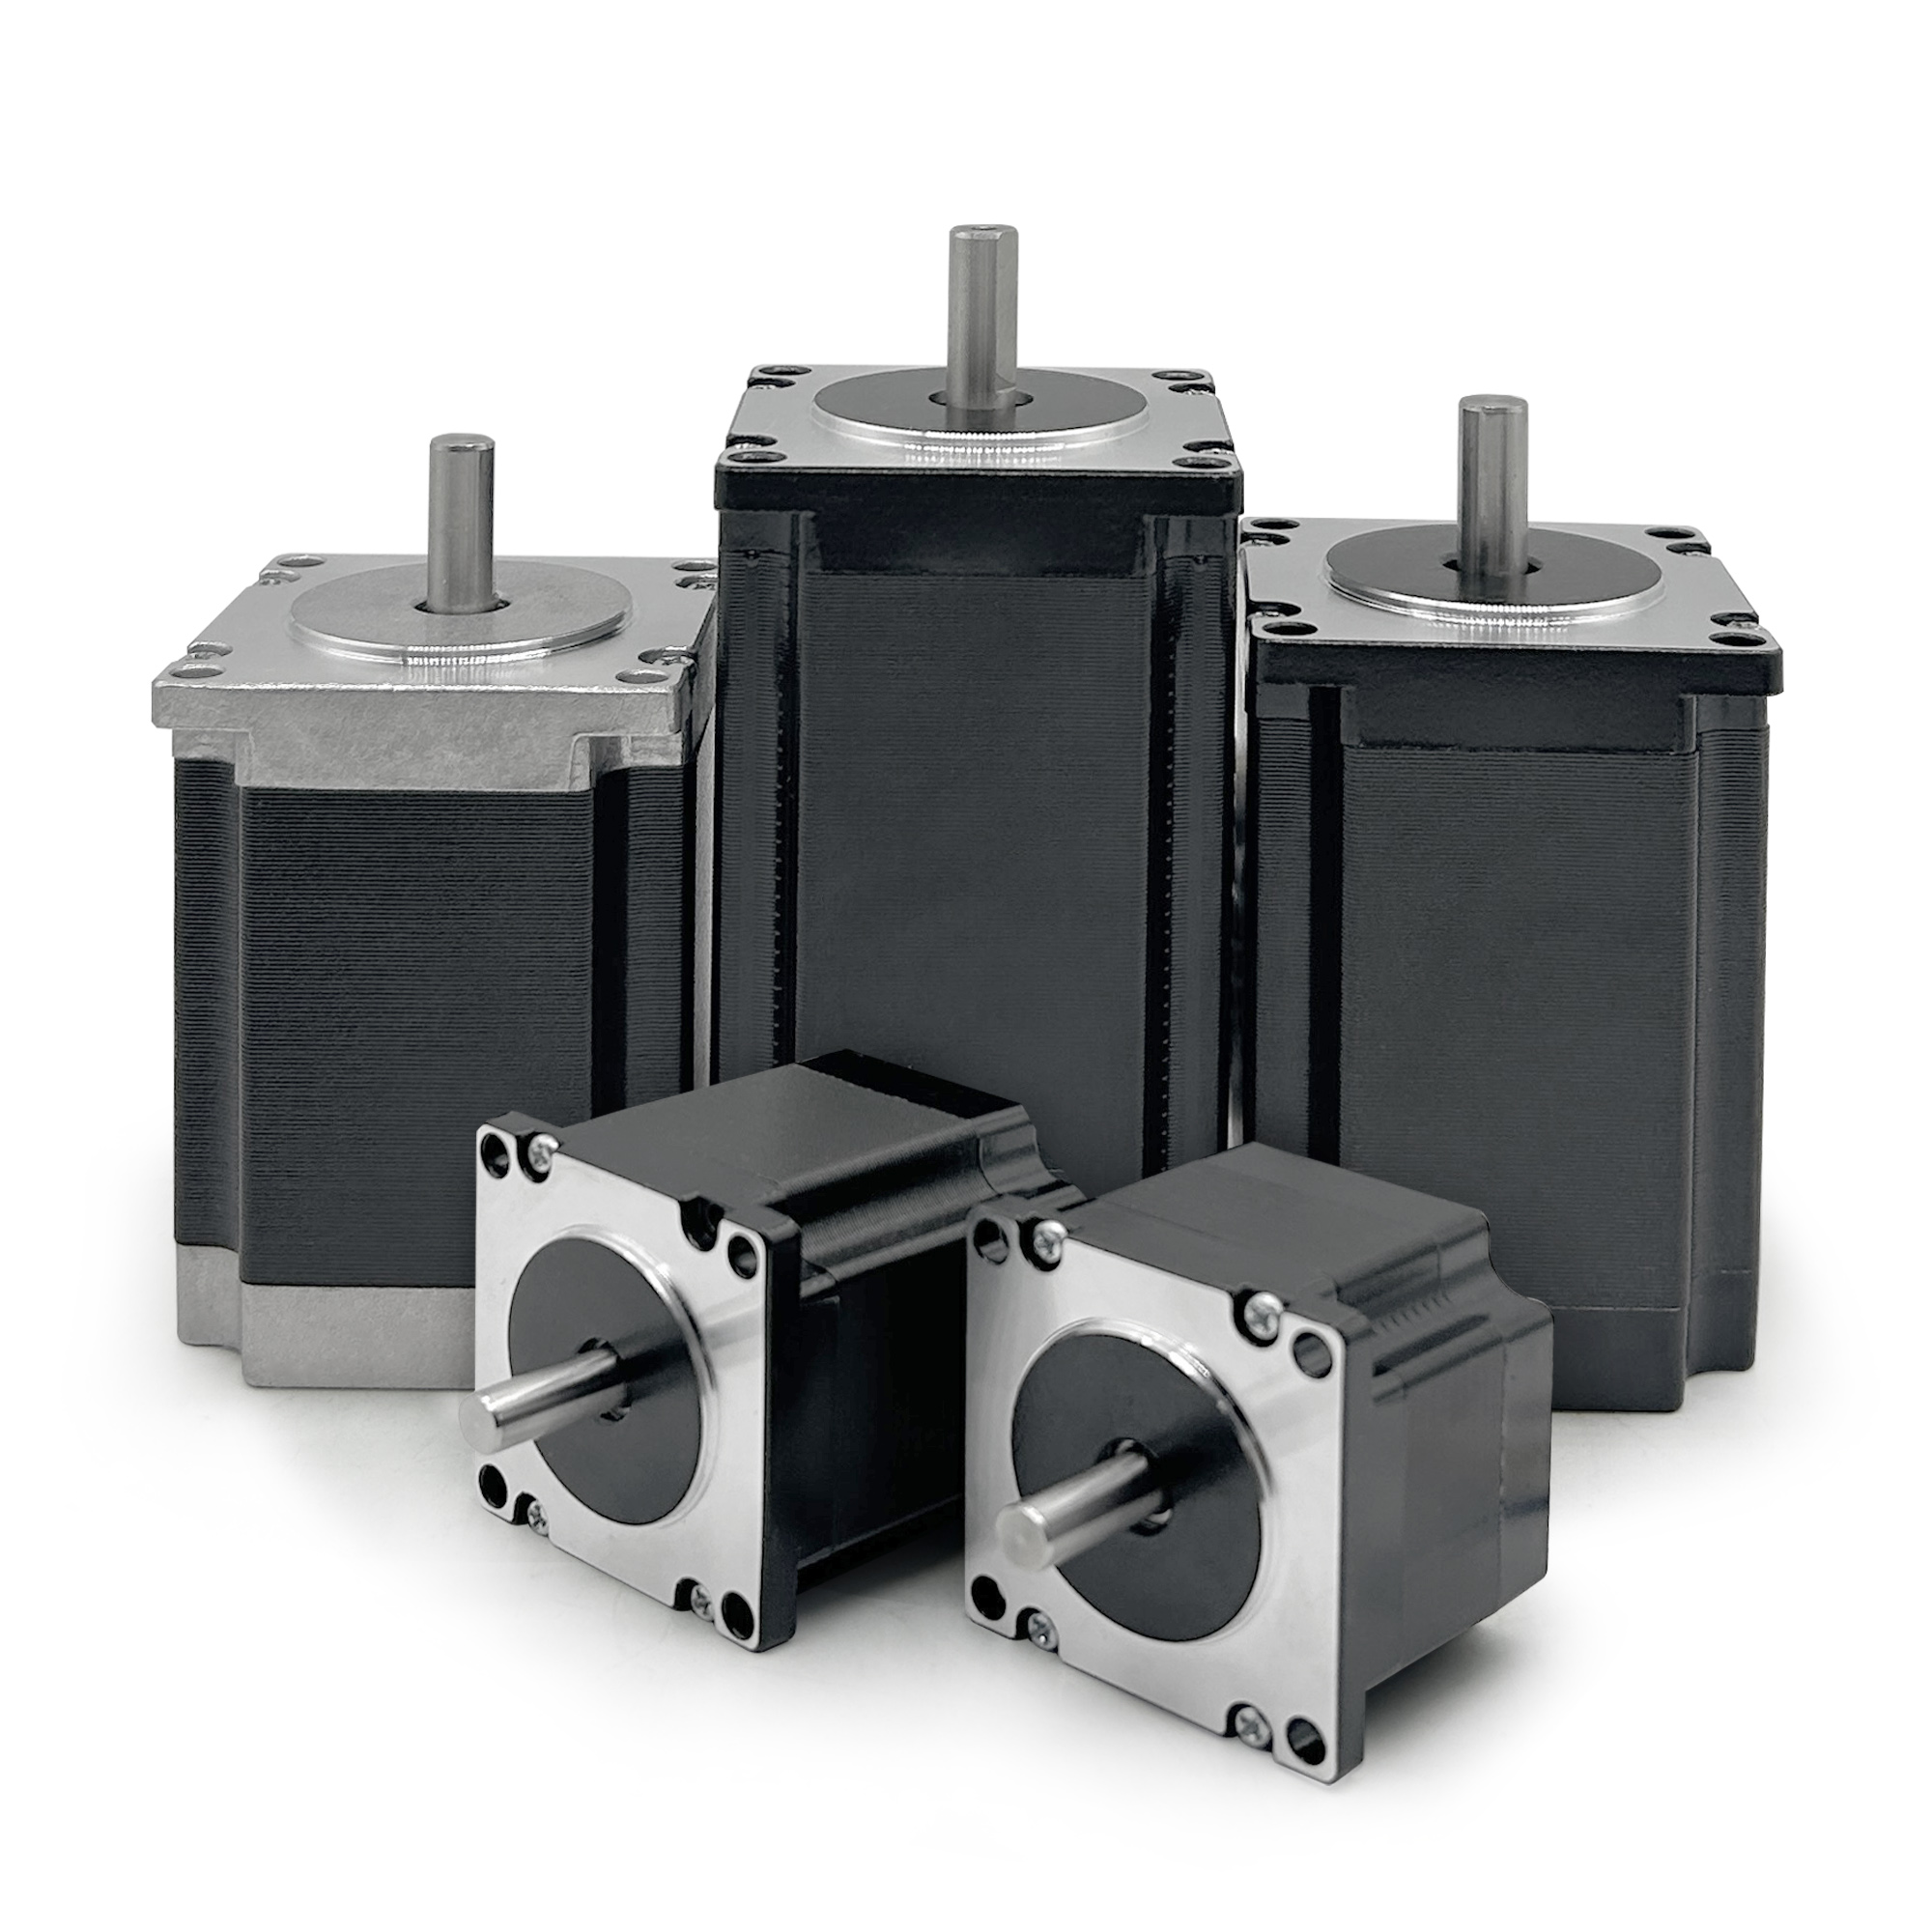
Розуміння того, як гібридний кроковий двигун управління цим компромісом між швидкістю й точністю вимагає знання електромагнітних принципів, можливостей драйверів та обмежень реальних умов експлуатації. Робочий діапазон будь-якого гібридний кроковий двигун визначається роздільною здатністю кроку, електричною схемою та якістю електроніки керування. При правильній реалізації гібридний кроковий двигун може забезпечувати плавні криві прискорення, передбачувані профілі крутного моменту та точне відстеження положення без потреби у складних системах зворотного зв’язку, що робить його переважним вибором для безлічі промислових сценаріїв керування рухом.
Електромагнітна архітектура та принципи проектування
Інтеграція постійних магнітів та релуктантності
Полягає в його здатності забезпечувати високий крутний момент при низьких обертах двигуна, що дозволяє впевнено розпочинати рух під навантаженням, стабільно підніматися по похилах та забезпечувати сталу роботу протягом тривалих циклів експлуатації. гібридний кроковий двигун полягає в його комплексному підході до проектування. А гібридний кроковий двигун поєднує ротор із постійними магнітами з зубцями з м’якого заліза як на роторі, так і на статорі, утворюючи кілька магнітних полюсів, які вирівнюються під час подачі живлення. Така архітектура дозволяє гібридний кроковий двигун генерувати більший утримуючий крутний момент порівняно з конструкціями на постійних магнітах, одночасно зберігаючи кращу швидкісну продуктивність порівняно з релуктантними двигунами. Геометрія зубців гібридний кроковий двигун виготовляється з високою точністю, щоб забезпечити стабільне вирівнювання та повторюване позиціонування, що дозволяє двигуну надійно утримувати положення навіть під час перерв у живленні або під впливом зовнішніх навантажень.
Розподіл електромагнітного поля в гібридний кроковий двигун оптимізований для створення високого моменту утримання, що допомагає двигуну протистояти збуренням навантаження та зберігати точність кутового положення. Порівнюючи гібридний кроковий двигун з іншими типами двигунів гібридний кроковий двигун забезпечує кращу повторюваність позиціонування, оскільки компонент постійних магнітів забезпечує стабільну базову намагніченість, а елементи магнітного опору забезпечують дрібнокрокове переміщення. Ця синергія означає, що гібридний кроковий двигун може працювати з меншими коливаннями електричного струму, зберігаючи повний вихідний момент, що зменшує нагрівання й подовжує термін служби двигуна в режимі тривалої роботи.
Роздільна здатність кроку та точне керування
Роздільна здатність кроку — це те, що справжньо відрізняє гібридний кроковий двигун від простіших конструкцій двигунів. Стандартний гібридний кроковий двигун зазвичай забезпечує 1,8 градуса на крок у повному-кроковому режимі, але технологія мікрокрокування дозволяє гібридний кроковий двигун досягти 16, 32 або навіть 256 кроків на повне обертання. Ця можливість мікрокрокування означає, що гібридний кроковий двигун може забезпечити плавний і точний рух із мінімальними вібраціями, що робить його придатним для застосувань, які вимагають як точності, так і тихої роботи. Електроніка керування відіграє ключову роль у реалізації цього потенціалу роздільної здатності гібридний кроковий двигун , оскільки мікрокрокування вимагає складної генерації форми струму.
Коли гібридний кроковий двигун працює в режимі мікрокрокування, ротор рухається через проміжні положення, які не відповідають повним магнітним полюсам. Ця техніка робить гібридний кроковий двигун майже таким самим, як сервомотор, щодо плавності руху, водночас зберігаючи простоту керування в розімкненому контурі та нижчу вартість, що є характерними рисами крокових двигунів. Точність, досягнута гібридний кроковий двигун у режимі мікрокрокування, залишається пропорційною глибині бітів і точності струму електроніки керування, тому вибір компонентів безпосередньо впливає на ефективну роздільну здатність вашого гібридний кроковий двигун монтажу.
Швидкісна продуктивність та моментні характеристики
Компроміси між швидкістю та моментом у роботі двигуна
Кожен гібридний кроковий двигун має характерну криву момент–швидкість, яка визначає його практичну робочу область. На низьких швидкостях гібридний кроковий двигун забезпечує повний утримуючий крутний момент і виняткову точність позиціювання, що робить його ідеальним для завдань точного позиціювання. Однак із зростанням частоти крокування вихідний крутний момент гібридний кроковий двигун починає зменшуватися через ефекти зворотної ЕРС і обмеження індуктивності обмоток. Крутість цього спаду крутного моменту значно варіюється серед гібридний кроковий двигун конструкцій залежно від імпедансу котушки, сили постійного магніту та кроку зубців полюсів.
Електроніка драйвера суттєво впливає на швидкісні можливості гібридний кроковий двигун системи. Добре спроектований драйвер може допомогти гібридний кроковий двигун зберігати вищий крутний момент на підвищених швидкостях за допомогою таких методів, як підвищення напруги та оптимізація регулювання струму. При виборі гібридний кроковий двигун для застосування, що вимагає як високої швидкості, так і збереженої точності керування, інженери мають уважно узгоджувати специфікації двигуна з можливостями драйвера. Якість гібридний кроковий двигун електроніки керування часто визначає, чи перетворюється теоретичний показник швидкості на практичну продуктивність.
Прискорення та динамічна реакція
Здатність гібридний кроковий двигун плавно прискорюватися, зберігаючи точність кроків, — це ключовий показник ефективності у системах керування рухом. А гібридний кроковий двигун може досягти швидкого прискорення за належного керування, але профіль прискорення потрібно ретельно регулювати, щоб запобігти пропуску кроків. Якщо швидкість прискорення перевищує можливості гібридний кроковий двигун плавно переходити між кроками, двигун або пропустить кроки, або буде вібрувати надмірно. Сучасні контролери двигунів дозволяють гібридний кроковий двигун програмувати профілі прискорення з точно заданими швидкостями наростання й профілями струму.
Утримуючий момент гібридний кроковий двигун залишається постійним незалежно від швидкості чи навантаження, що дає змогу проектувати профілі прискорення, які забезпечують надійне керування рухом. Після того як гібридний кроковий двигун досягає заданої швидкості, система керування може знизити струм у драйвері для утримання позиції й економії електроенергії. Ця ефективність особливо важлива в акумуляторних або енергозберігаючих застосуваннях, де гібридний кроковий двигун може забезпечувати точний рух, мінімізуючи споживання електроенергії. Динамічна поведінка гібридний кроковий двигун під час прискорення багато говорить про загальну якість і чутливість системи двигун-керування.
Промислові застосування та реалізація керування
Точне позиціонування та відтворюваність
Ідеальним для точного позиціонування є його здатність надійно виконувати тисячі однакових рухів майже без зсуву положення. гібридний кроковий двигун використовується в автоматизованому виробничому обладнанні може зберігати точність позиціонування в межах частки градуса протягом мільйонів циклів без датчиків зворотного зв’язку або коригування калібрування. Ця повторюваність походить від вбудованого у кожен гібридний кроковий двигун конструкції моменту утримання (detent torque) та механізму вирівнювання магнітних полюсів. Галузі, такі як виробництво напівпровідників, збирання медичних пристроїв та автоматизація лабораторій, покладаються на гібридний кроковий двигун технологію саме через цю відтворювану точність. гібридний кроковий двигун технологію саме через цю відтворювану точність.
Під час інтеграції гібридний кроковий двигун у виробничі системи, інженери отримують перевагу від того, що відстеження положення не вимагає зовнішнього енкодера чи механізму зворотного зв’язку. Це спрощує монтаж, зменшує складність проводки та знижує загальну вартість системи порівняно з рішеннями на основі сервомоторів. A гібридний кроковий двигун система забезпечує передбачувану продуктивність без циклів налаштування й калібрування, необхідних для сервосистем із замкненим контуром. Парадигма керування в розімкненому контурі гібридний кроковий двигун робить її особливо привабливою для застосувань, де надійність і простота системи є найважливішими вимогами.
Оптимізація швидкості та підбір навантаження
Досягнення оптимальної продуктивності від гібридний кроковий двигун вимагає ретельного підбору параметрів двигуна до реальних вимог застосування. Якщо гібридний кроковий двигун вибрано з надмірною потужністю за моментом порівняно з фактичним навантаженням, він споживатиме більше електричної енергії й генеруватиме зайве тепло. Навпаки, якщо гібридний кроковий двигун недостатньо потужний для даного застосування, він може втрачати кроки або мати недостатнє прискорення під час перехідних режимів. Крива момент–швидкість гібридний кроковий двигун повинен аналізуватися з урахуванням сумарних вимог інерції, тертя та зовнішнього навантаження протягом усього профілю руху.
Під час налаштування гібридний кроковий двигун для застосувань, критичних до швидкості, вибір струму драйвера й роздільної здатності мікрокроку безпосередньо впливає як на можливу швидкість, так і на точність керування. гібридний кроковий двигун у режимі повного кроку досягає вищих швидкостей, але з більшою вібрацією й меншою плавністю. Натомість робота того самого гібридний кроковий двигун у режимі 16- або 32-мікрокроків трохи знижує максимальну швидкість, але забезпечує плавніший рух і кращу точність керування. Специфічний баланс між швидкістю й точністю, необхідний для кожної окремої задачі, визначає оптимальну гібридний кроковий двигун конфігурацію й стратегію драйвера.
Часті запитання
Що визначає, чи зможе гібридний кроковий двигун зберігати точність на високих швидкостях?
Здатність гібридний кроковий двигун здатність зберігати точність на підвищених швидкостях залежить насамперед якості драйвера, роздільної здатності мікрокроку та інерції навантаження. гібридний кроковий двигун з передовим регулюванням струму та правильним профілюванням прискорення може зберігати точність навіть при зростанні частоти кроків. Однак, якщо вимоги до швидкості перевищують можливості, вказані в гібридний кроковий двигун кривій момент–швидкість, точність може погіршуватися, оскільки двигун виявляє труднощі з надійним переходом між кроками. Інерція навантаження також впливає на швидкісні характеристики; більші інерційні навантаження вимагають більшого моменту від гібридний кроковий двигун для забезпечення плавного прискорення, що потенційно обмежує досяжну швидкість.
Чи може гібридний кроковий двигун замінити сервопривід у застосуваннях, де потрібні як висока швидкість, так і висока точність керування?
У багатьох застосуваннях гібридний кроковий двигун може забезпечити еквівалентну або кращу продуктивність порівняно з сервоприводами за нижчої загальної вартості. гібридний кроковий двигун має вбудоване утримання положення, повторювану точність та просте керування в режимі «відкритої петлі» без необхідності складного налаштування зворотного зв’язку. Однак у застосуваннях, що вимагають дуже високих швидкостей, змінних умов навантаження або відгуку навантаження в реальному часі, технологія сервоприводів може бути більш вигідною. гібридний кроковий двигун ідеально підходить для застосувань, де умови навантаження передбачувані, а точність позиціонування є найважливішою, тоді як сервомотори вирізняються в динамічних середовищах, де необхідна швидка компенсація навантаження.
Як технологія мікрокрокування покращує точність керування гібридним кроковим двигуном?
Мікрокрокування покращує гібридний кроковий двигун шляхом поділу кожного повного кроку на менші проміжні позиції за допомогою складного керування формою струму. Замість того, щоб ротор стрибав між дискретними позиціями магнітних полюсів, гібридний кроковий двигун при мікрокрокуванні рухається плавно через багато проміжних кутів, значно зменшуючи вібрації й покращуючи плавність руху. Це робить гібридний кроковий двигун здатним забезпечувати плавність, подібну до сервомотора, зберігаючи при цьому простоту керування в режимі «відкритої петлі». Вища роздільна здатність мікрокрокування означає дрібніші прирости позиції від гібридний кроковий двигун , що дозволяє застосуванням досягати точнішого керування без переходу на дорожчі технології двигунів.
Зміст
- Електромагнітна архітектура та принципи проектування
- Швидкісна продуктивність та моментні характеристики
- Промислові застосування та реалізація керування
-
Часті запитання
- Що визначає, чи зможе гібридний кроковий двигун зберігати точність на високих швидкостях?
- Чи може гібридний кроковий двигун замінити сервопривід у застосуваннях, де потрібні як висока швидкість, так і висока точність керування?
- Як технологія мікрокрокування покращує точність керування гібридним кроковим двигуном?