
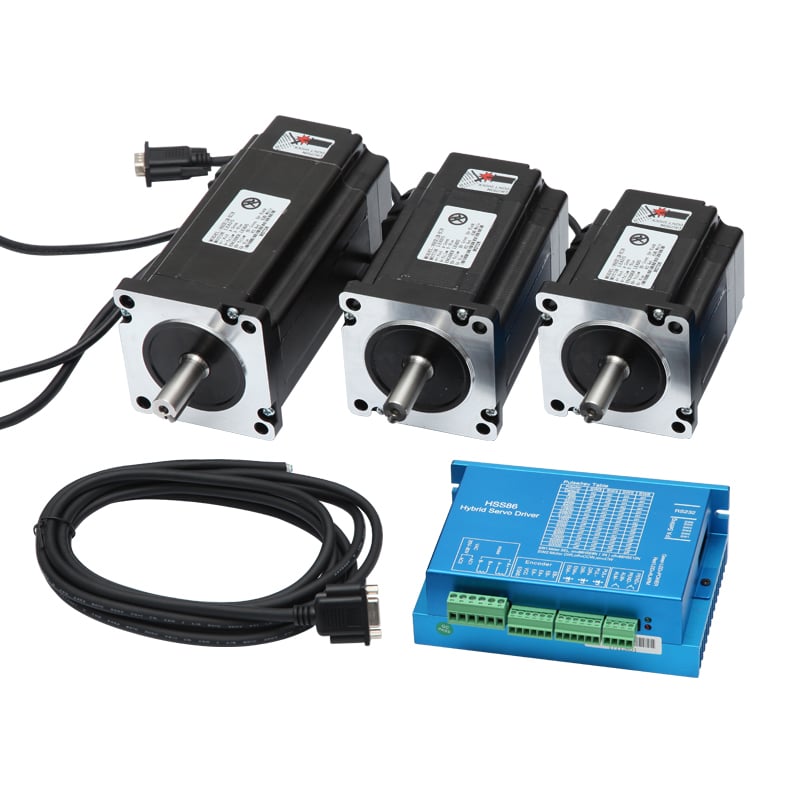
NEMA 34 -askellusmoottori on yksi robusteimmista ja laajimmin kunnioitettavista liikkeenohjauskomponenteista, joita käytetään tänä päivänä teollisessa automaatiossa. Sen fyysinen koko, sisäinen rakenne ja materiaalien valinta toimivat yhdessä moottorin luomiseksi, joka kestää...
Näytä lisää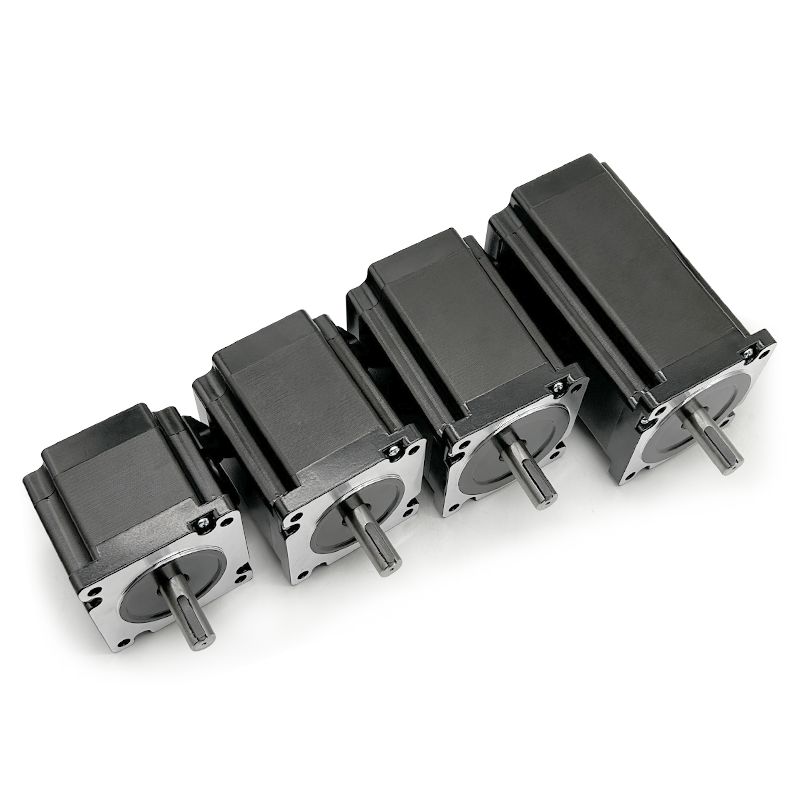
Nema 34 -askelmoottori on yksi kyvykkäimmistä ja laajimmin käytetyistä moottorikokoista tarkkaliikkeiden ohjauksessa. Sen kasvopinta-ala on 86 mm, ja se pystyy tuottamaan pitävämomenttia, joka usein ylittää 12 N·m, mikä tekee nema 34 -askelmoottorista...
Näytä lisää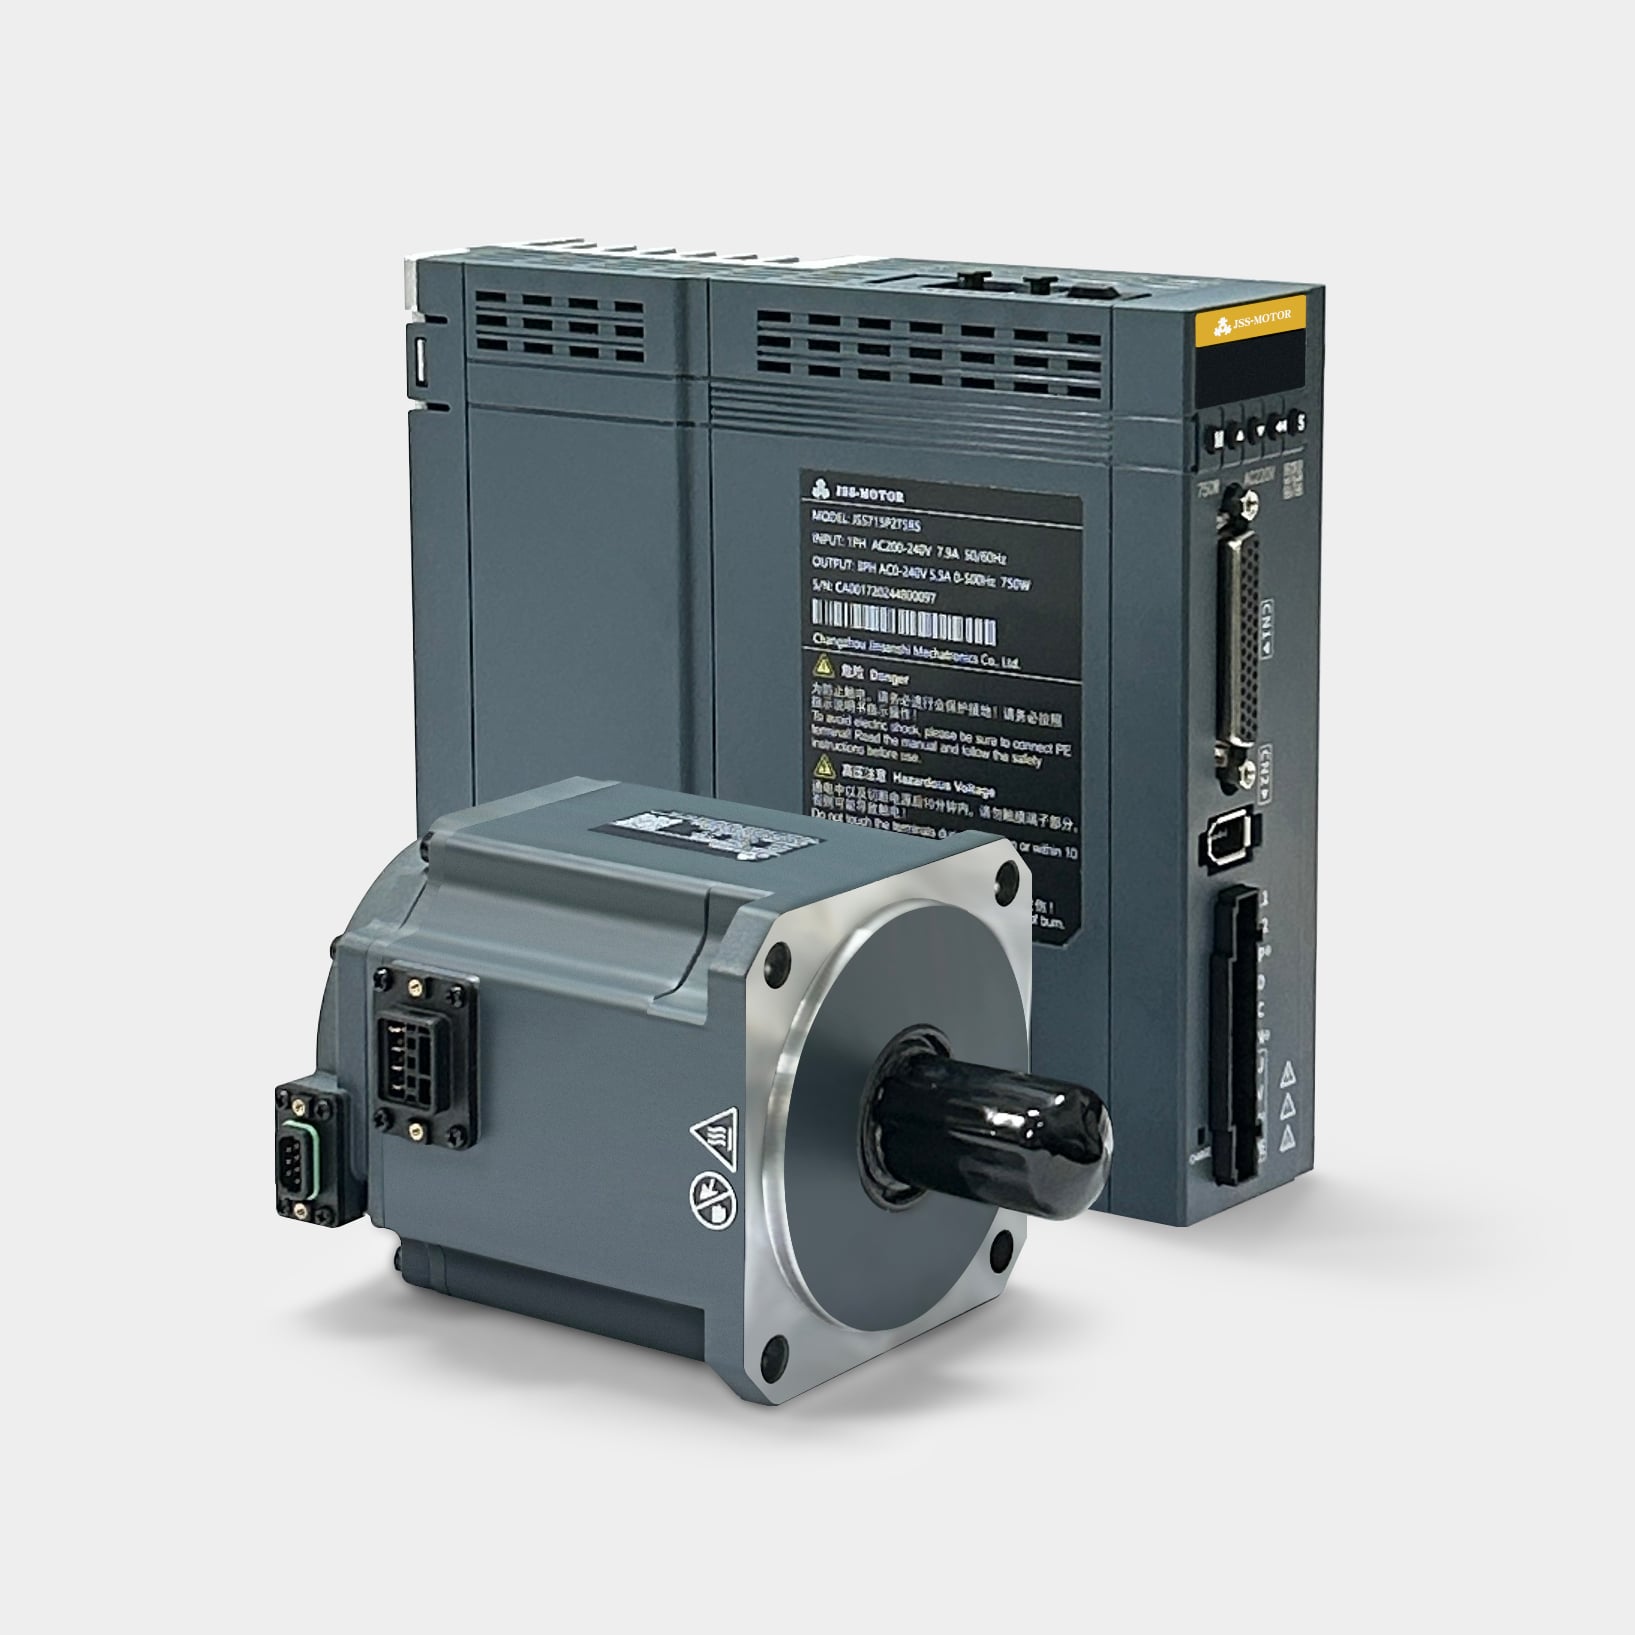
Tarkat liikkeenohjausjärjestelmät perustuvat voimakkaasti oikeaan servomoottorin määrittelyyn, jotta saavutetaan optimaalinen suorituskyky teollisuussovelluksissa. Kun insinöörit toteuttavat automatisoituja koneita, robotiikkaa tai CNC-laitteita, liikkeen tarkkuus ja vakaus ovat ratkaisevia tekijöitä...
Näytä lisää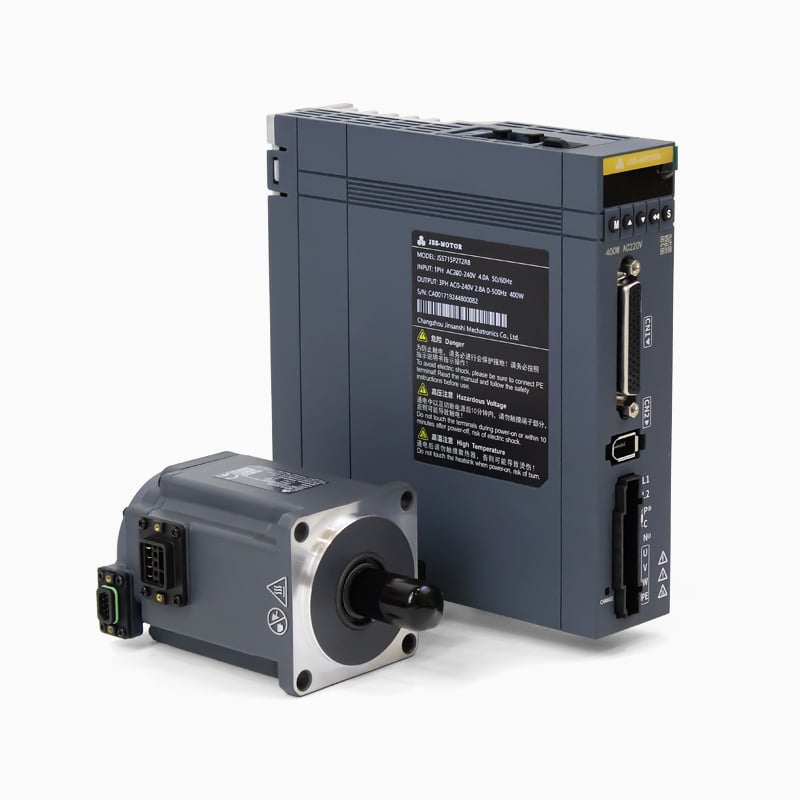
Nykyisessä teollisessa automaatiossa tarkkuuden, toistettavuuden ja nopeuden vaatimukset ovat korkeammat kuin koskaan aiemmin. Kyse voi olla esimerkiksi robottikäsivartesta, joka koostaa mikroelektroniikkaa, CNC-koneesta, joka työstää ilmailukomponentteja, tai pakkauslinjasta, joka synkronoi kymmeniä...
Näytä lisää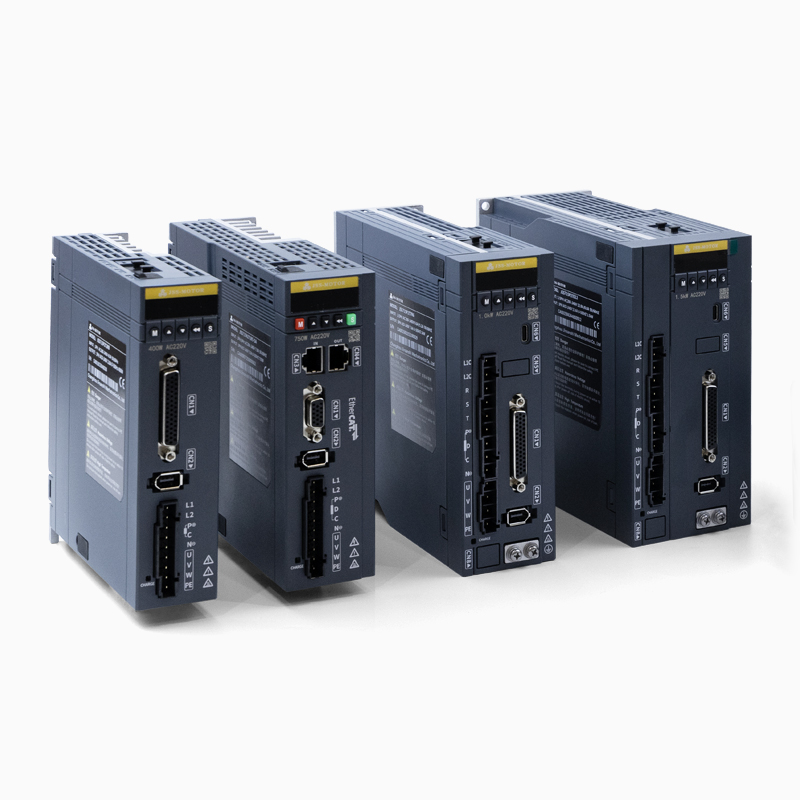
Nykyajan teollinen automaatio edellyttää tarkkoja ohjausjärjestelmiä, jotka tarjoavat erinomaista tarkkuutta ja toistettavuutta liikkesovelluksissa. Servomoottorin ajuri toimii kriittisenä rajapintana ohjausjärjestelmien ja servomoottorien välillä, muuntaen...
Näytä lisää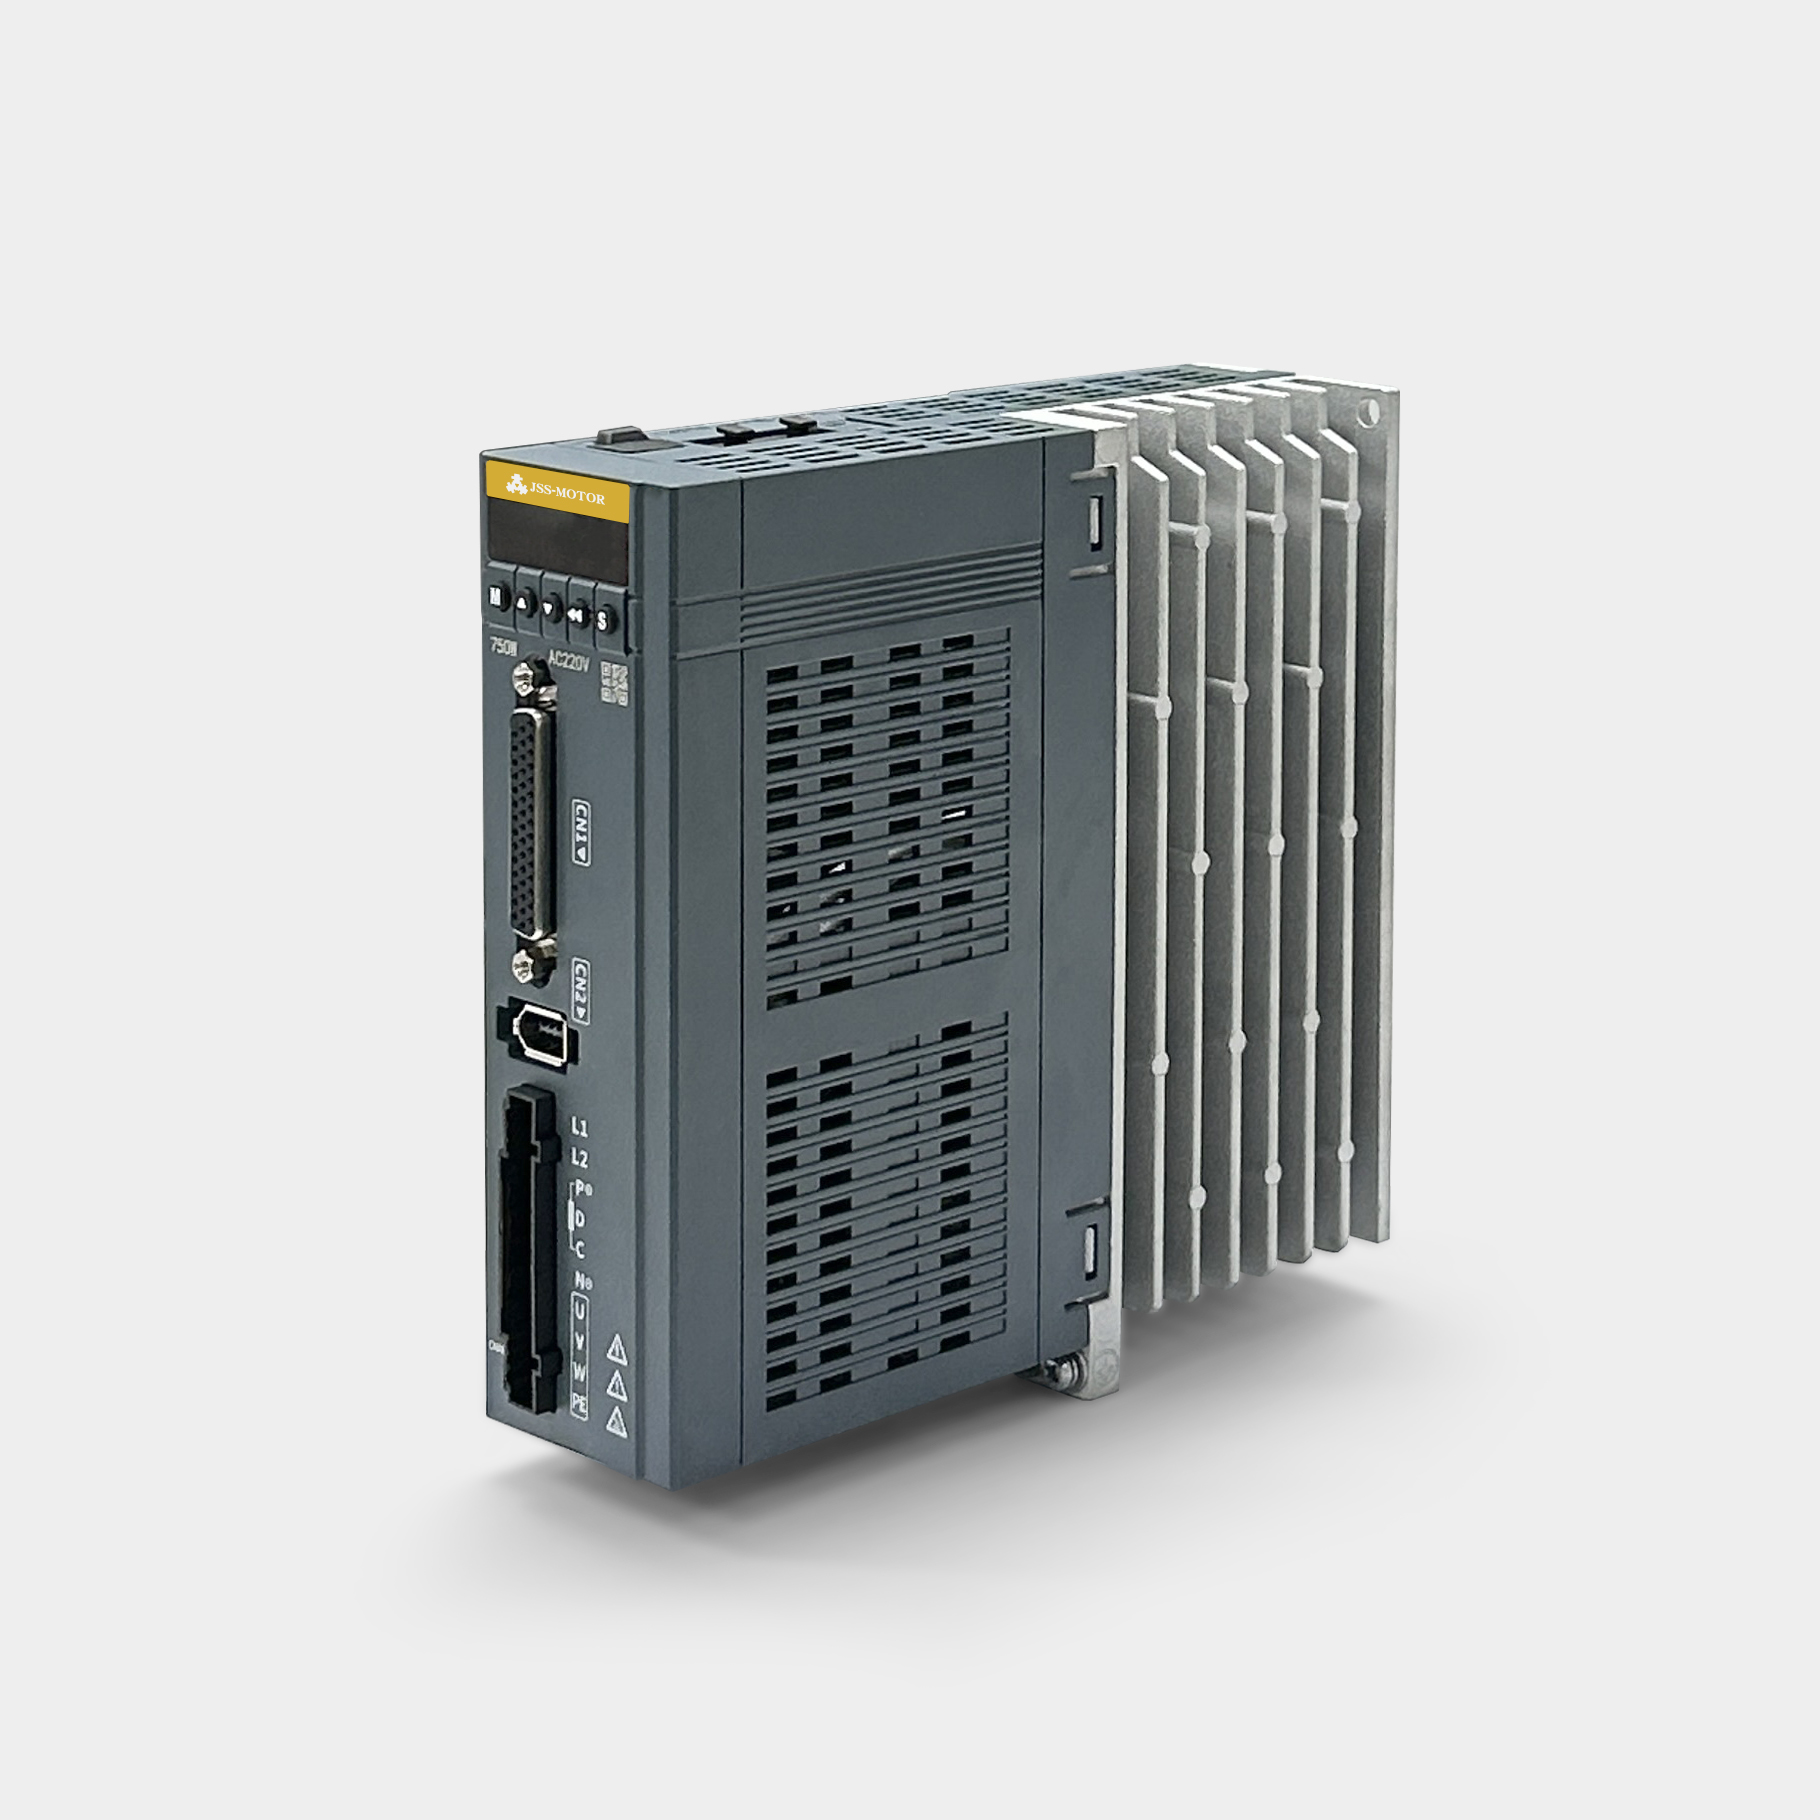
Nykyajan teollisessa automaatiossa servomoottorin ajuri sijaitsee liikkeenohjausjärjestelmien ytimessä ja muuntaa komentosignaalit tarkoituksenmukaisiksi mekaanisiksi tulosteiksi. Kun servomoottorin ajuri toimii luotettavasti, koko tuotantolinja toimii johdonmukaisesti ja vähimmillään pysähtymisillä...
Näytä lisää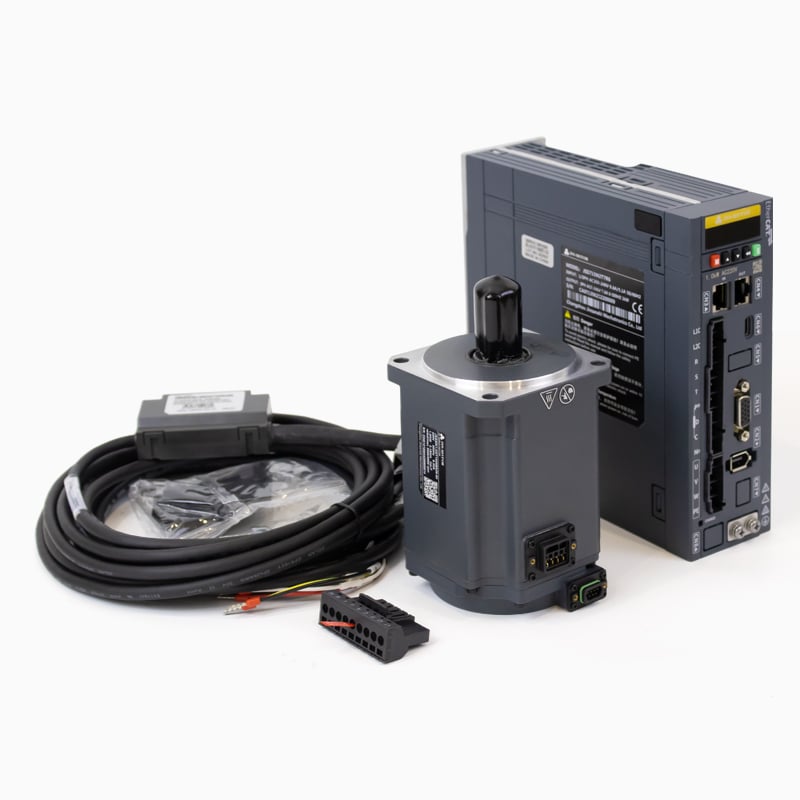
Nykyisessä teollisessa automaatiossa tarkkuus ja reaktiokyky eivät ole enää valinnaisia ominaisuuksia – ne ovat perusvaatimuksia. Lähes jokaisen korkean suorituskyvyn koneakselin ytimessä on servomoottoreihin ja -ajureihin perustuva koordinoitu järjestelmä. Ymmärtämis...
Näytä lisää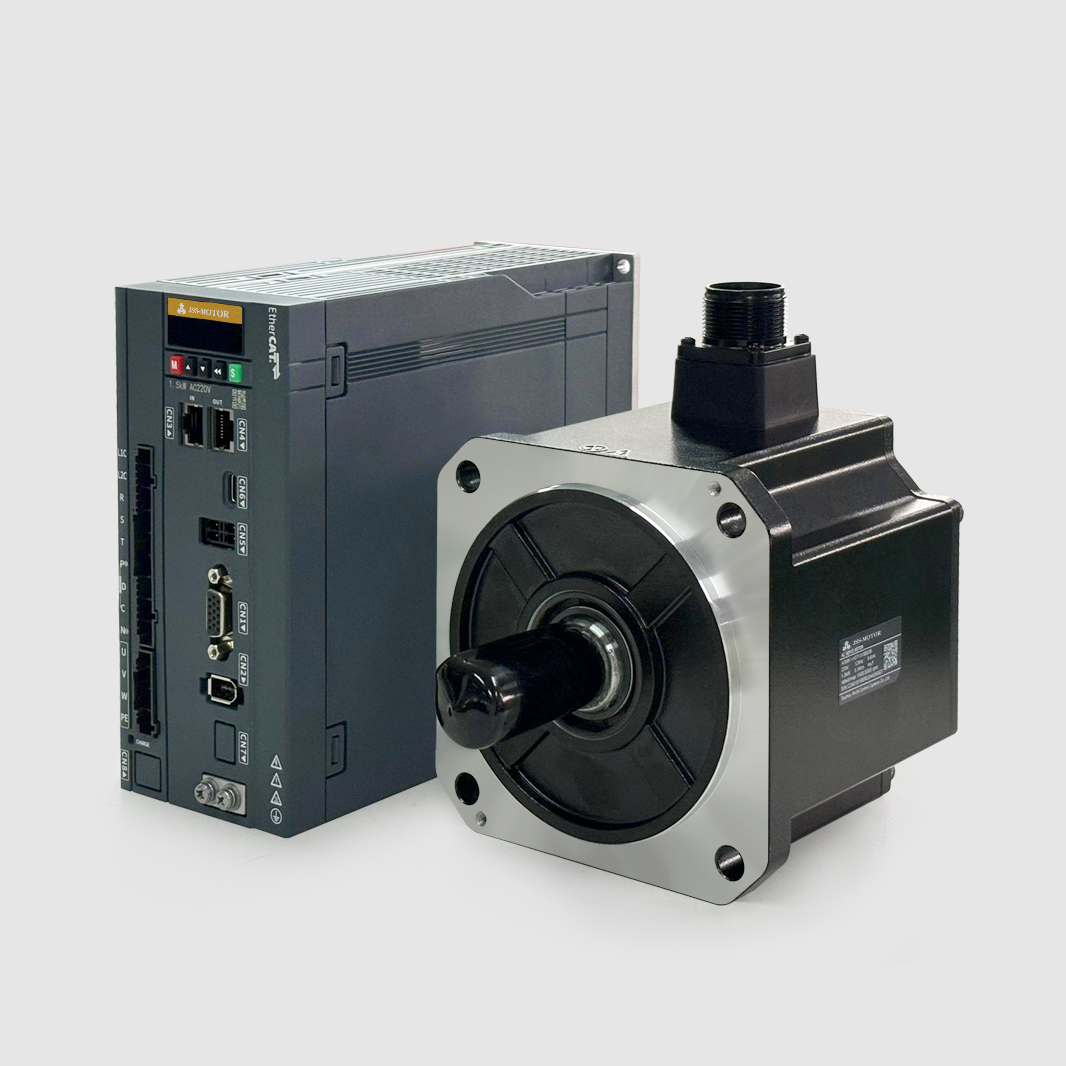
Synkronoidut liikejärjestelmät muodostavat nykyaikaisen teollisen automaation perustan, mahdollistaen useiden akselien yhteistyön erinomaisen tarkkuuden ja ajastuksen avulla. Tämän tason koordinaation saavuttamisen avain on kehittyneet ohjauskyvyt...
Näytä lisää
Nykyinen teollinen automaatio perustuu voimakkaasti tarkkoihin liikkeenohjausjärjestelmiin, ja näiden järjestelmien ytimessä on servomoottorin ajuriteknologia. Servomoottorin ajurijärjestelmiin integroitu takaisinkytkentämekanismi edustaa yhtä tärkeimmistä...
Näytä lisää
Nykyisessä teollisessa automaatiossa vaatimukset nopeammasta, tarkemmasta ja luotettavammasta koneiden suorituskyvystä ovat korkeammat kuin koskaan aiemmin. Tämän suorituskyvyn hyppäyksen ytimessä ovat servomoottorit ja -ajurit, jotka muodostavat tiukasti integroidun järjestelmän...
Näytä lisää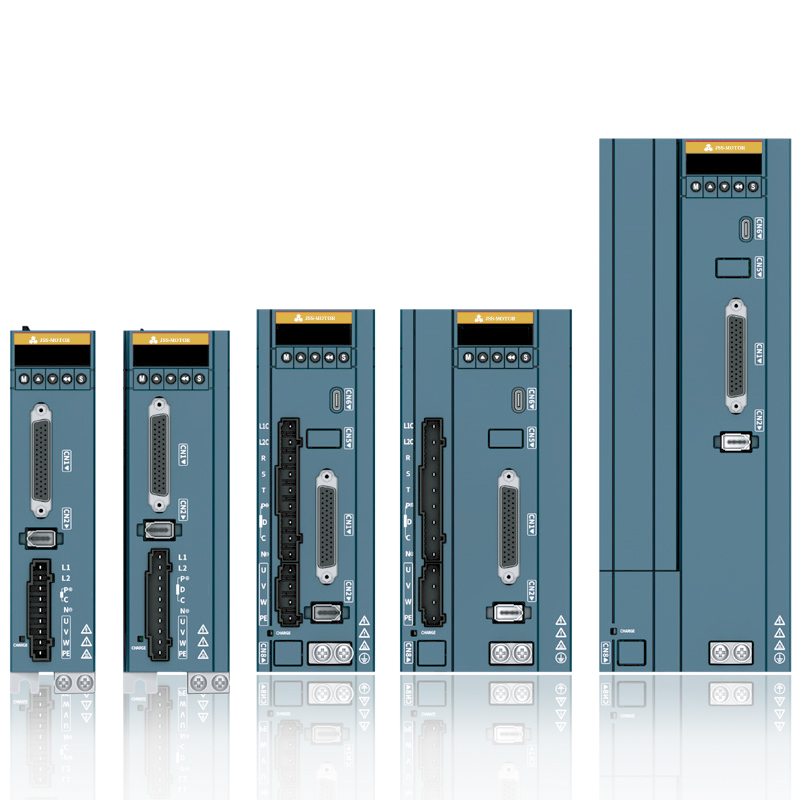
Teolliset automaatiojärjestelmät ovat voimakkaasti riippuvaisia tarkoista liikkeenohjausjärjestelmistä, joissa servomoottorin ajuriteknologiaa käytetään ratkaisevassa roolissa toimintatehokkuuden ja laitteiston kestävyyden varmistamiseksi. Servomoottorin ajurin luotettavuuteen vaikuttavien keskeisten tekijöiden ymmärtäminen...
Näytä lisää
Tarkka liikkeenohjaus muodostaa nykyaikaisen teollisen automaation kulmakiven, jossa tarkkuus määrittää toiminnallisen menestyksen. Valmistusympäristöissä, robotiikkasovelluksissa ja automatisoiduissa järjestelmissä kyky saavuttaa täsmällinen sijainti...
Näytä lisää
Copyright © 2026 Changzhou Jinsanshi Mechatronics Co., Ltd. All rights reserved. - Tietosuojakäytäntö