
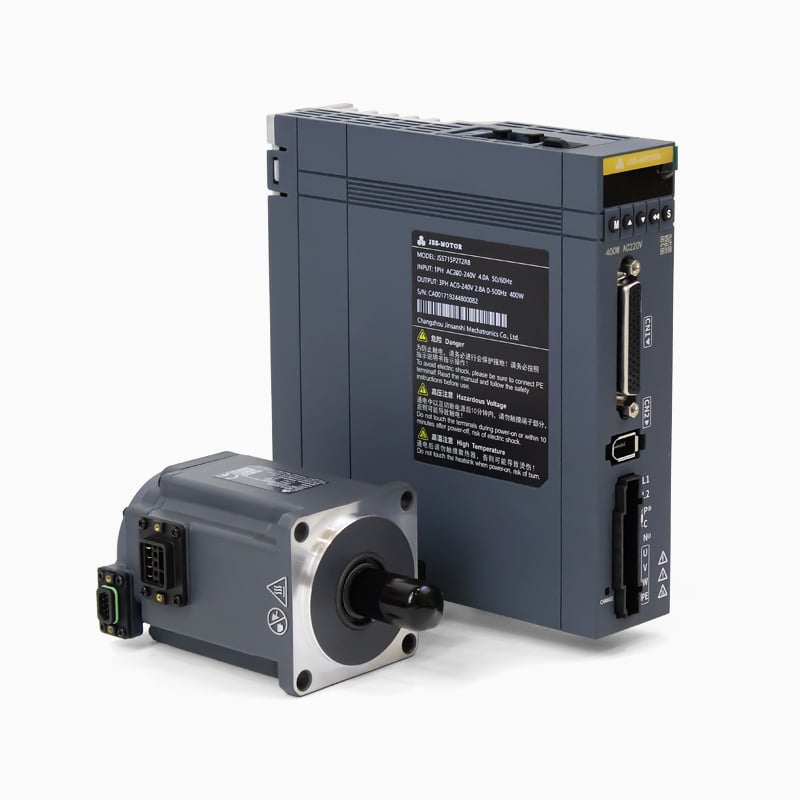
Ժամանակակից արդյունաբերական ավտոմատացման մեջ ճշգրտության, կրկնելիության և արագության պահանջները երբեք չեն եղել այսքան բարձր։ Արդյունաբերական մեքենայացված բազուկը, որը հավաքում է միկրոէլեկտրոնիկա, ԿՀՎ մեքենան, որը մետաղական մասեր է մշակում ավիատիեզերական արդյունաբերության համար, կամ փաթեթավորման գիծը, որը միաժամանակ սինխրոնացնում է տասնյակ առանցքներ, բոլորը հիմնված են ճշգրտությունն ապահովող հիմնարար տեխնոլոգիայի վրա՝ սերվոմոտորներ եւ շարժիչներ ։ Այս բաղադրիչները պարզապես պտտվող շարժիչներ չեն — դրանք փակ համակարգեր են, որոնք անընդհատ չափում, ճշտում և օպտիմալացնում են շարժումը իրական ժամանակում՝ ապահովելով այնպիսի արդյունք, որը բաց համակարգերը պարզապես չեն կարող տալ։
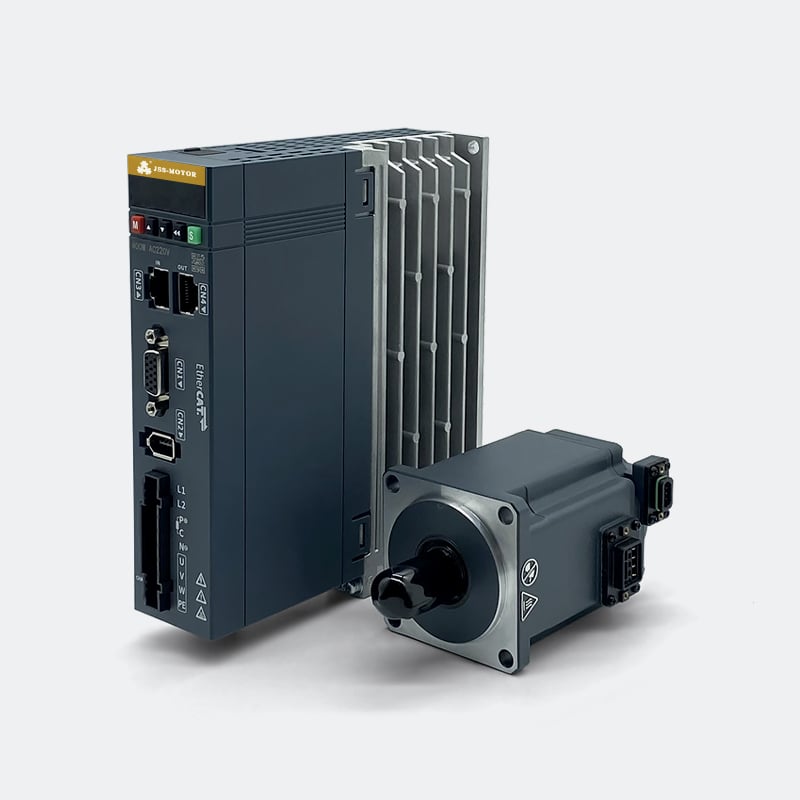
Սերվո շարժիչների և վարիչների կարևորությունը ճշգրտված ավտոմատացման մեջ հասկանալու համար պետք է դուրս գալ դրանց հիմնարար գործառույթից։ Դա նշանակում է դիտարկել, թե ինչպես են դրանք արձագանքում դինամիկ բեռնվածության փոփոխություններին, ինչպես են ինտեգրվում ժամանակակից կապի պրոտոկոլների հետ և ինչու են ինժեներները բոլոր ոլորտներում մշտապես ընտրում դրանք, երբ ճշգրտության սահմանային արժեքները շատ փոքր են, իսկ արտադրողականության պահանջները՝ բարձր։ Այս հոդվածը քննարկում է այն հիմնարար պատճառները, որոնց շնորհիվ այս համակարգերը դարձել են անփոխարինելի ճշգրտության վրա հիմնված արտադրության և ավտոմատացման միջավայրերում։
Ճշգրտությունը սահմանող փակ օղակի առավելությունը
Ինչպես է հակակապը վերափոխում շարժման կառավարումը
Սերվո շարժիչների և վարիչների սահմանաբազմությունը փակ օղակի հակակապի օգտագործումն է։ Ստեփեր շարժիչների կամ ստանդարտ AC ինդուկցիոն շարժիչների հակառակությամբ սերվո համակարգը շարունակաբար հսկում է շարժիչի առանցքի իրական դիրքը, արագությունը և մեխանիկական մոմենտը և այդ տվյալները համեմատում է հրամանային արժեքների հետ։ Ցանկացած շեղում՝ անկախ նրա չափից՝ անմիջապես առաջացնում է վարիչի ուղղող արձագանք։
Այս հետադարձ կապի օղակը հնարավոր է դարձնում շարժիչի առանցքին անմիջապես մountված էնկոդերները: Բարձր լուծաչափ էնկոդերներ, օրինակ՝ 17-բիթանոց բացարձակ էնկոդերները, կարող են ճշգրտել մեկ պտույտի ընթացքում 131 000-ից ավելի տարբեր դիրքեր: Այս մակարդակի մանրադիտակային ճշգրտությունը նշանակում է, որ համակարգը միշտ ճշգրիտ գիտի առանցքի դիրքը, նույնիսկ մի անգամ մատակարարման աղբյուրը անջատելու և կրկին միացնելու դեպքում, ինչը շատ դեպքերում վերացնում է սկզբնական դիրքի որոշման անհրաժեշտությունը:
Գործնական արդյունքն այն է, որ սերվոշարժիչներն ու սերվովարիչները կարող են պահպանել դիրքային ճշգրտություն աստիճանի մասնիկների սահմաններում՝ տարբեր բեռնվածության պայմաններում: Կիսահաղորդչային վաֆերների մշակման կամ ճշգրիտ տեղաբաշխման նման կիրառումներում այս ճշգրտությունը ոչ թե լքված հարմարավետություն է, այլ՝ հիմնարար պահանջ, որը որոշում է, թե արդյոք տվյալ գործընթացը ընդհանրապես հնարավոր է:
Իրական ժամանակում սխալների ուղղում դինամիկ բեռնվածության պայմաններում
Արդյունաբերական մեքենաները հազվադեպ են աշխատում բացարձակ հաստատուն բեռի տակ: Ռոբոտային թևը փոխում է իր էֆեկտիվ իներցիան՝ երբ երկարում կամ կարճանում է: Կոնվեյերային համակարգը անհանգստության մեջ է դնում բեռի հանկարծակի վերելքներ, երբ ապրանքները դնվում են դրա վրա: Սպինդելի շարժիչը հանդիպում է կտրման դիմադրության փոփոխականությանը՝ երբ գործիքի երկրաչափական ձևը փոխվում է: Սերվոշարժիչներն ու սերվոշարժիչների վարիչները մշակված են այս դինամիկայի հետ առանց դիրքային ճշգրտությունը կորցնելու:
Սերվոշարժիչի վարիչների կառավարման ալգորիթմները՝ սովորաբար համադրություն են համեմատական, ինտեգրալ և ածանցյալ (PID) կառավարման միջոցներից՝ հաշվարկում են անհրաժեշտ հոսանքի ելքը մեկ վայրկյանում հազարավոր անգամ: Այս բարձր թարմացման հաճախականությունը ապահովում է, որ խանգարումները վերացվեն մինչև դրանք կուտակվեն որպես իմաստալից դիրքային սխալներ: Արդյունքում ստացվում է հարթ և կայուն շարժում՝ նույնիսկ մեխանիկորեն ծանր պայմաններում:
Այս իրական ժամանակում ճշգրտման հնարավորությունը սերվո շարժիչների և վարիչների նախընտրության հիմնական պատճառներից մեկն է բաց օղակի այլընտրանքների նկատմամբ այն բոլոր կիրառումներում, որտեղ սպասվում է բեռնվածության փոփոխականություն: Համակարգը ուղղակի չի կատարում հրահանգը՝ այն անընդհատ ստուգում է և ապահովում է արդյունքը ամբողջ շարժման պրոֆիլի ընթացքում:
Արագություն, Պտտման մոմենտ և Կատարողականության սահմանագիծ
Բարձր պտտման մոմենտի խտություն փոփոխական արագությունների դեպքում
Սերվո շարժիչները և վարիչները նախագծված են բարձր պտտման մոմենտ ապահովելու համար լայն արագությունների շրջանակում, ներառյալ շատ ցածր արագությունները, որտեղ շատ այլ շարժիչների տիպեր դժվարանում են: Այս բնութագիծը կարևոր է այն կիրառումներում, որտեղ անհրաժեշտ է դանդաղ, վերահսկվող շարժում բարձր ուժով՝ օրինակ՝ ինյեկցիոն ձուլման սեղմման մեխանիզմներում, ճշգրիտ շլիֆավորման ստատորներում կամ վեբ մշակման համակարգերում լարման վերահսկումը:
Սերվոմոտորի պտտման մոմենտի հարաբերությունը իներցիային սովորաբար շատ ավելի բարձր է, քան համապատասխան ինդուկցիոն մոտորի դեպքում: Սա նշանակում է, որ մոտորը կարող է արագ արագացնել և դանդաղեցնել՝ առանց չափազանց մեծ կարկասի անհրաժեշտության: Բարձր ցիկլերի կիրառման դեպքում, երբ առանցքները մեկ րոպեում հարյուրավոր անգամ սկսվում, կանգնում և հակառակ ուղղությամբ շարժվում են, այս արձագանքայինությունը ուղղակիորեն բերում է մեքենայի ավելի բարձր արտադրողականության և ցիկլի տևողության կրճատման:
Ժամանակակից սերվոմոտորները և վարիչները աջակցում են նաև պտտման մոմենտի կառավարման ռեժիմին, որտեղ վարիչը կարգավորում է ելքային պտտման մոմենտը՝ ոչ թե դիրքը կամ արագությունը: Սա հատկապես օգեստավետ է հավաքածուի կիրառման դեպքում, երբ աշխատանքային մասի դիրքի փոփոխությունից անկախ անհրաժեշտ է պահպանել հաստատուն սեղմման կամ ճնշման ուժ:
Հարթ արագության պրոֆիլներ և նվազագույն թարթում
Ճշգրտության ապահովման ինքնաշարժավորումը միայն ճիշտ դիրքին հասնելու մասին չէ՝ այն նաև վերաբերում է համակարգի այդ դիրքին հասնելու եղանակին: Հանկարծակի արագացումն ու դանդաղեցումը ստեղծում են մեխանիկական լարվածություն, թրթռում և հաստատման ժամանակ, որոնք նվազեցնում են ինչպես ճշգրտությունը, այնպես էլ սարքի աշխատանքային տևողությունը: Սերվոշարժիչներն ու սերվովարույթները լուծում են այս խնդիրը՝ օգտագործելով վարույթի ֆիրմվերում ներդրված բարդ շարժման պրոֆիլավորում:
S-ակնաձև և սեղանաձև արագության պրոֆիլները հնարավորություն են տալիս վարույթին յուրաքանչյուր շարժման սկզբում և վերջում արագությունը հարթ կերպով փոխել: Դա նվազեցնում է բեռին փոխանցվող մեխանիկական հարվածը և նվազեցնում է համակարգի սպասման ժամանակը՝ մինչև թրթռումների մարումը, որից հետո կարող է սկսվել հաջորդ գործողությունը: Օրինակ՝ բարձրամետրաժ վերցնելու և տեղադրելու համակարգերում սա ուղղակիորեն ազդում է այն ցիկլերի քանակի վրա, որոնք սարքը կարող է վստահելիորեն կատարել րոպեում:
Բարձր մեխանիկական աշխատանքի խտության, լայն արագության տիրույթի և հարթ շարժման պրոֆիլավորման համադրությունը սերվոմետրերի և սերվոշարժիչների համար դարձնում է նախընտրելի ընտրություն՝ այն դեպքերում, երբ մեկ և նույն կիրառման մեջ պետք է միաժամանակ առկա լինեն ինչպես արագությունը, այնպես էլ ճշգրտությունը. այս համադրությունը ավելի և ավելի տարածված է դառնում, քանի որ արտադրողները ձգտում են բարձրացնել արտադրանքի ծավալները՝ առանց որակի վրա բացասաբար ազդելու:
Ինտեգրում ժամանակակից ավտոմատացման ճարտարապետությունների մեջ
Արդյունաբերական կապի պրոտոկոլներ և իրական ժամանակի ցանցեր
Ժամանակակից ավտոմատացման համակարգերը կառուցված են իրական ժամանակում կապի ցանցերի շուրջ, որոնք միկրովայրկյանային ճշգրտությամբ համաժամանակեցնում են տասնյակ կամ նույնիսկ հարյուրավոր առանցքներ։ Սերվո շարժիչներն ու վարիչները զարգացել են այդ ճարտարապետություններին անմիջապես միանալու համար՝ աջակցելով արդյունաբերական Ethernet պրոտոկոլներին, ինչպես օրինակ՝ EtherCAT, PROFINET, EtherNet/IP և MECHATROLINK։
ԷթերԿԱՏ-ը, մասնավորապես, դարձել է բարձր կատարողականությամբ բազմաառանցք համակարգերում տիրապետող պրոտոկոլ՝ իր որոշակի ցիկլային ժամանակների շնորհիվ (հաճախ՝ 125 միկրովայրկյանից պակաս) և իր կարողության շնորհիվ սինքրոնացնել բոլոր միացված շարժիչները մեկ վերահսկող ժամացույցի հետ: ԷթերԿԱՏ-ին աջակցող սերվոշարժիչներն ու շարժիչները կարող են մասնակցել համակարգված շարժման հաջորդականություններին, որտեղ մի քանի առանցքները ստիպված են շարժվել ճշգրիտ տարածական և ժամանակային փոխհարաբերության մեջ մեկը մյուսի նկատմամբ, ինչպես պահանջվում է հինգ առանցքանի մեքենայացման կենտրոններում կամ բազմառոբոտային եռակցման բջիջներում:
Այս մակարդակի ցանցային ինտեգրման շնորհիվ սերվոշարժիչներն ու շարժիչները չեն հանդիսանում ամբողջությամբ անկախ բաղադրիչներ՝ դրանք թվային ավտոմատացման էկոհամակարգի ակտիվ հանգույցներ են: Կարգավորումը, ճշգրտումը, ախտորոշումը և ֆիրմային ծրագրային ապահովման թարմացումները կարող են կատարվել ցանցի միջոցով, ինչը նվազեցնում է մոնտաժման ժամանակը և հնարավորություն է տալիս հեռավար սպասարկման կարողությունների օգտագործման, որոնք ավելի ու ավելի են գնահատվում իմաստուն գործարանների միջավայրում:
Համատեղելիությունը PLC-ների և շարժման վերահսկիչների էկոհամակարգերի հետ
Սերվոմեքենաները և դրանց վարիչները նախագծված են աշխատելու ժամանակակից մեքենայի ընդհանուր կառավարման հիերարխիայի շրջանակներում: Դրանք ստանում են շարժման հրահանգներ PLC-ներից, հատուկ շարժման վարիչներից կամ PC-ի վրա հիմնված կառավարման հարթակներից և իրականացնում են այդ հրահանգները ճշգրտությամբ ու արձագանքմամբ, որոնց վրա հիմնված են բարձրակարգ վարիչները: Վարիչը կատարում է ցածր մակարդակի հոսանքի և լարման կարգավորումը, իսկ վարիչը կենտրոնանում է շարժման պլանավորման և գործընթացի տրամաբանության վրա:
Պատասխանատվության այս բաժանումը ճարտարապետական տեսանկյունից կարևոր է: Այն հնարավորություն է տալիս մեքենաների արտադրողներին ստեղծել այնպիսի համակարգեր, որտեղ կառավարման ծրագրային ապահովումը անջատված է սարքային մակարդակի շարժիչների կառավարումից: Ինժեներները կարող են փոխել շարժման պրոֆիլները, թարմացնել անվտանգության պարամետրերը կամ վերակազմավորել առանցքի վարքագիծը՝ միայն ծրագրային ապահովման միջոցով, առ ani ֆիզիկական միացման գծերի կամ վարիչների սարքային մասի փոփոխության: Այս ճկունությունը արագացնում է ինչպես սկզբնական մշակման, այնպես էլ մեքենայի շարունակական զարգացման ընթացքը:
Սերվո շարժիչների և վարիչների լայն համատեղելիությունը ստանդարտ ավտոմատացման պլատֆորմների հետ նաև նվազեցնում է ինտեգրման ռիսկը: Երբ վարիչը աջակցում է լայնորեն ընդունված կապի ստանդարտներին և հետևում է հաստատված շարժման կառավարման կանոններին, այն կարող է ներառվել գոյություն ունեցող մեքենայական ճարտարապետությունների մեջ՝ առանց անհրաժեշտության ստեղծելու հատուկ ինտերֆեյս կամ սեփական միջնորդային ծրագրային ապահովում:
Հուսալիություն, անվտանգություն և երկարաժամկետ շահագործման արժեք
Ներդրված պաշտպանություն և սխալների կառավարում
Ճշգրտության ապահովման ավտոմատացված միջավայրերում պահանջվում է ոչ միայն ճշգրիտ շարժում, այլև հուսալի, ընդհատումներից զերծ շահագործում: Սերվո շարժիչները և վարիչները ներառում են սարքավորումների և գործընթացի պաշտպանության բազմաշերտ միջոցներ: Ավելցուկային հոսանքի պաշտպանությունը, ավելցուկային և պակասացած լարման հայտնաբերումը, ջերմաստիճանի գերաճի մոնիտորինգը և էնկոդերի սխալների հայտնաբերումը ստանդարտ հատկանիշներ են, որոնք կանխում են փոքր անկանոնությունների վերածվելը թանկարժեք ձախողումների:
Երբ հայտնաբերվում է սխալի պայման, շարժիչը կարող է կատարել վերահսկվող կանգ, այլ ուղղակի միացման կտրում, ինչը պաշտպանում է մեխանիկական բաղադրիչները հարվածային բեռնվածությունից և հնարավորինս պահպանում է համակարգի դիրքային վիճակը: Սխալի կոդերը գրանցվում են և կարող են վերականգնվել կապի ցանցի միջոցով, ինչը սպասարկման թիմերին տրամադրում է անհրաժեշտ ախտորոշման տեղեկատվություն՝ արագ հայտնաբերելու սխալի արմատային պատճառները և նվազեցնելու անջատման ժամանակը:
Շատ սերվո շարժիչներ և շարժիչներ նաև աջակցում են ֆունկցիոնալ անվտանգության ստանդարտներին, ինչպես օրինակ՝ SIL 2 կամ PLd, ինչը թույլ է տալիս իրականացնել «Անվտանգ պտտման մոմենտի անջատում» (STO) և «Անվտանգ կանգ» ֆունկցիաներ, որոնք անհրաժեշտ են համագործակցող ռոբոտների կիրառման և CE կամ UL անվտանգության սերտիֆիկացման ենթակա սարքավորումներում: Այս ներդրված անվտանգության ճարտարապետությունը պարզեցնում է համապատասխանության ապահովումը և շատ դեպքերում նվազեցնում է արտաքին անվտանգության ռելեների անհրաժեշտությունը:
Էներգախնայողություն և ռեգեներատիվ հնարավորություններ
Կատարումից դուրս, սերվո շարժիչները և վարիչները համեմատաբար ավելի մեծ էներգախնայողական առավելություններ են ապահովում, քան ավանդական շարժիչների տեխնոլոգիաները: Քանի որ վարիչը ճշգրիտ վերահսկում է շարժիչին յուրաքանչյուր պահի մատակարարվող հոսանքը, էներգիան սպառվում է միայն այն դեպքում, երբ այն անհրաժեշտ է, իսկ ոչ թե այն անվանական տաքացման միջոցով կորցվում է ռեզիստորներում կամ մեխանիկական միջոցներով սահմանափակվում է: Այս էներգախնայողականությունը հատկապես կարևոր է բարձր ցիկլային կիրառումներում, որտեղ շարժիչը անընդհատ արագանում է և դանդաղեցնում է:
Շատ սերվո վարիչներ աջակցում են նաև ռեգեներատիվ արգելակման, երբ դանդաղեցվող բեռնի կինետիկ էներգիան վերափոխվում է հակառակ էլեկտրական էներգիայի և կամ վերադարձվում է մատակարարման գոտուն, կամ կիսվում է ընդհանուր DC գոտու վրա գտնվող այլ վարիչների հետ: Բազմաառանցք համակարգերում այս էներգիայի կիսումը կարող է էականորեն նվազեցնել գագաթնային հզորության պահանջը և ընդհանուր էներգասպառումը, ինչը նպաստում է ինչպես շահագործման ծախսերի նվազեցմանը, այնպես էլ կայունության նպատակների իրականացմանը:
Բարձրորակ սերվո շարժիչների և վարիչների երկար ծառայության ժամկետը, ինչպես նաև դրանց ցածր սպասարկման պահանջները՝ առանց փոխելու համար անհրաժեշտ բրուշների, մեխանիկական մաշվածության նվազագույն աստիճանը հարթ շարժման պրոֆիլների շնորհիվ, նշանակում է, որ մեքենայի շահագործման ընթացքում ընդհանուր սեփականատիրային ծախսերը հաճախ ցածր են, քան այլընտրանքային տարբերակների դեպքում, որոնք սկզբում թվում են ավելի էժան:
Հաճախակի տրվող հարցեր
Ի՞նչն է սերվո շարժիչներն ու վարիչները տարբերում ստանդարտ AC շարժիչներից ավտոմատացման մեջ:
Սերվո շարժիչներն ու վարիչները աշխատում են փակ ցիկլի համակարգերում՝ անընդհատ վերահսկելով իրական դիրքը և արագությունը կոդավորիչի հետադարձ կապի միջոցով և իրական ժամանակում ճշտելով ցանկացած շեղում: Ստանդարտ AC ինդուկցիոն շարժիչները աշխատում են բաց ցիկլով, այսինքն՝ կատարում են հրահանգը՝ առանց արդյունքը ստուգելու: Այս հիմնարար տարբերությունը սերվո շարժիչներն ու վարիչները շատ ավելի հարմար է դարձնում ճշգրիտ դիրքավորման, վերահսկվող արագացման և փոփոխական բեռնվածության տակ համասեռ աշխատանքի պահանջվող կիրառումների համար:
Ինչպե՞ս են սերվո շարժիչներն ու վարիչները նպաստում բազմաառանցք համաժամանակեցմանը:
Երբ միացված են իրական ժամանակում արդյունաբերական Ethernet պրոտոկոլների միջոցով, ինչպես՝ EtherCAT-ը, սերվոշարժիչները և շարժիչների վարիչները կարող են համաժամանակեցնել իրենց շարժումը ըստ ընդհանուր վերահսկիչ ժամացույցի՝ միկրովայրկյանային ճշգրտությամբ: Սա թույլ է տալիս մի քանի առանցքների միաժամանակ կատարել համակարգված շարժումներ՝ ինչը անհրաժեշտ է ռոբոտային թևերի, գանտրի համակարգերի և բազմաշարժիչային մեքենայացման կենտրոնների նման կիրառումներում, որտեղ շարժման ցիկլի ընթացքում առանցքների միջև տարածական հարաբերությունները պետք է պահպանվեն:
Համապատասխանու՞մ են սերվոշարժիչները և շարժիչների վարիչները ցածր արագությամբ, բարձր մեխանիկական աշխատանքի կիրառումներին:
Այո: Սերվոշարժիչների և շարժիչների վարիչների հիմնական առավելություններից մեկը նրանց կարողությունն է ապահովելու անվանական մեխանիկական աշխատանքը լայն արագությունների շրջանակում, ներառյալ շատ ցածր արագությունները: Սա դրանք հարմար է դարձնում լարման վերահսկման, դանդաղ մատակարարման ճշգրտությամբ մշակման և հավաքածուի ճնշման գործողությունների նման կիրառումների համար, որտեղ բարձր ուժ է անհրաժեշտ ճշգրտված դիրքային վերահսկմամբ: Փակ օղակի մեխանիկական աշխատանքի վերահսկման ռեժիմը հետագայում բարելավում է դրանց համապատասխանությունը ուժի վրա հիմնված գործընթացների համար:
Ինչ դեր է կատարում էնկոդերի լուծաչափը սերվո շարժիչների և վարիչների ճշգրտության մեջ?
Էնկոդերի լուծաչափը ուղղակիորեն որոշում է, թե որքան ճշգրիտ կարող է վարիչը որոշել շարժիչի առանցքի դիրքը: Օրինակ՝ 17-բիթանոց բացարձակ էնկոդերը մեկ պտույտի ընթացքում ապահովում է 131 000-ից ավելի հաշվարկ, ինչը հնարավորություն է տալիս վարիչին հայտնաբերել և ուղղել առավել փոքր դիրքային սխալներ: Բարձր լուծաչափը բարելավում է նաև արագության հարթությունը ցածր արագությունների դեպքում՝ առանցքի մեկ պտույտի ընթացքում ավելի շատ հետադարձ կապի թարմացումներ տրամադրելով: Ճշգրտության բարձր պահանջներ ունեցող կիրառումների համար բարձր լուծաչափ ունեցող սերվո շարժիչների և վարիչների ընտրությունը կարևորագույն նախագծային որոշում է:
Բովանդակության աղյուսակ
- Ճշգրտությունը սահմանող փակ օղակի առավելությունը
- Արագություն, Պտտման մոմենտ և Կատարողականության սահմանագիծ
- Ինտեգրում ժամանակակից ավտոմատացման ճարտարապետությունների մեջ
- Հուսալիություն, անվտանգություն և երկարաժամկետ շահագործման արժեք
-
Հաճախակի տրվող հարցեր
- Ի՞նչն է սերվո շարժիչներն ու վարիչները տարբերում ստանդարտ AC շարժիչներից ավտոմատացման մեջ:
- Ինչպե՞ս են սերվո շարժիչներն ու վարիչները նպաստում բազմաառանցք համաժամանակեցմանը:
- Համապատասխանու՞մ են սերվոշարժիչները և շարժիչների վարիչները ցածր արագությամբ, բարձր մեխանիկական աշխատանքի կիրառումներին:
- Ինչ դեր է կատարում էնկոդերի լուծաչափը սերվո շարժիչների և վարիչների ճշգրտության մեջ?