
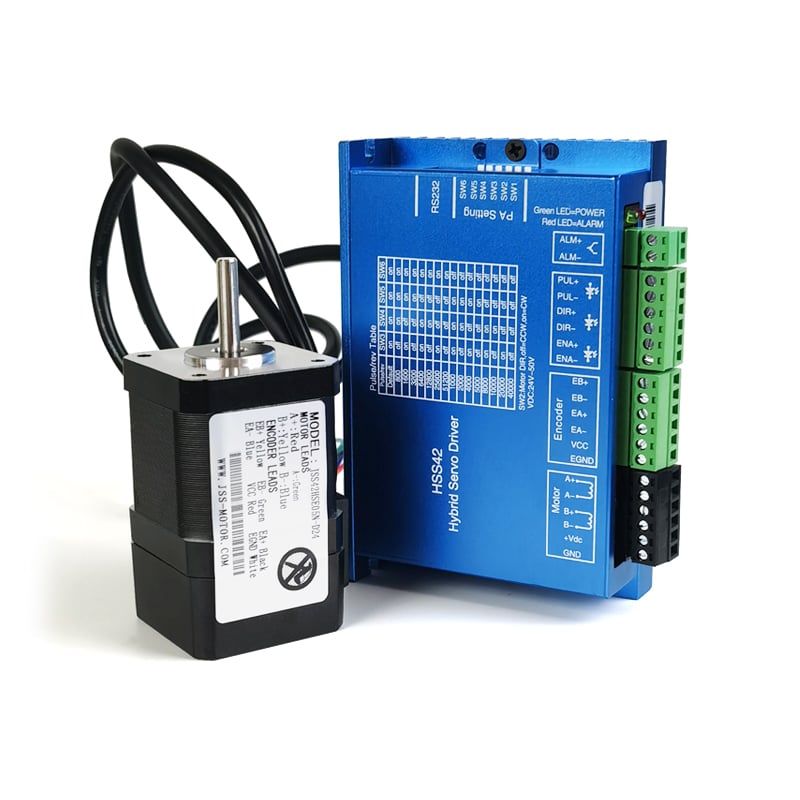
Ընտրությունը փակ ցիկլային քայլող շարժիչ և բաց օղակի համակարգը ներկայացնում է արդյունաբերական ինքնաշարժավորման և շարժման վերահսկման նախագծման մեջ ամենակարևոր որոշումներից մեկը: Չնայած ավանդական բաց օղակի քայլային շարժիչները տասնամյակներ շարունակ գերակշռել են արտադրական միջավայրերում, առաջացած առաջադեմ փակ ցիկլային քայլող շարժիչ տեխնոլոգիան հիմնարարորեն փոխում է ճշգրիտ դիրքավորման, արագության վերահսկման և համակարգի հուսալիության մոտեցման ձևը ինժեներների կողմից: Հիմնական տարբերությունը կայանում է հակակապի մեխանիզմներում. մեկը փակ ցիկլային քայլող շարժիչ շարունակաբար հսկում է շարժիչի իրական դիրքը և համեմատում այն հրամանված դիրքի հետ, իսկ բաց ցիկլի համակարգերը աշխատում են այն վստահությամբ, որ քայլերը կատարվում են ծրագրի համաձայն։
Այս տարբերությունների հասկանալը անհրաժեշտ է ցանկացած մեկի համար, ով ընտրում է շարժիչներ բարձր ճշգրտության կիրառումների համար՝ անկախ նրանից, թե դա CNC սարքավորումներ են, լաբորատորիայի ավտոմատացում, բժշկական սարքեր թե ռոբոտատեխնիկա։ Մեկը փակ ցիկլային քայլող շարժիչ համակարգը իրական ժամանակում հայտնաբերում է դիրքի սխալները և ինքնաբերաբար ուղղում դրանք, իսկ բաց ցիկլի շարժիչները պարզապես ուղարկում են իմպուլսներ՝ առանց ստուգման։ Այս հիմնարար ճարտարապետական տարբերությունը կարևոր հետևանքներ ունի ճշգրտության, արագության կայունության և համակարգերի մեխանիկական բեռնվածության փոփոխություններին արձագանքելու եղանակի վրա։
Ինչպես են աշխատում փակ ցիկլի քայլային շարժիչները հետադարձ կապի վերահսկման միջոցով
Փակ ցիկլի համակարգերում հիմնական հետադարձ կապի մեխանիզմը
Ա փակ ցիկլային քայլող շարժիչ ներառում է կոդավորիչ կամ ռեզոլվեր, որը շարունակաբար հաղորդում է պտտման դիրքի մասին տեղեկատվություն շարժման կառավարիչին: Այս իրական ժամանակում տրվող հետադարձ կապը հնարավորություն է տալիս համակարգին հայտնաբերել, թե արդյոք շարժիչի առանցքը իրականում տեղափոխվել է հրամանված դիրքը, թե բեռնվածության խանգարումները առաջացրել են դիրքի հետմնացում: Ավանդական քայլային շարժիչներից տարբերվելով՝ մեկը փակ ցիկլային քայլող շարժիչ կարող է անմիջապես հայտնաբերել և արձագանքել կորցրած քայլերին՝ այն փաստի համար, որ սխալները չեն կուտակվում անտեսված ձևով ամբողջ գործողության ընթացքում: Կոդավորիչի լուծաչափը փակ ցիկլային քայլող շարժիչ համակարգում որոշում է, թե որքան ճշգրիտ կարող է կառավարիչը հայտնաբերել դիրքի շեղումները և տալ ուղղող կառավարման սիգնալներ:
Սխալների հայտնաբերում և ինքնաշխատ ուղղում
Երբ մի փակ ցիկլային քայլող շարժիչ երբ հայտնաբերվում է դիրքի սխալ՝ այսինքն՝ իրական առանցքի դիրքը տարբերվում է հրամանված դիրքից, կառավարման ալգորիթմը անմիջապես հաշվարկում է անհրաժեշտ քայլային իմպուլսների հաճախականությունը՝ համակարգը վերադարձնելու համաժամանակյան վիճակի: Այս շարունակական համեմատում-ուղղում ցիկլը հենց այն է, որ տարբերակում է մեկը փակ ցիկլային քայլող շարժիչ բաց շղթայի այլընտրանքներից։ Եթե մեխանիկական դիմադրությունը հանկարծակի աճում է, փակ ցիկլային քայլող շարժիչ ինքնաբերաբար արագացնում է իմպուլսների հաճախականությունը՝ պահպանելու դիրքի ճշգրտությունը, իսկ բաց շղթայի շարժիչը պարզապես բաց թողնում է քայլերը և հետամնացվում է։
Բաց շղթայի քայլային շարժիչները և դրանց բնական սահմանափակումները
Ինչու՞ բաց շղթայի համակարգերը չեն կարող ստուգել դիրքի ճշգրտությունը
Բաց շղթայի քայլային շարժիչները գործում են հիմնարար ենթադրության վրա. շարժիչի սարքավորումներին ուղարկված յուրաքանչյուր էլեկտրական իմպուլս առաջացնում է ճիշտ մեկ մեխանիկական քայլ։ Կառավարիչը ուղարկում է X իմպուլս և ենթադրում, որ առանցքը ճիշտ X քայլ է պտտվել։ Սակայն այս ենթադրությունը ձախողվում է, երբ արտաքին բեռնվածության պտտման մոմենտը գերազանցում է շարժիչի պահման մոմենտը. շարժիչը անձայն բաց թողնում է քայլերը, իսկ կառավարման համակարգը ամբողջովին անտեսում է դիրքի սխալի առաջացումը։ փակ ցիկլային քայլող շարժիչ անմիջապես հայտնաբերում է և զեկուցում այս սխալը, իսկ բաց շղթայի շարժիչը թույլ է տալիս, որ այն անվերահսկելի տարածվի ամբողջ մասի կամ հավաքվածքի մեջ, ինչը կարող է հանգեցնել մետաղական մասերի կորուստի կամ վերամշակման անհրաժեշտության։
Քայլերի կորուստը փոփոխական բեռնվածության պայմաններում
Բաց շրջանի շարժիչ համակարգերի ամենավտանգավոր խոցելիությունը այն է, որ քայլերի կորուստները տեղի են ունենում անտեսանելի: Բաց փուլով քայլային շարժիչը չի կարող տարբերակել դեսելերացիայի կամավոր հրամանատարության եւ պտույտին խոչընդոտող մեխանիկական խոչընդոտի միջեւ: Ա փակ ցիկլային քայլող շարժիչ , հակառակը, անմիջապես ազդանշան է տալիս կամ իրականացնում է ուղղիչ գործողություն, երբ հայտնաբերում է, որ փայտե փայտը չի շարժվել ըստ հրամանների: Բարձր արագությամբ կիրառման դեպքում, երբ ներարկողական բեռներ են կամ միջավայրերում, որտեղ հնարավոր է մեխանիկական կապում, բաց շրջանի համակարգերը հաճախ հանդիպում են տեղադրման սխալների, որոնք չեն հայտնաբերվում, որոնք բարդվում են արտադրության ընթացքում, մինչդեռ փակ ցիկլային քայլող շարժիչ համակարգը պահպանում է դիրքի ամբողջականությունը նույնիսկ դինամիկ խանգարումների դեպքում:
Փակ շրջանառության տեխնոլոգիայի կատարողական եւ արդյունավետության առավելությունները
Արագության կայունություն եւ պատասխանատվություն բեռի տակ
Ա փակ ցիկլային քայլող շարժիչ կարող է շատ ավելի ագրեսիվ արագացնել եւ դեսելերել, քան բաց շրջանի շարժիչները, պահպանելով դիրքի ճշգրտությունը: Քանի որ հետադարձ կապի մեխանիզմը շարունակաբար հաստատում է իրական դիրքը, փակ ցիկլային քայլող շարժիչ կառավարիչը կարող է դինամիկորեն հարմարեցնել իմպուլսների հաճախականությունը՝ հաշվի առնելով բեռնվածության արագության փոփոխությունները, ինչը թույլ է տալիս ավելի արագ ցիկլեր իրականացնել՝ առանց քայլերի կորստի վտանգի: Բաց օղակի շարժիչները պետք է շահագործվեն զգույշ՝ քայլերի կորստի դեմ ապահովագրային մարգին պահպանելու համար, ինչը բնականաբար замեդի արտադրական ցիկլերը: Այս արձագանքայինությունը նաև դարձնում է այն փակ ցիկլային քայլող շարժիչ իդեալական այն կիրառումների համար, որոնք պահանջում են հարթ արագության փոփոխություններ կամ ճշգրիտ կանգ որոշակի դիրքերում:
Շարժիչի չափսի և արժեքի նվազեցում արդյունավետության շնորհիվ
Քանի որ ա փակ ցիկլային քայլող շարժիչ պահպանում է դիրքի ճշգրտությունը նաև դինամիկ բեռնվածության դեպքում, ինչի շնորհիվ ինժեներները հաճախ կարող են նշել ավելի փոքր շարժիչի շրջանակի չափս, քան այն, որը անհրաժեշտ կլիներ նույն կիրառման համար բաց օղակի համարժեք շարժիչի համար: Հետադարձ կապի հաստատումը նշանակում է, որ ապահովագրային ավելացումը պահպանելու համար պակաս ավելացում է անհրաժեշտ: Ավելին, մի փակ ցիկլային քայլող շարժիչ համակարգը նվազեցնում է էներգիայի կորուստը՝ աշխատելով օպտիմալ հոսանքի մակարդակներով, այլ ոչ թե անընդհատ պահելով առավելագույն պահման արագությունը, ինչպես սովորաբար անում են բաց օղակի շարժիչները: Կառավարիչը մեկ փակ ցիկլային քայլող շարժիչ այս կարգավորումը կարող է նվազեցնել հոսանքը, երբ բեռը դադարի վիճակում է, իսկ բաց օղակի համակարգերը պահպանում են հաստատուն բարձր հոսանք՝ բեռնի խանգարման ժամանակ քայլի կորստի հնարավորությունը բացառելու համար:
Շտապահարմարության հնարավորություն և համակարգի հավաստիություն
Ա փակ ցիկլային քայլող շարժիչ այն տրամադրում է ընդարձակ շտապահարմարության տվյալներ, որոնք բաց օղակի համակարգերը չեն կարող ապահովել: Կոդավորիչի հետադարձ կապը փակ ցիկլային քայլող շարժիչ հնարավորություն է տալիս վերահսկման համակարգին նախապես հայտնաբերել մեխանիկական խնդիրները՝ մինչև դրանք կատաստրոֆալ ձախողման պատճառ դառնան. սայլակների մաշվածությունը, ժապավենի սահումը, առանցքի անճշտությունը և բեռնի կապվածությունը բոլորը ստեղծում են բնորոշ դիրքի սխալի ստորագրություններ, որոնք բարդ փակ ցիկլային քայլող շարժիչ վերահսկիչը կարող է հայտնաբերել և գրանցել: Այս կանխատեսող սպասարկման հնարավորությունը երկարացնում է սարքավորման ծառայության ժամանակը և նվազեցնում է անսպասելի կանգավորումները: Բաց օղակի շարժիչները չեն ապահովում այս տեսանելիությունը համակարգի առողջության վերաբերյալ, ինչը խնդիրների լուծումը դարձնում է ռեակտիվ, այլ ոչ թե պրոակտիվ:
Հաճախադեպ տրվող հարցեր
Ի՞նչն է փակ օղակի քայլային շարժիչի հիմնական առավելությունը բաց օղակի համակարգերի նկատմամբ:
Պողպատե կոնստրուկցիաների հիմնական առավելությունը՝ փակ ցիկլային քայլող շարժիչ իրական ժամանակում դիրքի ստուգումն է՝ ինքնաշխատ սխալի ուղղմամբ: Ա փակ ցիկլային քայլող շարժիչ հայտնաբերում է, թե արդյոք առանցքը իրականում շարժվել է պահանջված դիրքը, և անմիջապես հարմարեցնում է, եթե այդպես չէ, ապահովելով դիրքի ճշգրտությունը՝ նույնիսկ փոփոխական մեխանիկական բեռնվածքի պայմաններում: Բաց օղակի շարժիչները չունեն հետադարձ կապի մեխանիզմ, այդ պատճառով քայլի կորուստները չեն հայտնաբերվում, և սխալները կուտակվում են ամբողջ շահագործման ընթացքում:
Երբ են արտադրողները պետք է ընտրեն փակ օղակի քայլային շարժիչ՝ բաց օղակի փոխարեն:
Ա փակ ցիկլային քայլող շարժիչ անհրաժեշտ է այն կիրառումների համար, որոնք պահանջում են երաշխավորված դիրքային ճշգրտություն, բարձր արագությամբ աշխատանք դինամիկ բեռնվածքի պայմաններում կամ այն դեպքերում, երբ քայլի կորուստը կարող է առաջացնել անընդունելի մետաղական մասերի կամ վերամշակման ծախսեր: Բժշկական սարքավորումները, ճշգրիտ CNC սարքավորումները, լաբորատորիայի ավտոմատացումը և ռոբոտատեխնիկայի կիրառումները սովորաբար պահանջում են փակ ցիկլային քայլող շարժիչ . Բաց օղակի համակարգերը մնում են հարմար միայն պարզ, ցածր արագությամբ, թեթև բեռնվածքի կիրառումների համար, որտեղ դիրքի սխալի թույլատրելի սահմանը բարձր է կամ որտեղ մեխանիկական կապը հնարավոր չէ:
Փակ օղակի քայլային շարժիչը զգալիորեն ավելի թանկ է, քան բաց օղակի տարբերակները:
Ա փակ ցիկլային քայլող շարժիչ սովորաբար համակարգը սկզբնականում 30~50% ավելի է արժե, քան բաց շրջանի հավասարեցվող տեղադրումը, քանի որ ինտեգրված է կոդավորիչը եւ ավելի բարդ վերահսկիչ ալգորիթմները: Այնուամենայնիվ, հաշվի առնելով փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փայտե փ փակ ցիկլային քայլող շարժիչ հաճախ ապահովում է ներդրումների համոզիչ վերադարձ 12-24 ամսվա ընթացքում ճշգրիտ արտադրական միջավայրերում: