
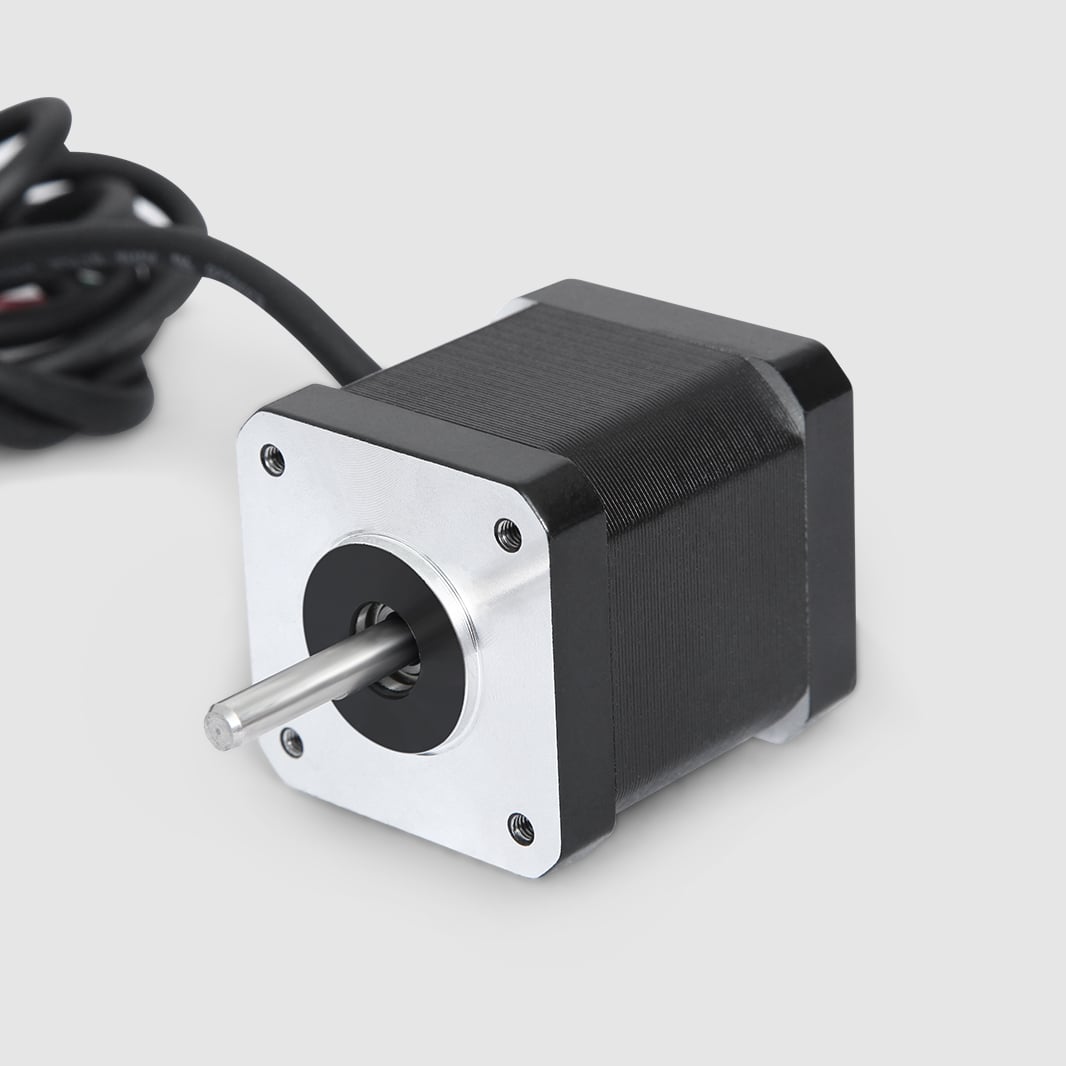
NEMA 17-ի քայլային շարժիչը դարձել է արտադրության, ռոբոտատեխնիկայի, 3D տպագրության և արդյունաբերական ավտոմատացման ոլորտներում կոմպակտ շարժման կիրառումների ոսկե ստանդարտը: Ինժեներները և համակարգերի նախագծողները միշտ ընտրում են NEMA 17-ի քայլային շարժիչը, երբ տարածքի սահմանափակումները և ճշգրտության պահանջները հատվում են, ինչը դարձնում է այն ժամանակակից շարժման կառավարման համակարգերի անփոխարինելի բաղադրիչ: NEMA 17-ի քայլային շարժիչի շուկայի այս հատվածում գերակշռության պատճառները հասկանալու համար անհրաժեշտ է վերլուծել նրա մեխանիկական սպեցիֆիկացիան, աշխատանքային բնութագրերը և իրական աշխարհում բարդ կիրառումների համար նրա համապատասխանությունը:
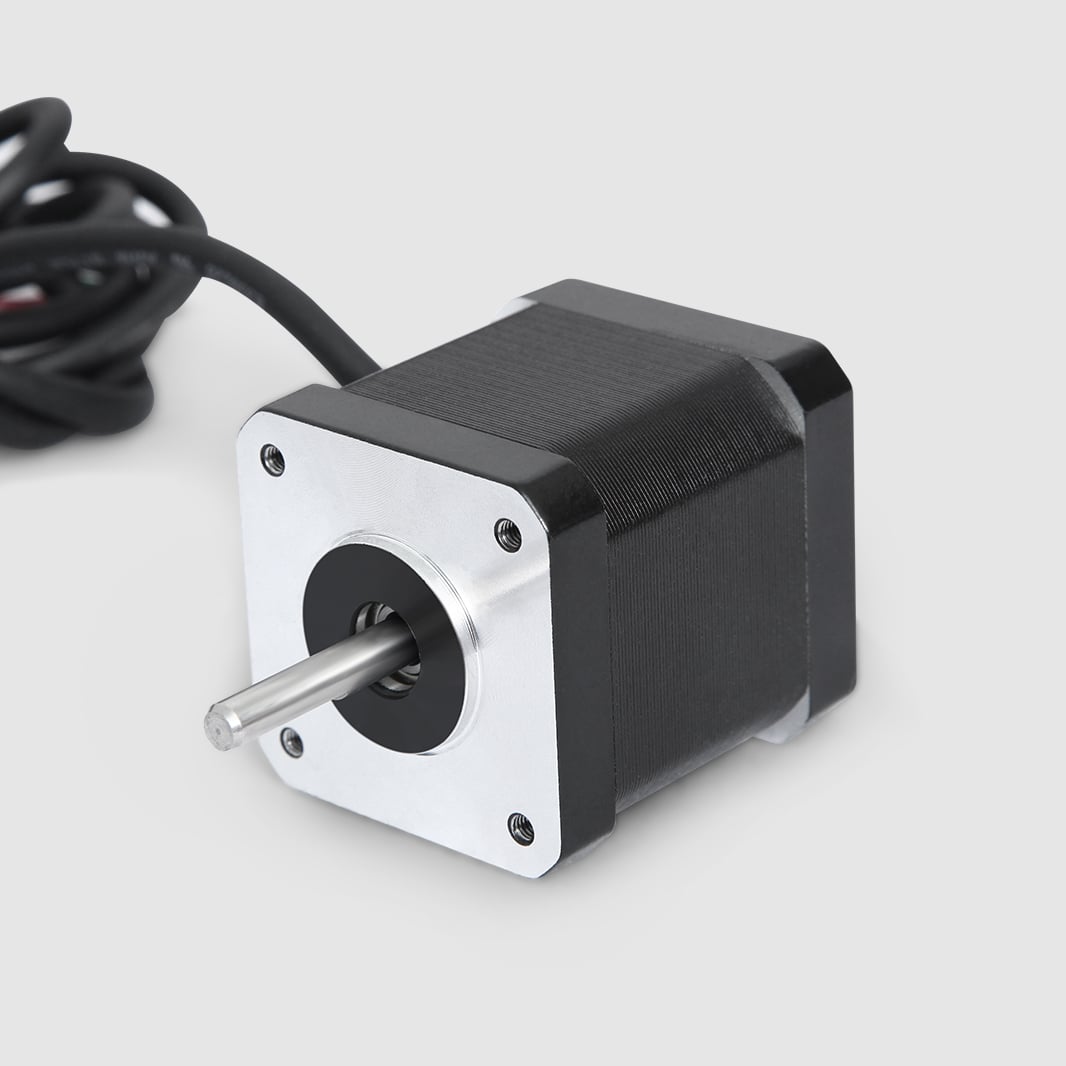
NEMA 17-ի քայլային շարժիչը ներկայացնում է ֆիզիկական չափսերի և պտտման մոմենտի միջև օպտիմալ հավասարակշռություն, որին քիչ թե չէ կարող են համեմատվել այլ տարբերակներ: 1,7 դյույմ քառակուսի ճակատային մակերեսով և սովորաբար 30–50 Նյուտոն-սանտիմետր պահման մոմենտով NEMA 17-ի քայլային շարժիչը մեծ ուժ է ապահովում արտակարգ փոքր չափսերի մեջ: Այս համադրությունն է բացատրում, թե ինչու է NEMA 17-ի քայլային շարժիչը դարձել հղման ստանդարտ այն դեպքերում, երբ նախագծողները ստիպված են նվազեցնել մեխանիկական ծավալները՝ առանց շարժման վերահսկման հավաստիությունը զիջելու:
Փոքր չափսեր և մոմենտի հավասարակշռություն
Օպտիմալ չափային արդյունավետություն
NEMA 17 քայլային շարժիչը մոտավորապես 42 մմ քառակուսի է և 39 մմ խորությամբ, ինչը դարձնում է այն ամենափոքր NEMA ստանդարտ շարժիչը, որը կարող է տրամադրել իմաստալից աշխատանքային ելք: Այս չափսերի պրոֆիլը հնարավորություն է տալիս NEMA 17 քայլային շարժիչին տեղավորվել կապույտ տարածքներում, սարքավորումների շրջանակներում և հավաքված մասերում, որոնք ամբողջովին մերժում են ավելի մեծ շարժիչների ձևաչափերը: Համակարգային ինտեգրատորները նախընտրում են NEMA 17 քայլային շարժիչը հենց այն պատճառով, որ նրա ֆիզիկական սահմանափակումները չեն ստիպում շրջակա մեխանիկական կառուցվածքների ամբողջությամբ վերանախագծել, ինչը նվազեցնում է մշակման ժամանակաշրջանները և արտադրության բարդությունը:
NEMA 17-ի քայլային շարժիչի կոմպակտ երկրաչափությունը չի վնասում մոնտաժման համատեղելիությունը կամ ինտերֆեյսի ստանդարտացումը: Ստանդարտացված ճակատային սալիկը հնարավորություն է տալիս NEMA 17-ի քայլային շարժիչին անխաթար ինտեգրվել մոլորակային մեխանիզմների, ուղղակի շարժման շրջանակային համակարգերի, վահանավոր վահանների և ժամանակային ժապավենների հավաքածուների հետ: Ինժեներները կարող են վստահությամբ ընտրել NEMA 17-ի քայլային շարժիչը՝ համոզված լինելով, որ մեխանիկական միացումները և աջակցող կառուցվածքները կհարմարվեն առանց հատուկ արտադրության, ինչը կրիտիկական առավելություն է պրոտոտիպավորման և փոքր ծավալով արտադրության միջավայրում:
Պտտման մոմենտի հարաբերությունը զանգվածին
NEMA 17-ի քայլային շարժիչը սովորաբար կշռում է 270–350 գրամ, իսկ պահման պտտման մոմենտը կազմում է 30–50 Նյուտոն-սանտիմետր, որը համեմատաբար բարձր պտտման մոմենտի հարաբերություն է կշռի նկատմամբ՝ համեմատած սերվոշարժիչների կամ նմանատիպ չափսերով միացումային հոսանքի շարժիչների հետ: Այս արդյունավետությունը դարձնում է NEMA 17-ի քայլային շարժիչը նախընտրելի ընտրություն այն կիրառումների համար, որտեղ շարժվող զանգվածը պետք է մնա ցածր, օրինակ՝ վերին ճարտարապետական կառուցվածքներում, բազմաառանցք ռոբոտային թևերում և օդային կամ շարժական հարթակներում: NEMA 17-ի քայլային շարժիչը ստանում է այս ցուցանիշները՝ օպտիմալացված մագնիսական հոսքի բաշխման և ճշգրիտ ռոտորի դիզայնի շնորհիվ, որոնք մեծացնում են ուժի արտադրությունը մեկ միավոր զանգվածի հաշվով:
Ինժեներները հաճախ օգտագործում են NEMA 17 քայլային շարժիչը որպես հիմնարար շարժիչ հնարավորության ուսումնասիրությունների համար, քանի որ դրա հայտնի կատարման սահմանները թույլ են տալիս արագ գնահատել, թե տվյալ շարժման պրոֆիլը հնարավոր է իրականացնել, թե ոչ: Եթե NEMA 17 քայլային շարժիչը չի կարողանում ապահովել բավարար արագացում կամ պահպանել արագությունը բեռի տակ, նախագծողը վստահորեն գիտի, որ կիրառման համար անհրաժեշտ են մեծ ձևաչափի շարժիչներ, ինչը արդարացնում է անցումը NEMA 23 կամ NEMA 34 ստանդարտներին: Այս որոշման պարզությունը արագացնում է նախատիպավորումը և կանխում է շարժման սարքավորումների չափազանց բարձր սպեցիֆիկացիան:
Ճշգրտության վերահսկում և ինտեգրման հեշտություն
Քայլի լուծում և դիրքի ճշգրտություն
NEMA 17-ի քայլային շարժիչը աշխատում է 1,8 աստիճանի բնական քայլի անկյունով յուրաքանչյուր լրիվ քայլի համար՝ ապահովելով 200 առանձին դիրք մեկ լրիվ պտույտի ընթացքում: Մայրիկ միկրոքայլային վարման էլեկտրոնիկայի հետ միացվելիս NEMA 17-ի քայլային շարժիչը հասնում է 0,9, 0,45 կամ 0,225 աստիճանի արդյունավետ քայլի լուծման, կախված միկրոքայլային կարգավորման պայմաններից, և ապահովում է դիրքի կրկնելիություն, որը գերազանցում է շատ սերվո համակարգերի ցուցանիշները՝ արժեքի և բարդության միայն մեկ մասնիկի համար: Այս բնական ճշգրտությունը դարձնում է NEMA 17-ի քայլային շարժիչը բնական ընտրություն դիրքավորման կիրառումների համար, որոնք պահանջում են ճշգրտություն 0,1 մմ-ից լավ կամ ավելի լավ:
NEMA 17-ի քայլային շարժիչը չի պահանջում հետադարձ կապի սենսորներ, էնկոդերներ կամ փակ ցիկլի վերահսկման համակարգեր՝ ստատիկ բեռնվածության տակ դիրքի ճշգրտությունը պահպանելու համար, ինչը հիմնարար առավելություն է բրուշավորված DC կամ սերվո այլընտրանքների նկատմամբ: Համակարգի նախագծողները ընտրում են NEMA 17-ի քայլային շարժիչը՝ նյութերի ցանկի արժեքը նվազեցնելու, սենսորների կալիբրման ընթացակարգերը վերացնելու և ֆիրմվերի մշակումը պարզեցնելու համար: NEMA 17-ի քայլային շարժիչի բնական դիրքի պահպանման հատկությունը նշանակում է, որ հզորության կորուստը կամ անսպասելի մեխանիկական կանգառի պայմանները չեն վտանգում համակարգի անվտանգությունը և չեն պահանջում բարդ սխալների վերականգնման ռուտիններ:
Վարիչների համատեղելիություն և էլեկտրոնիկայի պարզություն
NEMA 17-ի քայլային շարժիչը աշխատում է ստանդարտ մատակարարման լարման տակ՝ 12–48 վոլտ մեկուսացված հոսանք, ինչը համապատասխանում է մեծամասնության արդյունաբերական կառավարման միջավայրերի էներգամատակարարման ենթակառուցվածքին: Արդյունաբերական ստանդարտի միկրոքայլային վարիչ մոդուլները ընդունում են TTL-մակարդակի իմպուլսային և ուղղության ազդանշաններ հիմնարար միկրոկառավարիչների ելքերից, ինչը ապահովում է NEMA 17-ի քայլային շարժիչի համատեղելիությունը Arduino-ի, Raspberry Pi-ի և արդյունաբերական PLC համակարգերի հետ՝ առանց լրացուցիչ ազդանշանների մշակման: Այս լայն համատեղելիությունը ապահովում է, որ NEMA 17-ի քայլային շարժիչը կարող է ինտեգրվել ինչպես հին, այնպես էլ նոր նախագծերում՝ նվազագույն էլեկտրոնային վերանախագծման պահանջով:
NEMA 17-ի քայլային շարժիչի երկու փուլային ճարտարապետությունը և ստանդարտ միացման կառուցվածքները թույլ են տալիս նախագծողներին ընտրել տասնյակ համատեղելի վարիչներ տարբեր արտադրողներից, ինչը կանխում է մեկ մատակարարի կախվածությունը և նվազեցնում է մատակարարման շղթայի ռիսկը: Երբ NEMA 17-ի քայլային շարժիչի շարժման մոդուլը ձախողվում է կամ դառնում անօգտագործելի, փոխարինման բաղադրիչները հեշտությամբ հասանելի են՝ փոխանակելի ստույցներով և աշխատանքային բնութագրերով: Այս ստանդարտացումը NEMA 17-ի քայլային շարժիչը դարձրել է արդյունաբերության ստանդարտ լուծումը կրթական ռոբոտատեխնիկայի, ստեղծողների հարթակների և առևտրային սարքավորումների արտադրողների համար, որոնք փնտրում են արդյունավետ արժեքի շարժման լուծումներ:
Իրական աշխարհում կիրառման համապատասխանություն
3D տպագրություն եւ հավելվածային արտադրություն
NEMA 17-ի քայլային շարժիչը գերակշռում է 3D տպիչների ճարտարապետության մեջ, քանի որ նրա փոքր չափսերը հարմարվում են շարժվող մասերի հավաքածուներին՝ միաժամանակ ապահովելով բավարար պտտման մոմենտ էքստրուդերի ատամնավոր անվելների և դիրքի ճշգրտման մեխանիզմների շարժման համար՝ հավաստված ճշգրտությամբ: NEMA 17-ի քայլային շարժիչի կարողությունը անմիջապես սկսել և կանգնել՝ առանց սահելու կամ տատանվելու, այն դարձնում է իդեալական շերտ առ շերտ շարժման համար, որտեղ դիրքի ճշգրտությունը ուղղակիորեն ազդում է տպման որակի վրա: Սպառողական և արդյունաբերական 3D տպիչների արտադրողները ստանդարտացնում են NEMA 17-ի քայլային շարժիչը, ստեղծելով համատեղելի տաք վերջավորությունների, էքստրուդերի մոդուլների և մեխանիկական արդիականացումների էկոհամակարգ, որը հնարավոր չէր լինի ոչ ստանդարտ շարժիչների հետ:
CNC մեքենայացում և ճշգրտության դիրքավորում
Փոքր մակերես զբաղեցնող CNC մեքենաները, գրավորագրման սարքերը և մշակման սարքավորումները օգտագործում են NEMA 17 քայլային շարժիչը՝ առանցքների երկայնքով X, Y և Z առանցքներով միկրոմետրային ճշգրտությամբ վահանավորված պտտվող վահանների և ժամանակային ժապավենների շարժման համար: NEMA 17 քայլային շարժիչի հաստատուն պտտման մոմենտը բոլոր արագություններում վերացնում է սերվոհամակարգերի կողմից պահանջվող արագացման և դանդաղեցման թեքությունները, պարզեցնելով շարժման պլանավորումը և նվազեցնելով ցիկլի տևողության փոփոխականությունը: NEMA 17 քայլային շարժիչի ցածր էլեկտրական աղմուկը և ինքնաթափման հատկությունները նվազեցնում են վայրկյանային մշակման գործիքներին փոխանցվող թարթումները, ինչը ուղղակիորեն բարելավում է վերջնական մասերի մակերեսի վիճակը և չափային համապատասխանությունը:
NEMA 17-ի քայլային շարժիչի ծախսերի օպտիմալությունը հնարավորություն է տալիս արտադրողներին իրականացնել բազմաառանցք դիրքավորում՝ առանց գերազանցելու բյուջետային սահմանափակումները, որոնք կվերացնեին սերվո կամ առանց մաքուր շարժիչների այլընտրանքները: NEMA 17-ի քայլային շարժիչը կարող է զուգակցվել մեխանիկական փոքրացման կամ շարժաբերանային համակարգերի հետ՝ ավելացնելու հասանելի պտտման մոմենտը և մեծացնելու արդյունավետությունը՝ առանց փոխելու շարժիչի հիմնարար ձևաչափը: Այս մասշտաբավորելիությունը դարձրել է NEMA 17-ի քայլային շարժիչը անհամար ավտոմատացված արտադրական համակարգերի հիմքը, որտեղ ճշգրտությունն ու հարմարավետությունը մրցում են հավասարապես:
Հաճախադեպ տրվող հարցեր
Ի՞նչն է անում NEMA 17-ի քայլային շարժիչը ավելի լավը NEMA 23-ից կոմպակտ կիրառումների համար:
NEMA 17-ի քայլային շարժիչը մոտավորապես 42 մմ է քառակուսի, իսկ NEMA 23-ը՝ 56 մմ քառակուսի, որը 40 տոկոսով փոքրացնում է ճակատային մակերեսը՝ միաժամանակ պահպանելով բավարար պտտման մոմենտ շատ փոքր չափսերի շարժման խնդիրների համար: Երբ տարածքի սահմանափակումները շատ սուր են, NEMA 17-ի քայլային շարժիչը վերացնում է մեխանիկական վերագործարկման անհրաժեշտությունը, որը պարտադիր կլիներ մեծ չափսերի ձևաչափերի վրա անցնելիս: NEMA 17-ի քայլային շարժիչի ցածր իներցիան նաև թույլ է տալիս ավելի արագ արագացում, ինչը բարելավում է արտադրողականությունը 3D տպագրության նման կիրառումներում, որտեղ արագ դիրքավորումը կարևոր է:
Կարո՞ղ է NEMA 17-ի քայլային շարժիչը փոխարինել սերվոշարժիչները ճշգրիտ դիրքավորման մեջ:
NEMA 17-ի քայլային շարժիչը կարող է փոխարինել սերվոշարժիչներին ստատիկ բեռնվածության դիրքավորման կիրառումներում, որտեղ փակ ցիկլի հետադարձ կապը անհրաժեշտ չէ, իսկ պահման պտտման մոմենտը բավարար է շեղումները կանխելու համար: NEMA 17-ի քայլային շարժիչը լավ է աշխատում որոշակի շարժման օրինակներում, որտեղ դիրքը հաշվարկվում է և կանխատեսվում, այլ ոչ թե հսկվում: Սակայն դինամիկ միջավայրերում՝ փոփոխական կամ հարվածային բեռնվածության դեպքում, սերվոշարժիչները կարող են ապահովել ավելի լավ արդյունք, քանի որ դրանք ակտիվորեն ճշգրտում են դիրքի սխալը, իսկ NEMA 17-ի քայլային շարժիչը մեխանիկական սահումը կանխելու համար հիմնվում է շարժիչի սարքավորման պտտման մոմենտի վրա:
Ինչպե՞ս է միկրոքայլային աշխատանքը բարելավում NEMA 17-ի քայլային շարժիչի աշխատանքը:
Մայկրոստեփինգի վարիչները մատակարարում են ՆԵՄԱ 17 քայլային շարժիչի սարքավորումները տարբեր հզորությամբ հոսանքներով, ինչը ստեղծում է արդյունավետ քայլի անկյուններ, որոնք ավելի փոքր են, քան շարժիչի սկզբնական 1,8-աստիճանանոց սահմանափակումը: ՆԵՄԱ 17 քայլային շարժիչը կարող է ձեռք բերել 0,9-աստիճանանոց լուծում կես-քայլային ռեժիմում և 0,225-աստիճանանոց լուծում տասնվեցերորդ մայկրոստեփինգի ռեժիմում, ինչը զգալիորեն նվազեցնում է թարթումները և բարելավում է դիրքավորման հարթությունը: ՆԵՄԱ 17 քայլային շարժիչի մայկրոստեփինգի հնարավորությունը լրացուցիչ սարքավորման ծախս չի պահանջում և պահանջում է միայն համատեղելի վարիչներ, որոնք այժմ ստանդարտ են արդյունաբերական և սպառողական շարժման կառավարման շուկաներում: