
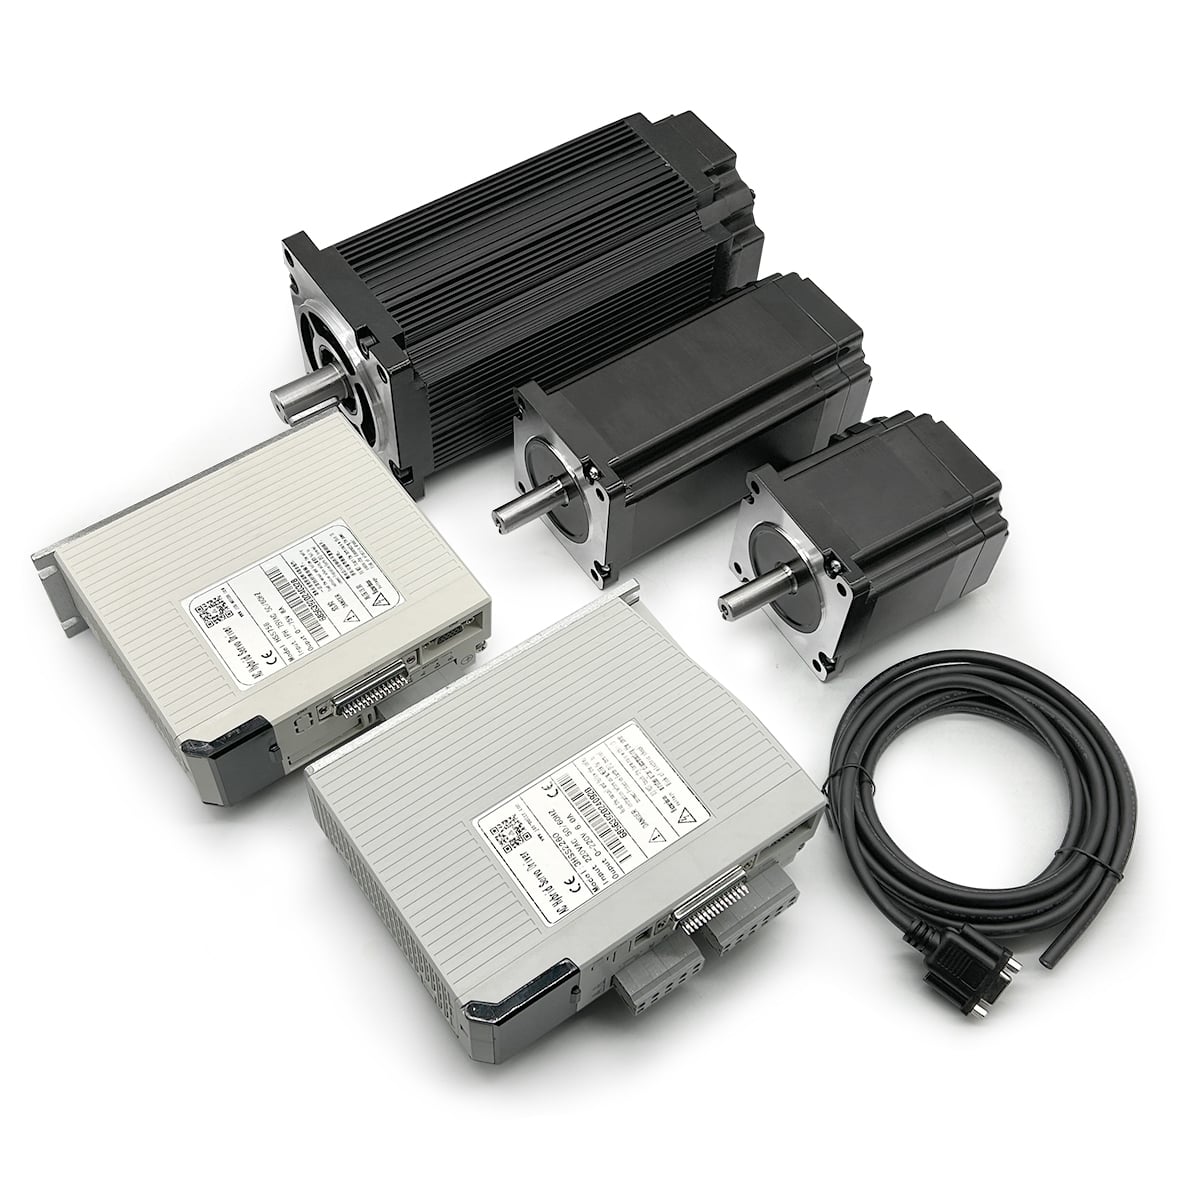
Ա փակ ցիկլային քայլող շարժիչ ներկայացնում է շարժման կառավարման տեխնոլոգիայում կարևոր առաջընթաց, միավորելով ավանդական քայլային շարժիչների հավաստիությունը իրական ժամանակում հետադարձ կապի մեխանիզմների հետ, որոնք վերացնում են բաց թողնված քայլերն ու դիրքի սխալները։ Ավանդական բաց ցիկլի քայլային շարժիչները աշխատում են վստահությամբ՝ ենթադրելով, որ յուրաքանչյուր իմպուլսի հրահանգը հանգեցնում է նախատեսված քայլին։ Սակայն ծանրաբեռնված արդյունաբերական կիրառումները պահանջում են բացարձակ համոզվածություն, որ շարժիչը իրոք շարժվել է հրահանգված դիրքը։ Հենց այստեղ է դերասանում փակ ցիկլային քայլող շարժիչ հիմնարարորեն փոխում է խաղի կանոնները՝ ապահովելով ճշգրտություն և կրկնելիություն, որոնք բաց օղակի համակարգերը պարզապես չեն կարողանում երաշխավորել փոփոխական բեռնվածության պայմաններում, ջերմաստիճանի տատանումների կամ դինամիկ շահագործման ճնշման դեպքում:
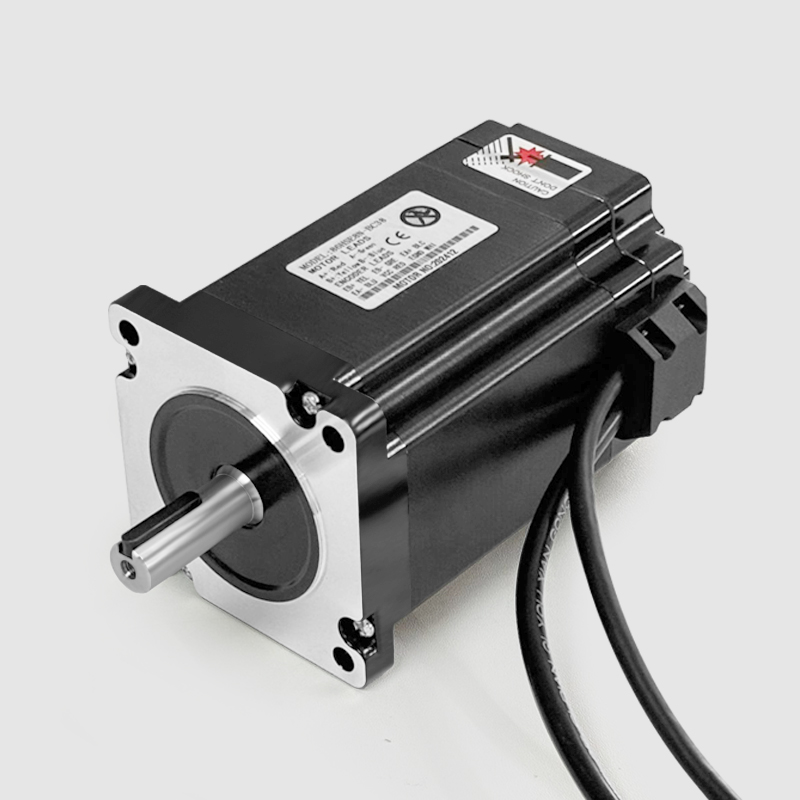
Համապատասխանությունը փակ ցիկլային քայլող շարժիչ պահանջվող խնդիրների համար բխում է նրա ինտելեկտուալ հետադարձ կապի ճարտարապետությունից: Շարժիչի իրական ռոտորի դիրքը շարունակաբար հսկելով էնկոդերների կամ մագնիսական սենսորների միջոցով՝ փակ ցիկլային քայլող շարժիչ համեմատում է հրամանված շարժումը իրական շարժման հետ և անմիջապես ուղղում ցանկացած տարբերություն: Այս ակտիվ ստուգումը երաշխավորում է դիրքի կորուստի բացակայությունը, վերացնում է բեռնվածության տակ կանգային երևույթը և պահպանում է համաժամանակյան աշխատանքը բարդ բազմաառանցք համակարգերում: Ճշգրտության վրա հիմնված արտադրությունից մինչև բժշկական սարքավորումների հավաքածու, կիսահաղորդիչների մշակում և ռոբոտատեխնիկա տարածված արդյունաբերությունները կախված են այս փակ օղակի ինտելեկտից՝ ապահովելու համասեռ արդյունքներ առանց դաշտային սպասարկման կամ արտադրության կանգի:
Ինչու՞ են փակ օղակի քայլային շարժիչները գերազանցում ճշգրտության վրա հիմնված կիրառումներում:
Իրական ժամանակում դիրքի ստուգում և սխալների ուղղում
Մեկն է հիմնարար առավելություններից փակ ցիկլային քայլող շարժիչ կայանում է իր կարողության մեջ՝ իրական ժամանակում ստուգել յուրաքանչյուր շարժման հրահանգը: Ի տարբերություն սովորական բաց օղակի քայլային շարժիչների, որոնք միայն վստահում են իմպուլսների հաշվարկին, մի փակ ցիկլային քայլող շարժիչ շարունակաբար չափում է ռոտորի իրական անկյունը և համեմատում այն հրահանգված դիրքի հետ: Երբ հայտնաբերվում է ցանկացած շեղում՝ անկախ այն առաջացած լինի մեխանիկական շփման, ջերմային ընդլայնման կամ անսպասելի բեռնվածության փոփոխության պատճառով, փակ ցիկլային քայլող շարժիչ ինքնաբերաբար հարմարվում է՝ տալով ուղղող իմպուլսներ, մինչև իրական դիրքը համընկնի հրահանգվածի հետ: Այս ինքնաուղղող վարքագիծը նշանակում է, որ բարդ կիրառումներում երբեք չեն տեղի ունենում անձայն ձախողումներ, երբ շարժիչը թվում է, թե նորմալ է աշխատում, սակայն իրականում անընդհատ կորցնում է դիրքը:
Միկրոնային ճշգրտություն rich պահանջող խնդիրների համար, ինչպես օրինակ՝ օպտիկական ոսպնյակների դիրքավորումը կամ կիսահաղորդիչների արտադրության մեջ ենթաշերտի համապատասխանեցումը, այս իրական ժամանակում ստուգումը փակ ցիկլային քայլող շարժիչ ապահովված է փակ օղակի հետադարձ կապի միջոցով, որը վերացնում է թանկ արտաքին դիրքի սենսորների անհրաժեշտությունը, քանի որ փակ ցիկլային քայլող շարժիչ այն ինքնուրույն տրամադրում է հեղինակավոր դիրքի տվյալներ: Համակարգի նախագծողները կարող են հենվել շարժիչի հետադարձ կապի վրա՝ նվազեցնելով սարքավորումների բարդությունը և սպասարկման պահանջները, միաժամանակ պահպանելով անհերքելի վստահություն դիրքի ճշգրտության նկատմամբ միլիոնավոր շարժումների ընթացքում:
Գործառնական կայունություն փոփոխական բեռի պայմաններում
Պահանջկոտ արդյունաբերական միջավայրերը ներմուծում են փոփոխականներ, որոնք մեծ մարտահրավեր են ներկայացնում սովորական քայլային շարժիչների համար: Բեռի տատանումները, ջերմային ցիկլավորումը և հարվածային իրադարձությունները կարող են բաց օղակի քայլային շարժիչների մոտ առաջացնել սինխրոնացման կորուստ, ինչը պահանջում է օպերատորի միջամտություն կամ համակարգի վերագործարկում: Ա փակ ցիկլային քայլող շարժիչ , ընդհակառակը, դինամիկորեն հարմարվում է այս փոփոխվող պայմաններին: Ա փակ ցիկլային քայլող շարժիչ ինքնաբերաբար ճշգրտում է հոսանքի և ժամանակային պարամետրերը՝ պահպանելով դիրքի ֆիքսացիան անկախ մեխանիկական բեռի փոփոխություններից: Այս հարմարվողական վարքագիծը դարձնում է ա փակ ցիկլային քայլող շարժիչ իդեալական կոնվեյերային համակարգերի, նյութերի մշակման կամ ռոբոտային թևերի համար, որտեղ բեռը տատանվում է գործառնական ընթացքում:
Кроме того, փակ ցիկլային քայլող շարժիչ ապահովում է ախտորոշիչ հետադարձ կապ, որը բացահայտում է սկսվող մեխանիկական խնդիրները՝ մինչև դրանք հանգեցնեն կատաստրոֆիկ ավարիայի: Սխալների ուղղման գործունեությունը վերահսկելով՝ սպասարկման թիմերը, որոնք օգտագործում են փակ ցիկլային քայլող շարժիչ համակարգ, կարող են հայտնաբերել սայլակների մաշվածությունը, ժապավենի սահումը կամ միացման մասերի մաշվածությունը՝ այդ խնդիրները վերածվելուց առաջ, քան դրանք կարող են առաջացնել թանկարժեք անաշխատունակություն: փակ ցիկլային քայլող շարժիչ համակարգը դիրքի կարգավորիչի պարզ սարքից վերածում է վիճակի վերահսկման զգայչի, որը պաշտպանում է կապիտալ սարքավորումները և զգալիորեն երկարացնում է ակտիվների ծառայության ժամկետը:
Արդյունավետության բնութագրերը, որոնք որոշում են համապատասխանությունը
Պտտման մոմենտի պահպանումը և բեռի կրման հնարավորությունը
Հիմնական գործոններից մեկը, որը որոշում է, թե արդյոք փակ ցիկլային քայլող շարժիչ համապատասխանում է ծանր աշխատանքներին, դա նրա գերազանց պտտման մոմենտի պահպանման ունակությունն է: Բաց ցիկլի քայլային շարժիչները կարող են կանգ առնել շարունակական բեռի տակ՝ օպերատորի տեղեկացման առանց, սակայն փակ ցիկլային քայլող շարժիչ ակտիվորեն պահպանում է պտտման մոմենտի մատակարարումը՝ ինքնաբերաբար մեծացնելով հոսանքը, եթե այդպես է անհրաժեշտ դիրքը պահպանելու համար կիրառված ուժի դեմ: փակ ցիկլային քայլող շարժիչ վերացնում է բաց օղակի համակարգերում առաջացող սահուն շարժումը կամ շեղումը՝ ուղղաձիգ բարձրացման կիրառումներում կամ բազմաառանցքային դիրքավորման խնդիրներում։ Բժշկական վизուալիզացիայի սարքավորումներ, արդյունաբերական նյութերի փորձարկման համակարգեր կամ ճշգրտության պահանջվող արտադրական բջիջներ նախագծող ինժեներները հենվում են փակ ցիկլային քայլող շարժիչ -ի վրա՝ ապահովելու համար ամբողջ աշխատանքային ցիկլի ընթացքում բացարձակ դիրքի պահպանումը։
-ի պտտման մոմենտի սահմանային շրջանը փակ ցիկլային քայլող շարժիչ նաև տարածվում է ցածր արագության և բարձր պտտման մոմենտի տիրույթում, որտեղ սովորական քայլային շարժիչները դառնում են անվստահելի։ փակ ցիկլային քայլող շարժիչ կարող է ապահովել լիարժեք պահման պտտման մոմենտ կանգի դեպքում, ինչը այն հարմար է դարձնում դանդաղ սահուն արագությունների կամ դիրքի կորուստի առանց կայուն պահման անհրաժեշտ կիրառումների համար։ Այս հատկանիշը փակ ցիկլային քայլող շարժիչ -ը դարձնում է առանցքային ընտրություն գրավիտացիոն հավասարակշռված բեռների համար կոմպենսացիայի, լարման պահպանման կամ դանդաղ արագությամբ ինդեքսավորման համար համակարգերում, որտեղ ճշգրտությունը չի կարող զոհվել։
Պատասխանատվություն և արագացման կատարում
Արագ առանցքի շարժումներ կամ ավտոմատ կանգի իրավիճակներ պահանջող ծանրաբեռնված խնդիրներում շարժման կառավարման սարքավորումների պատասխանատվությունը դառնում է կրիտիկական։ փակ ցիկլային քայլող շարժիչ արձագանքում է ավելի արագ, քան բաց օղակի այլընտրանքները, քանի որ հետադարձ կապի օղակները թույլ են տալիս շարժիչի կառավարիչին ստուգել արդյոք արագացումը հաջողվել է, այլ ոչ թե ենթադրել այն ժամանակի գնահատականների վրա հիմնված։ Այս փակ ցիկլային քայլող շարժիչ ինքնաբերաբար նվազեցնում է արագացման արագությունը, եթե ռոտորը չի կարողանում հետևել այն հաճախականությամբ, ապա վերսկսում է ագրեսիվ արագացումը, երբ բեռնվածության պայմանները բարելավվում են։ Այս ինտելեկտուալ արագացման բնութագիրը կանխում է այն վերահասումը և տատանումները, որոնց ենթարկվում են բաց օղակի քայլային շարժիչները, երբ դրանք չափազանց ագրեսիվ են կարգավորված։
Ավարտական արագ կանգնելու կամ արագ ուղղության փոխարկման համար անհրաժեշտ է փակ ցիկլային քայլող շարժիչ որը ապահովում է բացարձակ դիրքի հաստատում, ինչը կարևորագույնն է անվտանգության կրիտիկական կիրառումների համար՝ մեքենայացված գործիքներում, ճեպահարման սարքավորումներում կամ տրանսպորտային համակարգերում։ Այս փակ ցիկլային քայլող շարժիչ կարող է անմիջապես զեկուցել հրամանված դիրքին հասնելուց հետո, այլ ոչ թե թույլ տալ անորոշություն այն մասին, թե արդյոք հրամանված կանգը իրականում իրականացվել է։ Շարժման վիճակի վերաբերյալ այս վստահությունը դարձնում է փակ ցիկլային քայլող շարժիչ անգնահատելի այն դեպքերում, երբ դիրքի սխալը կարող է առաջացնել սարքավորումների վնասում կամ անվտանգության վտանգավոր իրավիճակներ։
Գործնական համապատասխանության գնահատում պահանջկոտ միջավայրերի համար
Ջերմաստիճանի և միջավայրային լարվածության դիմացկունություն
Պահանջկոտ արդյունաբերական միջավայրերում հաճախ առկա են ջերմաստիճանի ծայրահեղ արժեքներ, խոնավության ազդեցություն կամ թրթռում, որոնք կվատացնեն ստանդարտ քայլային շարժիչների աշխատանքը: Մեկը փակ ցիկլային քայլող շարժիչ պահպանում է ճշգրտությունը ավելի լայն ջերմաստիճանային միջակայքում, քանի որ հետադարձ կապի մեխանիզմը ինքնաբերաբար համապատասխանում է ջերմային ազդեցություններին՝ ներառյալ փաթաթման դիմադրության փոփոխությունները կամ մագնիսային ուժի տատանումները: Ջերմաստիճանի փոփոխության դեպքում փակ ցիկլային քայլող շարժիչ դինամիկորեն ճշգրտում է իր հոսանքի պրոֆիլը՝ պահպանելու հաստատուն պտտման մոմենտի ելքը և դիրքի ճշգրտությունը, մինչդեռ բաց օղակի քայլային շարժիչները նույն ջերմային լարվածության տակ կորցնում են պտտման մոմենտը և վերջապես կանգ են առնում:
Մեկի միջավայրային դիմացկունությունը փակ ցիկլային քայլող շարժիչ ընդգրկում է նաև թրթռման դիմացկունությունը: Թրթռումը, որը բաց օղակի քայլային շարժիչի մոտ կառաջացնի քայլերի կորուստ, անմիջապես հայտնաբերվում է և ուղղվում մեկի կողմից: փակ ցիկլային քայլող շարժիչ , ինչը այն հարմարեցնում է տեղադրման արտադրական սարքավորումների մոտ, որոնք առաջացնում են զգալի մեխանիկական խանգարումներ: Այս թափառման դիմացկունությունը նշանակում է, որ փակ ցիկլային քայլող շարժիչ կարող է հուսալիորեն աշխատել գործարաններում, ծանր արդյունաբերական ձեռնարկություններում կամ շարժական սարքավորումներում, որտեղ բաց օղակի լուծումները պահանջում են չափազանց մեծ մեկուսացման ենթակառուցվածք:
Համակարգի ինտեգրում և մասշտաբային ընդլայնում
Ա փակ ցիկլային քայլող շարժիչ համատեղվում է մաքրորեն բարդ բազմաառանցք ավտոմատացված համակարգերում, քանի որ դրա հետադարձ կապի ելքը կարող է համաժամեցնել շարժումը անկախ շարժիչների առանցքներով միկրոնային ճշգրտությամբ: Երբ համաժամեցվում են մի քանի փակ ցիկլային քայլող շարժիչ միավորներ բարդ գանտրի համակարգում, փոխադրիչի գծով կամ ռոբոտային մանիպուլյատորով, յուրաքանչյուրից իրական ժամանակում ստացված հետադարձ կապը փակ ցիկլային քայլող շարժիչ թույլ է տալիս ծրագրային ալգորիթմներին անմիջապես հայտնաբերել և ուղղել համաժամացման սխալները: Այս փակ օղակի համաժամացումը կանխում է մեխանիկական կապվածությունն ու մաշվածությունը, որոնք առաջանային բաց օղակի քայլային շարժիչների անհամաժամ աշխատանքի դեպքում:
Ավելին, սահուն մեծացման հնարավորությունը փակ ցիկլային քայլող շարժիչ համակարգերը տարածվում են փոքր չափսի NEMA 17 միավորներից, որոնք օգտագործվում են լաբորատորային սարքավորումներում, մինչև արդյունաբերական կարգի NEMA 34 միավորներ, որոնք շարժում են ծանր մեքենաներ։ Համակարգային փակ ցիկլային քայլող շարժիչ ճարտարապետությունը մնում է անփոփոխ այս չափսերի միջակայքում, ինչը թույլ է տալիս ինժեներներին ընտրել իրենց պտտման մոմենտի և արագության պահանջներին համապատասխան շրջանակի չափսեր՝ պահպանելով նույն հուսալիությունն ու հետադարձ կապի բնութագրերը։ Այս համակարգի փակ ցիկլի աշխատանքի համասեռությունը ամբողջ արտադրանքի շարքում դարձնում է փակ ցիկլային քայլող շարժիչ այն տնտեսապես արդյունավետ ընտրություն աճող ավտոմատացման պորտֆելների համար։
Հաճախադեպ տրվող հարցեր
Ինչպե՞ս է փակ ցիկլի քայլային շարժիչը կանխում դիրքի կորուստը գործարկման ընթացքում։
Ա փակ ցիկլային քայլող շարժիչ օգտագործում է ինտեգրված էնկոդեր կամ մագնիսական սենսոր` անընդհատ չափելու իրական ռոտորի դիրքը և համեմատելու այն հրամանավորված դիրքի հետ իրական ժամանակում. Եթե հայտնաբերվում է ցանկացած շեղում բեռի, շփման կամ մեխանիկական սահողության պատճառով, շարժիչի կառավարիչը ավտոմատ կերպով արտադրում է ուղղիչ իմպուլսներ, մինչև իրական դիրքը համընկնի հրամանի հետ. Այս փակ հետագծային հետադարձ կապի մեխանիզմը ապահովում է զրոյական կուտակված դիրքի սխալ ամբողջ գործողության ընթացքում, անկախ արտաքին խանգարումներից կամ բեռի տատանումներից, որոնք կարող են պատճառ դառնալ բաց հետագծային շարժիչների քայլերը անձայն կորցնելու.
Որ տեսակի արդյունաբերական կիրառություններն են առավել շահում փակ հետագծային քայլային շարժիչից?
Ա փակ ցիկլային քայլող շարժիչ հատկապես հարմար է ճշգրիտ արտադրության, կիսահաղորդչային սարքավորումների, բժշկական սարքերի հավաքման, ռոբոտատեխնիկայի, օպտիկական համակարգերի և ավտոմատացված նյութերի տեղափոխման համար, որտեղ դիրքի ճշգրտությունը պարտադիր է. Կիրառությունները, որոնք ներառում են ուղղահայաց բեռեր, փոփոխական բեռեր, ջերմային ցիկլավորում կամ թրթիռային ազդեցություն, բոլորը շահում են ինքնաուղղեցուցիչ վարքագծից փակ ցիկլային քայլող շարժիչ . Ավտոմատ կանգնեցման համար նախատեսված համակարգերը և անվտանգության համար կրիտիկական նշանակություն ունեցող դիրքավորման համակարգերը նույնպես կախված են փակ ցիկլային քայլող շարժիչ մի համակարգից՝ որպեսզի հաստատվի, որ շարժման հրահանգները իրոք իրականացվել են նախատեսված կերպով:
Ինչու՞ է փակ օղակի քայլային շարժիչը ավելի թանկ, քան բաց օղակի տարբերակները:
Ա փակ ցիկլային քայլող շարժիչ այն ավելի թանկ է, քանի որ ներառում է ինտեգրված հակակապի սենսորներ, ավելի բարդ շարժիչի կառավարման էլեկտրոնիկա և սեփական ալգորիթմներ, որոնք թույլ են տալիս իրական ժամանակում ստուգել դիրքը և ինքնաճշտել այն: Լրացուցիչ ծախսերը հատուցվում են համակարգի պարզեցմամբ, արտաքին դիրքի սենսորների վերացմամբ, համակարգի ավելի բարձր հուսալիությամբ, ավելի քիչ տեխնիկական սպասարկման անհրաժեշտությամբ և սարքավորումների ավելի երկար աշխատանքային ժամկետով: Այն կիրառումներում, որտեղ դիրքի սխալները անմիջապես հանգեցնում են արտադրանքի թերությունների կամ անվտանգության ռիսկերի, փակ ցիկլային քայլող շարժիչ ներդրումը սովորաբար իրեն վերադարձնում է մեղրի նվազեցման և կանգառների վերացման շնորհիվ: