
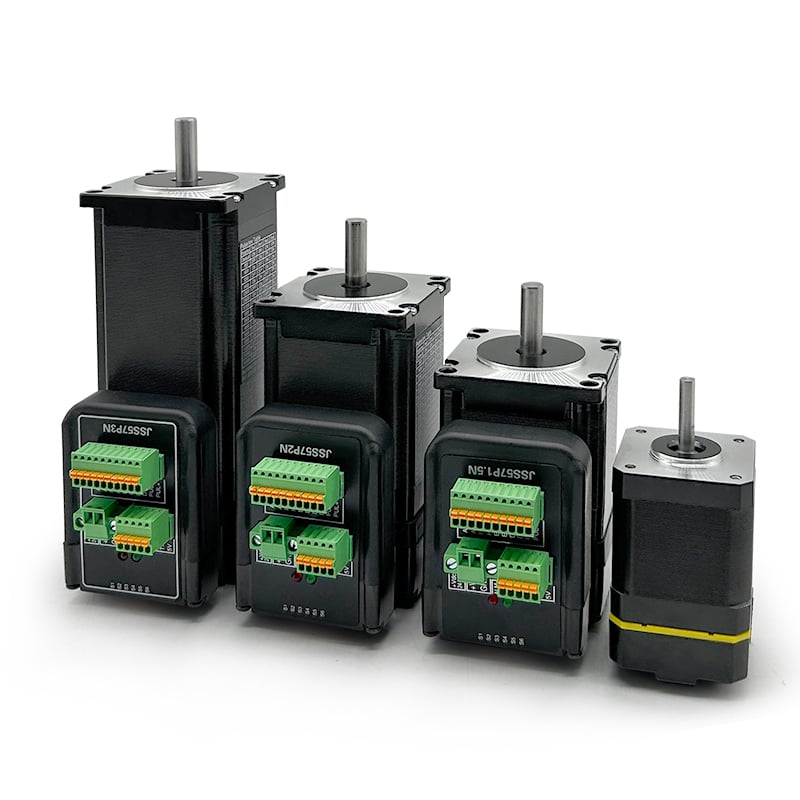
Դիրքի սխալները երկար ժամանակ մեծ մարտահրավեր են ներկայացրել արդյունաբերական ավտոմատացման համակարգերի համար, հատկապես՝ բարձր ճշգրտություն և հավաստիություն պահանջող կիրառումներում։ փակ ցիկլային քայլող շարժիչ այս հիմնարար խնդիրը լուծվում է իրական ժամանակում հետադարձ կապի մեխանիզմների ինտեգրմամբ, որոնք անընդհատ հսկում են և ճշգրտում շարժիչի դիրքը։ Այն տարբերվում է ավանդական բաց օղակի քայլային շարժիչներից, որոնք աշխատում են առանց դիրքի ստուգման, իսկ փակ օղակի քայլային շարժիչը ապահովում է ճշգրտություն և կրկնելիություն, ինչը արդյունաբերական արտադրողները պահանջում են։ Այս տեխնոլոգիան շարժման կառավարման մեջ ներկայացնում է կարևոր էվոլյուցիա, որը փոխում է ճշգրտության սարքավորումների աշխատանքի սկզբունքը տարբեր արդյունաբերություններում։
Փակ շրջանային քայլային շարժիչի հիմնարար առավելությունը կայանում է նրա ունակության մեջ՝ հայտնաբերելու և վերացնելու դիրքավորման սխալները, մինչև դրանք տարածվեն ձեր արտադրական համակարգով: Վերադարձի կոդավորիչի օգտագործման և իմաստուն կառավարման ալգորիթմների իրականացման շնորհիվ այս շարժիչի ճարտարապետությունը ապահովում է, որ իրական առանցքի դիրքը համընկնի հրամանված դիրքի հետ, ինչը վերացնում է բաց թողնված քայլերի կամ շեղման թանկարժեք հետևանքները: Այն կազմակերպությունները, որոնք օգտագործում են CNC մեքենաներ, ռոբոտատեխնիկա, տպագրական համակարգեր և կիսահաղորդչային սարքավորումներ, ավելի ու ավելի շատ են հասկանում, որ փակ շրջանային քայլային շարժիչի ներդրումը պաշտպանում է ինչպես արտադրանքի որակը, այնպես էլ գործառնական շարունակականությունը:
Փակ շրջանային քայլային շարժիչի սխալների նվազեցման մեխանիզմների հասկացում
Իրական ժամանակում դիրքի վերադարձի ճարտարապետություն
Փակ օղակի քայլային շարժիչը գործում է՝ շարժիչի առանցքի իրական դիրքը շարունակաբար համեմատելով հրամանային սահմանված դիրքի հետ: Ինտեգրված էնկոդերը ստեղծում է դիրքի հետադարձ կապի իմպուլսներ, որոնք ուղղակիորեն մտնում են կառավարման էլեկտրոնիկայի մեջ: Երբ փակ օղակի քայլային շարժիչը հայտնաբերում է շեղում՝ անկախ այն առաջացած լինի բեռնվածության տատանումներից, մեխանիկական դիմադրությունից կամ բաղադրիչների մաշվելուց՝ համակարգը ինքնաբերաբար ճշգրտում է հոսանքն ու ժամանակացույցը՝ հարմարվելու համար: Այս իրական ժամանակում կատարվող ճշգրտումը տևում է միլիվայրկյաններ, ինչը սխալների ճշգրտումը անտեսանելի է դարձնում արտաքին գործընթացների համար: Ավանդական բաց օղակի քայլային շարժիչները չեն կարող հայտնաբերել այս շեղումները, ինչը նշանակում է, որ դիրքավորման սխալները աննկատ կերպով կուտակվում են՝ մինչև համակարգի վարանդացումը կամ արտադրանքի սխալների առաջացումը:
Հետադարձ կապի օղակը աշխատում է անընդհատ շարժիչի գործարկման ցիկլի ընթացքում: Փակ համակարգի քայլային շարժիչի յուրաքանչյուր պտույտ ստեղծում է բազմաթիվ էնկոդերի իմպուլսներ, որոնք ծրագրային ալգորիթմները վերլուծում են անմիջապես: Եթե շարժիչը հետամնացում է հրամանատար դիրքից, կառավարման համակարգը մեծացնում է վարման հոսանքը կամ ճշգրտում է ժամանակային պարամետրերը՝ արագացնելու առանցքի շարժումը: Իսկ եթե շարժիչը շատ արագ է առաջանում, համակարգը նվազեցնում է հոսանքը՝ թույլ տալով բեռնվածքին հասնել: Այս երկու ուղղությամբ ճշգրտման հնարավորությունը տարբերակում է փակ համակարգի քայլային շարժիչը պասիվ բաց համակարգի տարբերակներից և բացատրում է, թե ինչու ճշգրտության բարձր պահանջներ ունեցող կիրառումներում այս տեխնոլոգիան ավելի հաճախ է նշվում:
Սխալների հայտնաբերման և համակարգման տրամաբանություն
Ինտելեկտուալ համակարգը, որը ներդրված է փակ ցիկլի քայլային շարժիչի կառավարման մոդուլում, որոշում է դիրքավորման ճշգրտությունը և համակարգի հավաստիությունը: Բարդ ալգորիթմները վերլուծում են դիրքի սխալի մեծությունն ու ուղղությունը, ապա հաշվարկում են օպտիմալ ուղղող գործողությունները: Պարզ սխալների նշանակման համակարգերից տարբերվելով՝ առաջադեմ փակ ցիկլի քայլային շարժիչների կառավարիչները կանխատեսում են ապագայի սխալների միտումները և կանխարգելիչ կերպով ճշգրտում են պարամետրերը՝ սխալները կրիտիկական սահմաններին հասնելու կանխարգելման համար: Այս կանխատեսման հնարավորությունը անհրաժեշտ է բարձր արագությամբ արտադրական միջավայրերում, որտեղ անմիջապես սխալների ուղղումը չպետք է վնասի արտադրողականությանը: Փակ ցիկլի քայլային շարժիչը սովորում է նախորդ դիրքերի պատմական տվյալներից, ինչը հնարավորություն է տալիս կառավարման համակարգին օպտիմալացնել աշխատանքը յուրաքանչյուր կիրառման համար բնորոշ բեռի բնութագրերի և շահագործման ցիկլերի համար:
Փակ ցիկլի քայլային շարժիչների կիրառման գործնական առավելությունները
Չեն առաջանում բաց թողնված քայլեր և կորցված դիրք
Բաց օղակի քայլային շարժիչները տառապում են հիմնարար թույլ կետից. Երբ բեռնվածության մոմենտը գերազանցում է շարժիչի պահման ունակությունը տվյալ արագության դեպքում, շարժիչը քայլում է հետ՝ առանց ցույց տալու, որ դիրքը կորցվել է: Փակ օղակի քայլային շարժիչը ամբողջովին վերացնում է այս անձայն ձախողման ռեժիմը: Էնկոդերը անմիջապես հայտնաբերում է հետադարձ շարժումը, և կառավարման համակարգը ստեղծում է լրացուցիչ իմպուլսներ՝ դիրքը վերականգնելու համար: Փակ օղակի քայլային շարժիչ օգտագործող մեքենաները երբեք չեն աշխատում անսահմանափակ վիճակում, երբ ծրագրային հրահանգներով սահմանված դիրքը հակասում է իրական առանցքի դիրքին: Այս բացարձակ դիրքային ամբողջականությունը կանխում է ճշգրտության արտադրության մեջ առաջացող շղթայական սխալները, որտեղ մեկ բաց թողնված քայլը հաջորդ գործողությունների ընթացքում բազմապատկվում է և հանգեցնում է կարևոր թերությունների:
Արտադրամասերը, որոնք օգտագործում են ինքնաշխատ հավաքման սարքավորումներ, ճշգրտությամբ կտրման համակարգեր և ռոբոտացված դիրքավորման համակարգեր, ավելի հաճախ են զեկուցում անսպասելի կանգառների բացակայության մասին՝ անցնելով փակ ցիկլի քայլային շարժիչների տեխնոլոգիային: Արտադրանքի որակի ցուցանիշները բարելավվում են չափելի կերպով, երբ յուրաքանչյուր դիրքավորման հրահանգ ճշգրիտ իրականացվում է մեխանիկական իրականության մեջ: Փակ ցիկլի քայլային շարժիչը երաշխավորում է, որ դիրքավորման սխալները չեն կուտակվում արտադրական ցիկլերի ընթացքում, ինչը ապահովում է արտադրանքի որակի հաստատունությունը սերիայից սերիա ամբողջությամբ: Այս հավաստիության բարելավումը ուղղակիորեն նվազեցնում է վերամշակման ծախսերը, ավելցուկային նյութերի ծախսերը և սպառողների որակի վերաբերյալ բողոքները:
Բարելավված կատարում փոփոխական բեռնվածության պայմաններում
Արդյունաբերական միջավայրերում հազվադեպ են հանդիպում կայուն և կանխատեսելի բեռնվածություններ: Շարժիչները դիմանում են փոփոխվող դիմադրության՝ մաշված սայլակներից, ջերմային ընդլայնումից, եղանակային խոնավության փոփոխություններից և շահագործման տատանումներից: Փակ օղակի քայլային շարժիչը ինքնաբերաբար հարմարվում է այս պայմաններին՝ առանց ձեռքով կատարվող պարամետրերի ճշգրտման: Երբ բեռնվածությունը մեծանում է, շարժիչը հարմարվում է՝ մեծացնելով վարման հոսանքը, իսկ երբ բեռնվածությունը նվազում է, հոսանքը ինքնաբերաբար նվազում է: Այս հարմարվողական հատկությունը նշանակում է, որ փակ օղակի քայլային շարժիչը պահպանում է դիրքի ճշգրտությունը՝ անկախ միջավայրի կամ մեխանիկական փոփոխություններից, որոնք կվնասեին բաց օղակի աշխատանքը: Համակարգի ինտեգրատորները այլևս չեն ստիպված շարժիչի պտտման մոմենտը չափազանց մեծ ընտրել՝ հաշվի առնելով ամենավատ դեպքերի բեռնվածությունը, այլ ճիշտ չափսի փակ օղակի քայլային շարժիչը կարող է ապահովել իրական շահագործման բոլոր պայմանների ամբողջ շարքը:
Փակ շրջանային քայլային շարժիչի հարմարվողական բնույթը զգալիորեն երկարացնում է սարքավորումների ծառայության ժամկետը: Անընդհատ հարմարեցնելով աշխատանքային պարամետրերը՝ համապատասխանեցնելով դրանք իրական պայմաններին, շարժիչը աշխատում է օպտիմալ արդյունավետությամբ, այլ ոչ թե մշտապես առավելագույն հզորությամբ: Ջերմային լարվածությունը նվազում է, բաղադրիչների մաշվածությունը դանդաղում է, իսկ մեխանիկական մաշվածությունը ավելի հավասարաչափ է բաշխվում ամբողջ համակարգում: Արտադրական ձեռնարկությունները հաղորդում են, որ Փակ շրջանային քայլային շարժիչների կիրառումը սարքավորումների ծառայության ժամկետը երկարացնում է 30–50 տոկոսով համեմատած համարժեք բաց շրջանային տարբերակների հետ, ինչը ուղղակիորեն արտահայտվում է ներդրումների վերադարձի բարելավման և կապիտալ ծախսերի պահանջների նվազեցման մեջ:
Ճշգրիտ արագության և դիրքի վերահսկում
Ժամանակակից արտադրության ճշգրտության պահանջները հաճախ գերազանցում են պարզ կետից կետ դիրքավորման սահմանները՝ ընդգրկելով անընդհատ արագության կարգավորում և հարթ արագացման պրոֆիլներ: Փակ ցիկլի քայլային շարժիչը հատկապես լավ է աշխատում հաստատուն արագությունը պահպանելու համար՝ անկախ բեռնվածության փոփոխություններից, որոնք սովորական շարժիչների դեպքում կարող են առաջացնել արագության նվազում կամ թրթռում: Տպագրական համակարգերը պահանջում են հաստատուն արագություն՝ ստանալու սրածայր տեքստ և պատկերներ, կիսահաղորդիչների մշակման սարքավորումները պահանջում են ճշգրիտ անկյունային արագություն սալիկների դիրքավորման համար, իսկ փաթեթավորման մեքենաները պահանջում են հարթ շարժում՝ արտադրանքի վնասվածքները կանխելու համար: Փակ ցիկլի քայլային շարժիչը ապահովում է այս կիրառությունների համար անհրաժեշտ արագության կայունությունը՝ վերացնելով փոփոխական բեռնվածության պայմաններում բաց ցիկլի շահագործման բնորոշ արագության տատանումները:
Կիրառման իրավիճակներ, որտեղ փակ ցիկլի քայլային շարժիչը նվազեցնում է կրիտիկական սխալները
Ճշգրիտ արտադրություն և CNC գործողություններ
Համակարգչային թվային կառավարման սարքերը բացարձակապես կախված են դիրքի ճշգրտությունից՝ մասերը ստեղծելու համար նախագծման սահմանափակումների սահմաններում: Փակ օղակի քայլային շարժիչը ապահովում է դիրքի վստահելիությունը, որը ենթադրվում է CNC ծրագրավորման կողմից: Բժշկական սարքավորումների արտադրողները, ավիատիեզերական մատակարարները և ճշգրիտ բաղադրիչների արտադրողները նշում են փակ օղակի քայլային շարժիչների տեխնոլոգիան, քանի որ բաց օղակի այլընտրանքային տարբերակները ներմուծում են անընդունելի որակի ռիսկ: Երբ մշակվում են մարմնի մեջ տեղադրվող բժշկական սարքեր կամ ինքնաթիռների կառուցվածքային մասեր, միկրոմետրերով չափվող դիրքային սխալները կարող են թանկարժեք նյութերը դարձնել անօգոտի: Փակ օղակի քայլային շարժիչը ամբողջովին վերացնում է այս ռիսկի կատեգորիան՝ ապահովելով, որ իրական դիրքը համընկնում է ծրագրավորված կոորդինատների հետ յուրաքանչյուր գործողության ընթացքում: Ներդրումների վերադարձը ակնհայտ է դառնում, երբ մեկ փակ օղակի քայլային շարժիչի տեղադրումը կանխում է բարձր արժեքով մասերի մեկ շարքի կորուստը:
Ավտոմատացված հավաքածուի և ռոբոտատեխնիկայի համակարգեր
Ժամանակակից ռոբոտատեխնիկան և ավտոմատացված հավաքման գծերը պահանջում են մի քանի առանցքների և սարքերի միջև կատարյալ համաձայնեցում: Փակ հատվածի քայլային շարժիչը ապահովում է, որ յուրաքանչյուր ռոբոտի հոդը կամ հավաքման կետի կատարող սարքը պահպանի բացարձակ դիրքի համաժամանակյությունը: Բազմաառանցքային համակարգերը, որոնք յուրաքանչյուր առանցքի վրա օգտագործում են փակ հատվածի քայլային շարժիչների տեխնոլոգիա, հասնում են ճշգրտված հավաքման համապատասխանության, որը բաց հատվածի լուծումները չեն կարող հասնել: Էլեկտրոնային բաղադրիչների հավաքումը, դեղագործական փաթեթավորումը և սպառողական ապրանքների արտադրությունը ավելի ու ավելի շատ են պահանջում փակ հատվածի քայլային շարժիչների ճշգրտությունը: Երբ հավաքման թույլատրելի սխալը ±0.5 մմ է, իսկ արտադրողականության համար անհրաժեշտ է 60 ցիկլ րոպեում, բաց հատվածի դիրքավորումը տնտեսապես անգործնական է դառնում. փակ հատվածի քայլային շարժիչը այս կատարողականության պահանջները դարձնում է իրագործելի և արժեքային օպտիմալ:
Օպտիկական և կիսահաղորդչային սարքավորումներ
Օպտիկական համակարգերը և կիսահաղորդչային մշակման սարքավորումները պահանջում են դիրքավորման ճշգրտություն միկրոնից փոքր միջակայքում: Փակ ցիկլի քայլային շարժիչների տեխնոլոգիան՝ ճշգրտության բարձր մակարդակի մեխանիկական բաղադրիչների հետ միասին, հնարավորություն է տալիս հասնել այդ կիրառումների համար անհրաժեշտ բացառիկ ճշգրտությանը: Լուսային լիտոգրաֆիայի սարքավորումները, լազերային կտրման համակարգերը և վաֆերների ստուգման սարքավորումները բոլորը օգտագործում են փակ ցիկլի քայլային շարժիչների իրականացումները կրիտիկական դիրքավորման առանցքների համար: Փակ ցիկլի քայլային շարժիչների մեջ ներդրված հետադարձ կապի մեխանիզմները թույլ են տալիս վերահսկման համակարգերին հաշվի առնել ջերմային շեղումները, մեխանիկական խաղը և շրջակա միջավայրի թրթռումները՝ սխալների այն աղբյուրները, որոնք բաց ցիկլի համակարգերում կվնասեին ճշգրտությունը: Կիսահաղորդչային արտադրողները հայտնում են, որ փակ ցիկլի քայլային շարժիչների տեխնոլոգիայի վրա անցումը բարելավել է լիտոգրաֆիայի համատեղման ճշգրտությունը 20–30 %-ով՝ միաժամանակ նվազեցնելով դիրքավորման սխալների պատճառով առաջացած վերջնական արտադրանքի կորուստը:
Հաճախադեպ տրվող հարցեր
Ի՞նչն է փակ ցիկլի քայլային շարժիչի և բաց ցիկլի քայլային շարժիչի հիմնական տարբերությունը:
Հիմնական տարբերությունը դիրքի հետադարձ կապն է և սխալների ուղղման հնարավորությունը: Բաց օղակի քայլային շարժիչը ստանում է հրամանային իմպուլսներ, սակայն երբեք չի հաստատում, թե արդյոք շարժիչի առանցքը իրականում շարժվել է հրամանային դիրքին՝ եթե բեռը գերազանցում է պտտման մոմենտի հնարավորությունը, քայլերը անձայն կորչում են: Փակ օղակի քայլային շարժիչը ներառում է էնկոդեր, որը շարունակաբար չափում է իրական դիրքը և համեմատում այն հրամանի հետ՝ ինքնաբերաբար ուղղելով ցանկացած շեղում: Այս հիմնարար տարբերությունը նշանակում է, ո что փակ օղակի քայլային շարժիչը երաշխավորում է դիրքային ճշգրտությունը, իսկ բաց օղակի շարժիչը՝ ոչ: Ճշգրտության բարձր պահանջներ ունեցող կիրառումներում, որտեղ դիրքային սխալները կարող են ունենալ կարևոր հետևանքներ, փակ օղակի քայլային շարժիչը անհրաժեշտ է, այլ ոչ թե ընտրովի:
Ինչքա՞ն է փակ օղակի քայլային շարժիչի արժեքը բաց օղակի այլընտրանքների համեմատ:
Փակ շրջանային քայլային շարժիչը սովորաբար 2–4 անգամ ավելի թանկ է, քան համապատասխան բաց շրջանային քայլային շարժիչը՝ ինտեգրված էնկոդերի սարքավորման և առաջադեմ կառավարման էլեկտրոնիկայի պատճառով: Սակայն ծախսերի համեմատությունը պետք է ներառի կանխված կորուստները՝ անօգոտի մասերը, վերամշակման ծախսերը, պլանավորված չլինելու պատճառով առաջացած դադարները և երաշխիքային պահանջները: Մեկ կանխված ձախողումը հաճախ բավարար է փակ շրջանային քայլային շարժիչի ներդրման արդարացման համար: Բարձր արժեքավոր արտադրական միջավայրերում, որտեղ արտադրանքի արժեքը գերազանցում է 50 ԱՄՆ դոլարը, փակ շրջանային քայլային շարժիչի լրացուցիչ ներդրումը կազմում է արտադրանքի արժեքի 1 %-ից պակաս, մինչդեռ ստորին մակարդակով նվազեցնում է սխալների ռիսկը: Կազմակերպությունները պետք է վերլուծեն ընդհանուր սեփականատիրական ծախսերը, այլ ոչ թե միայն գնման գինը, երբ որոշում են ընտրել փակ շրջանային քայլային շարժիչ թե բաց շրջանային տարբերակը:
Կարելի՞ է փակ շրջանային քայլային շարժիչը միացնել գոյություն ունեցող բաց շրջանային համակարգերին:
Շատ գոյություն ունեցող համակարգեր կարող են վերակառուցվել փակ օղակի քայլային շարժիչներով, սակայն այդ որոշումը պահանջում է տեխնիկական գնահատական: Եթե մեխանիկական տեղադրումը թույլատրում է կոդերի բաղադրիչների մի փոքր մեծ տարածքը և եթե համակարգի կառավարիչները կարող են ինտեգրել հետադարձ կապի սիգնալները, ապա վերակառուցումը հնարավոր է: Սակայն կառավարման ծրագրային ապահովումը հաճախ պահանջում է զգալի փոփոխություններ՝ փակ օղակի քայլային շարժիչների հետադարձ կապի արդյունավետ օգտագործման համար: Մասնական վերակառուցումները՝ որոշ կրիտիկական առանցքների վերակառուցումը փակ օղակի քայլային շարժիչների տեխնոլոգիայով՝ մյուսները բաց օղակով թողնելով, առաջարկում են արդյունավետ համատեղելիություն գոյություն ունեցող սարքավորումների համար: Համակարգի ինտեգրատորները պետք է գնահատեն շարժիչի մոնտաժը, կառավարիչների համատեղելիությունը և ծրագրային ապահովման փոփոխությունների ծախսերը՝ փակ օղակի քայլային շարժիչների վերակառուցման ծրագրին միանալուց առաջ: