
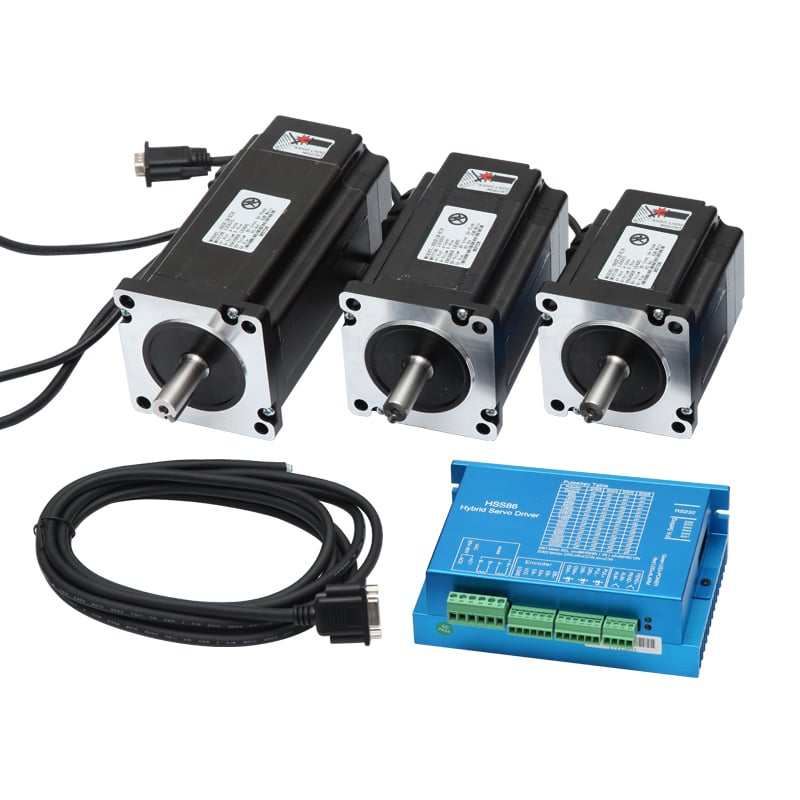
Բաց ցիկլի քայլային շարժիչները երկար տարիներ ծառայել են արդյունաբերական ավտոմատացման մեջ, սակայն դրանք ունեն հիմնարար սահմանափակում. դրանք չեն կարող ստուգել, որ դրանց ռոտորը իրոք շարժվել է հրամանված դիրքը: փակ ցիկլային քայլող շարժիչ փակ ցիկլի համակարգը օգտագործելիս իրական ժամանակում հետադարձ կապը վերափոխում է շարժման կառավարումը ենթադրությունից երաշխավորված ճշգրտության: փակ ցիկլային քայլող շարժիչ այս տարբերությունը կարևոր է դառնում այն կիրառություններում, որտեղ դիրքավորման սխալները կուտակվում են և հանգեցնում են արտադրանքի մերժման, վերամշակման կամ անվտանգության ռիսկերի: Հասկանալը, թե ինչու՞ է հետադարձ կապը կարևոր, անհրաժեշտ է ինժեներների և մատակարարման թիմերի համար, որոնք շարժման կառավարման վերաբերյալ որոշումներ են կայացնում արտադրության, բժշկական սարքավորումների, ռոբոտատեխնիկայի և ճշգրտության պահանջվող հավաքածուների ոլորտներում:
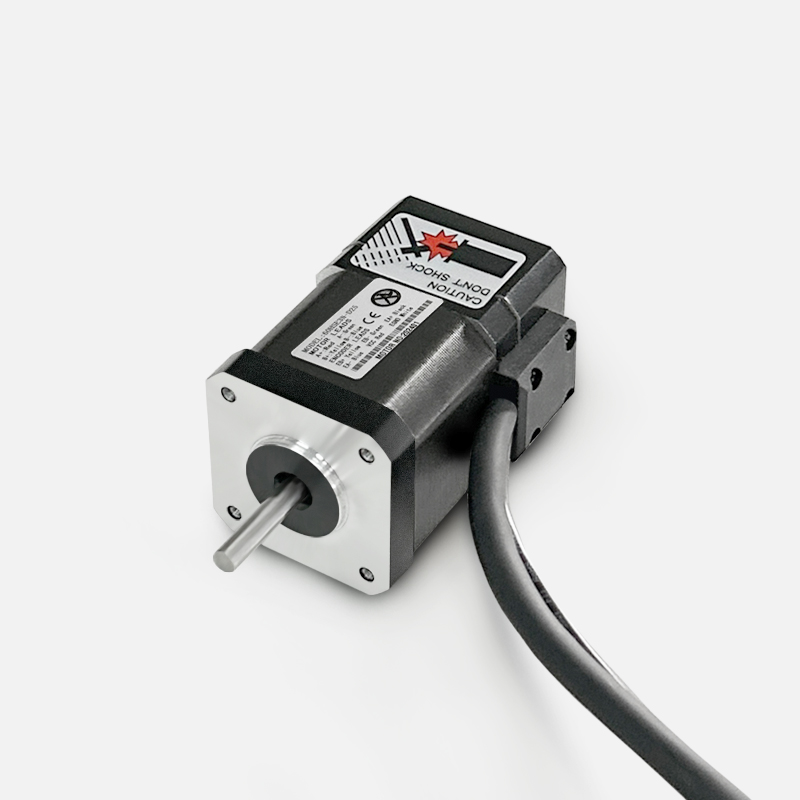
Հիմնական պատճառը, որ փակ ցիկլային քայլող շարժիչ համակարգը ապահովում է բարձր ճշգրտություն՝ մեխանիկական հաշվետվողականության շնորհիվ: Բաց օղակի դիզայններից տարբերվելով, որոնք մոտորի փաթույթներին միայն իմպուլսներ են ուղարկում՝ առանց հսկողության, փակ ցիկլային քայլող շարժիչ օգտագործում է ինտեգրված էնկոդերներ կամ սենսորներ՝ շարունակաբար վերահսկելու ռոտորի իրական դիրքը: Եթե մոտորը կանգնում է, թերացնում է մեկ քայլ կամ հանդիպում է անսպասելի շփման, կառավարման համակարգը անմիջապես հայտնաբերում է շեղումը և ուղղում այն: Այս իրական ժամանակում ստուգումը վերացնում է այն թաքնված դիրքային սխալները, որոնք բնորոշ են սովորական քայլային մոտորներին, և ապահովում է, որ յուրաքանչյուր հրամանային շարժում համընկնի ռոտորի իրական տեղաշարժի հետ:
Ինչպես փակ օղակի քայլային մոտորի հետադարձ կապը կանխում է ճշգրտության կորուստը
Քայլի կորստի հայտնաբերում և ուղղում
Սովորական բաց օղակի քայլային մոտորները կորցնում են ճշգրտությունը, երբ արտաքին ուժերը գերազանցում են մոտորի պահման մեխանիկական աշխատանքը: Հանկարծակի մեխանիկական բեռ, շփման վերացում կամ իներցիոն հարված կարող է առաջացնել քայլերի բաց թողնում՝ առանց որևէ զգուշացման: Մինչ օպերատորը նկատի այդ անհամապատասխանությունը, արդեն տասնյակ կամ հարյուրավոր մասեր կարող են արդեն մերժված լինել: փակ ցիկլային քայլող շարժիչ վերացնում է այս թույլատրելիությունը՝ իրական ժամանակում հայտնաբերելով բաց թողնված քայլերը: Էնկոդերի հակակապը անմիջապես բացահայտում է ցանկացած շեղում հրամանված և իրական դիրքերի միջև, ինչը ակտիվացնում է ճշգրտման իմպուլսներ՝ հարմարեցնելու դիրքը: Այս փակ օղակի ճշգրտումը անտեսելի է հավելվածի շերտի համար, սակայն կանխում է կատաստրոֆիկ ճշգրտության շեղումը:
Վերացնում է կուտակված դիրքի սխալը
Բազմաառանցք համակարգերում, որոնք կատարում են կրկնվող ցիկլեր, փոքր դիրքավորման սխալները ժամանակի ընթացքում կուտակվում են: Եթե յուրաքանչյուր ցիկլ ներմուծում է մեկ միկրոնանոց սխալ, իսկ սարքը աշխատում է հազարավոր ցիկլեր օրական, կուտակված շեղումը մեկ քանի ժամվա ընթացքում կարող է հասնել միլիմետրերի: Մեկ փակ ցիկլային քայլող շարժիչ համակարգը վերականգնում է այս շեղումը յուրաքանչյուր շարժումից հետո, քանի որ էնկոդերը տրամադրում է հիմնարար ճշմարտության հակակապ: Կառավարման համակարգը համեմատում է էնկոդերի կարդացումը նպատակային դիրքի հետ և կիրառում ճշգրտումներ հաջորդ կետին անցնելուց առաջ: Ութ ժամ տևող արտադրական գործընթացի ընթացքում այս փակ օղակի ճարտարապետությունը պահպանում է ճշգրտությունը ստիպված սահմաններում, ինչը հնարավոր չէր լինի բաց օղակի շարժիչների դեպքում:
Ինչու՞ են արդյունաբերությունները կախված փակ օղակի քայլային շարժիչների համակարգերից
Արտադրություն և ճշգրտությամբ հավաքածու
Ավտոմոբիլային մատակարարները, էլեկտրոնիկայի արտադրողները և բժշկական սարքավորումների արտադրողները կախված են տեղադրման ճշգրտությունից, որը չափվում է տասնյակ միկրոններով: Ներարկման ձուլման մեքենաները օգտագործում են փակ ցիկլային քայլող շարժիչ համակարգեր՝ վերահսկելու պտտվող մասի արագությունն ու դիրքը միկրոնային ճշգրտությամբ: Պղնձե պլաստիկային սալիկների (PCB) հավաքման սարքավորումները հիմնված են փակ ցիկլային քայլող շարժիչ հետադարձ կապի վրա՝ բաղադրիչները տեղադրելու համար առանց շեղման հազար մասերից բաղկացած արտադրական շարքում: Դեղագործական տարաների փաթեթավորման համար անհրաժեշտ է փակ ցիկլային քայլող շարժիչ ճշգրտություն՝ ապահովելու շշերի դիրքը նանոմետրային սահմաններում, որպեսզի խուսափվի պիտակավորման և փակածի ընթացքում առաջացող անհամապատասխանությունից: Յուրաքանչյուր դեպքում բաց օղակի քայլային շարժիչները կներմուծեին թույլատրելի չհամարվող սխալների մակարդակ և կպահանջեին թանկարժեք վերամշակում:
Ռոբոտային և համագործակցային համակարգեր
Համագործակցային ռոբոտները և ավտոմատացված փորձարկման համակարգերը չեն կարող համարել թույլատրելի թաքնված տեղադրման սխալները, քանի որ դրանք փոխազդում են մարդկանց կամ վտանգված բաղադրիչների հետ: Մեկ փակ ցիկլային քայլող շարժիչ կոբոտի միացման մեջ ապահովում է, որ հրամանված դիրքերը փոխակերպվեն իրական շարժումների, աջակցելով անվտանգության սերտիֆիկացիաներին և կանխատեսելի կատարումը: Նմուշների վերլուծություն կատարող լաբորատորիայի ավտոմատացված համակարգերը օգտվում են փակ ցիկլային քայլող շարժիչ կրկնելիությունից, քանի որ նույնիսկ փոքր դիրքային շեղումները ազդում են չափման արդյունքների վրա: Վիրաբուժական ռոբոտները և ախտորոշիչ սարքավորումները պահանջում են փակ ցիկլային քայլող շարժիչ ճշգրտություն՝ պահպանելու համար միլիմետրից փոքր ճշգրտություն հազարավոր շահագործման ժամեր շարունակ:
Փակ հանգույցի քայլային շարժիչների ընդունման բիզնեսային և շահագործական առավելությունները
Դադարի և մետաղական մասերի նվազեցում
Բաց հանգույցի քայլային շարժիչների համակարգերը հաճախ ձախողվում են անաղմուկ, արտադրելով անվավեր մասեր, մինչև շաբաթվա վերջում որակի ստուգումը չի հայտնաբերում խնդիրը: Բարձր արագությամբ հավաքման գծում մեկ չհայտնաբերված դիրքային սխալը կարող է հանգեցնել հազարավոր մասերի վերամշակման կամ մետաղական մասերի առաջացման: Տեղադրելով փակ ցիկլային քայլող շարժիչ համակարգերը վերացնում են այս ռիսկը՝ իրական ժամանակում սխալները հայտնաբերելով և կամ դրանք ավտոմատ ուղղելով, կամ անմիջապես զգուշացնող հաղորդագրություն ակտիվացնելով։ Արտադրական տարվա ընթացքում միայն թափոնների արժեքի նվազումը սովորաբար համարժեք է գերարժեք արժողությանը՝ փակ ցիկլային քայլող շարժիչ սարքավորում. փակ ցիկլային քայլող շարժիչ համակարգերը պահպանում են կանխատեսելի ճշգրտությունը, գործընթացի կարողության ուսումնասիրությունները ավելի հուսալի են դառնում, իսկ սերտիֆիկացման ժամանակացույցները կրճատվում են։
Ընդարձակված սարքավորումների կյանքի տևողություն և պարզեցված հաշտարարում
Բաց կոնտուր քայլային շարժիչները պահանջում են պահպանողական արագացման պրոֆիլներ և հոսանքի պարամետրեր՝ բաց թողնված քայլերից խուսափելու համար, ինչը բարդացնում է հաշտարարման գործընթացը և սահմանափակում է արտադրողականությունը. A փակ ցիկլային քայլող շարժիչ թույլ է տալիս հաշտարարման ինժեներներին ավելի ակտիվորեն օպտիմալացնել արագության և արագացման պրոֆիլները, քանի որ հետադարձ կապը երաշխավորում է դիրքի ստուգումը։ Ավելին, երբ մեխանիկական բաղադրիչները կոպիտանում են տարիների ընթացքում, փակ ցիկլային քայլող շարժիչ համակարգերը ինքնաբերաբար հատուցում են շփման և հետընթացի աճը, երկարացնելով արտադրական սարքավորումների վստահելի շահագործման ժամկետը:
Փակ օղակի քայլային շարժիչների համակարգերի իրականացման համար հաշվի առնելիք գործոններ
Կառավարիչների պահանջներ և ինտեգրում
-ի օգտագործումը փակ ցիկլային քայլող շարժիչ համակարգը պահանջում է շարժման կառավարիչներ, որոնք կարող են կարդալ կոդավորիչի հետադարձ կապի սիգնալները և իրականացնել ուղղումների ալգորիթմներ: Շատ ժամանակակից արդյունաբերական կառավարիչներ ներքին աջակցում են փակ օղակի քայլային շարժիչների ճարտարապետությանը, սակայն ավելի հին համակարգերը կարող են պահանջել ֆիրմվերի թարմացում կամ փոխարինում: Մեկ փակ ցիկլային քայլող շարժիչ վարիչը պետք է մշակի կոդավորիչի սիգնալները բարձր հաճախականությամբ՝ սխալները հայտնաբերելու և ուղղելու միլիվայրկյանների ընթացքում: Կարգավորումը ներառում է կոդավորիչի շեղման, ուժեղացման և սխալների սահմանների կալիբրումը, որպեսզի փակ ցիկլային քայլող շարժիչ համակարգը ճիշտ արձագանքի շեղումներին՝ առանց օսցիլյացիայի կամ անկայունության:
Մեխանիկական և էլեկտրական նախագծման գործոններ
Կոդավորիչը, որը ներառված է փակ ցիկլային քայլող շարժիչ պետք է պաշտպանված լինի աղտոտման դեմ կոշտ միջավայրերում, ինչպես օրինակ՝ մետաղամշակման արտադրամասերում կամ լվացման գոտիներում: Այս համակարգերում օգտագործվում են կնքված սայլակներ և ստայնլես սարքավորումներ: փակ ցիկլային քայլող շարժիչ երաշխավորել մշակման հեղուկի, խոնավության կամ փոշու ազդեցության դեպքում տևականությունը: Շարժիչից դեպի էնկոդեր ձգվող կաբելավորումը պետք է լինի էկրանավորված՝ հետադարձ կապի սիգնալների մեջ աղմուկի ներմուծումը կանխելու համար, ինչը կարող է առաջացնել սխալ սխալների հայտնաբերում համակարգում։ փակ ցիկլային քայլող շարժիչ համակարգը: Պետք է վերլուծվի բեռնվածքի կամ մոնտաժային կառուցվածքի մեխանիկական ռեզոնանսը, քանի որ փակ ցիկլային քայլող շարժիչ ագրեսիվ ճշգրտման գործակիցներով համակարգը, եթե ճիշտ չի կարգավորվում, կարող է ամպլիֆիկացնել թարթումը։
Հաճախակի տրվող հարցեր
Ինչքանո՞վ է ավելի թանկ փակ օղակի քայլային շարժիչը բաց օղակի համեմատ։
Փակ օղակի քայլային շարժիչը սովորաբար 40–80 % ավելի թանկ է համապատասխան բաց օղակի միավորից՝ ինտեգրված էնկոդերի սարքավորման և ավելի բարդ վարիչ շղթայի պատճառով: Սակայն, երբ հաշվի են առնվում մետաղական մասերի նվազեցումը, սարքավորումների ավելի երկար ծառայության ժամկետը և ավելի արագ ցիկլերի տևողությունը, վերադարձի ժամկետը հաճախ ավելի կարճ է տասներկու ամսից մեծ արտադրանքի ծավալների դեպքում: Այն կիրառումներում, որտեղ մեկ դիրքավորման սխալը կարող է առաջացնել կարևոր վերամշակում կամ անվտանգության ռիսկ, փակ օղակի քայլային շարժիչի համար վճարվող լրացուցիչ գումարը անմիջապես արդարացված է:
Կարո՞ղ է փակ ցիկլի քայլային շարժիչը փոխարինել սերվոշարժիչը գոյություն ունեցող կիրառումներում։
Շատ դեպքերում՝ այո։ Փակ ցիկլի քայլային շարժիչը ապահովում է դիրքի ճշգրտություն, որը մոտենում է սերվոշարժիչների ճշգրտությանը, միաժամանակ պահպանելով քայլային շարժիչների պարզությունն ու ցածր արժեքը։ Փակ ցիկլի քայլային շարժիչը լավ է աշխատում միջին արագության պահանջներ ունեցող և հստակ սահմանված դիրքավորման անհրաժեշտություն ունեցող կիրառումներում։ Սերվոշարժիչները մնում են ավելի նախընտրելի բարձր արագության դինամիկ կիրառումների համար, որոնք պահանջում են բարդ ճանապարհի պլանավորում, սակայն ֆիքսված ցիկլի դիրքավորման խնդիրների համար փակ ցիկլի քայլային շարժիչը ապահովում է համեմատելի ճշգրտություն՝ ամբողջական համակարգի ցածր ընդհանուր արժեքով։
Ի՞նչ է տեղի ունենում, եթե փակ ցիկլի քայլային շարժիչի էնկոդերը ձախողվում է։
Շատ փակ օղակի քայլային շարժիչների վարիչներ ներառում են հսկիչ տրամաբանություն, որը հայտնաբերում է կոդավորիչի սիգնալի կորուստը և կամ ակտիվացնում է սխալի ելքը, կամ անցնում է բաց օղակի գործողության ռեժիմի՝ նվազեցված արագության սահմաններով: Փակ օղակի քայլային շարժիչների համակարգը չի կարող երաշխավորել ճշգրտություն՝ առանց հակակապի, սակայն շատ դիզայններ թույլ են տալիս հարմարվողական անկում՝ կատաստրոֆիկ կանգերը կանխելու համար: Կոդավորիչի սիգնալի որակի սովորական ախտորոշիչ մոնիտորինգը օգնում է նույնացնել հնարավոր ձախողումները՝ մինչ դրանք ազդեն արտադրության վրա, այդպես որ փակ օղակի քայլային շարժիչների համակարգերի կանխարգելիչ սպասարկումը ներառում է կոդավորիչի սիգնալի ստուգման պարբերական կատարում:
Բովանդակության աղյուսակ
- Ինչպես փակ օղակի քայլային մոտորի հետադարձ կապը կանխում է ճշգրտության կորուստը
- Ինչու՞ են արդյունաբերությունները կախված փակ օղակի քայլային շարժիչների համակարգերից
- Փակ հանգույցի քայլային շարժիչների ընդունման բիզնեսային և շահագործական առավելությունները
- Փակ օղակի քայլային շարժիչների համակարգերի իրականացման համար հաշվի առնելիք գործոններ
- Հաճախակի տրվող հարցեր