
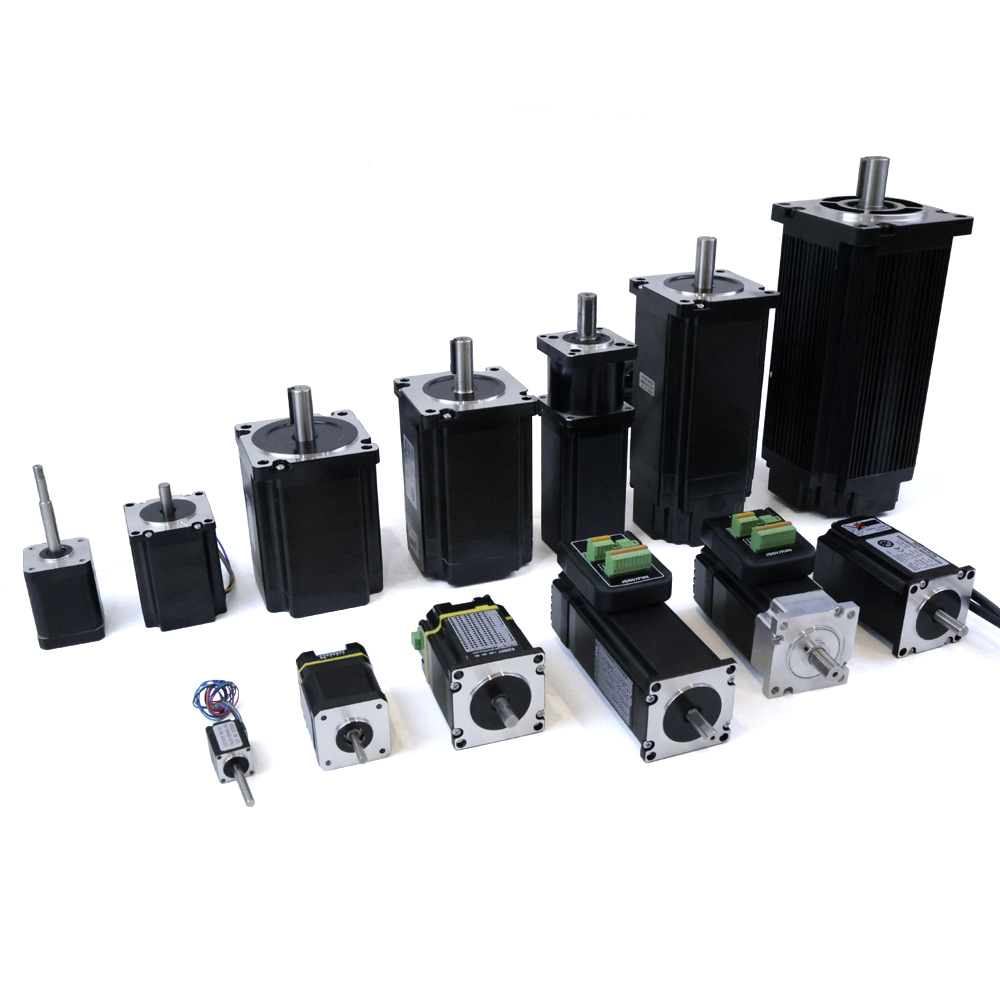
The հիբրիդային քայլային շարժիչ ներկայացնում է շարժման կառավարման համակարգերում կատարված կարևորագույն ճարտարագիտական ձեռքբերում, որը ստեղծվել է պտտման արագության և դիրքի ճշգրտության միջև հիմնարար հավասարակշռությունը ապահովելու նպատակով։ Ավանդական քայլային շարժիչների դիզայնից տարբերվելով՝ հիբրիդային քայլային շարժիչ միավորում է մշտական մագնիսային և փոփոխական դիմադրության տեխնոլոգիաների առավելությունները՝ ստեղծելով հարթակ, որտեղ արտադրողներն ու ճարտարագետները կարող են ստանալ բարձր պտտման մոմենտի խտություն՝ պահպանելով բացառիկ կայուն դիրքի ճշգրտություն։ Այս հավասարակշռությունը պատահական չէ, այլ այլապես հանդիսանում է բարդ մեխանիկական և էլեկտրամագնիսական դիզայնի արդյունք՝ որը թույլ է տալիս հիբրիդային քայլային շարժիչ աշխատել հուսալիորեն բազմաթիվ արդյունաբերական կիրառումներում՝ ճշգրտության պահանջվող արտադրությունից մինչև բժշկական սարքերի սարքավորումներ:
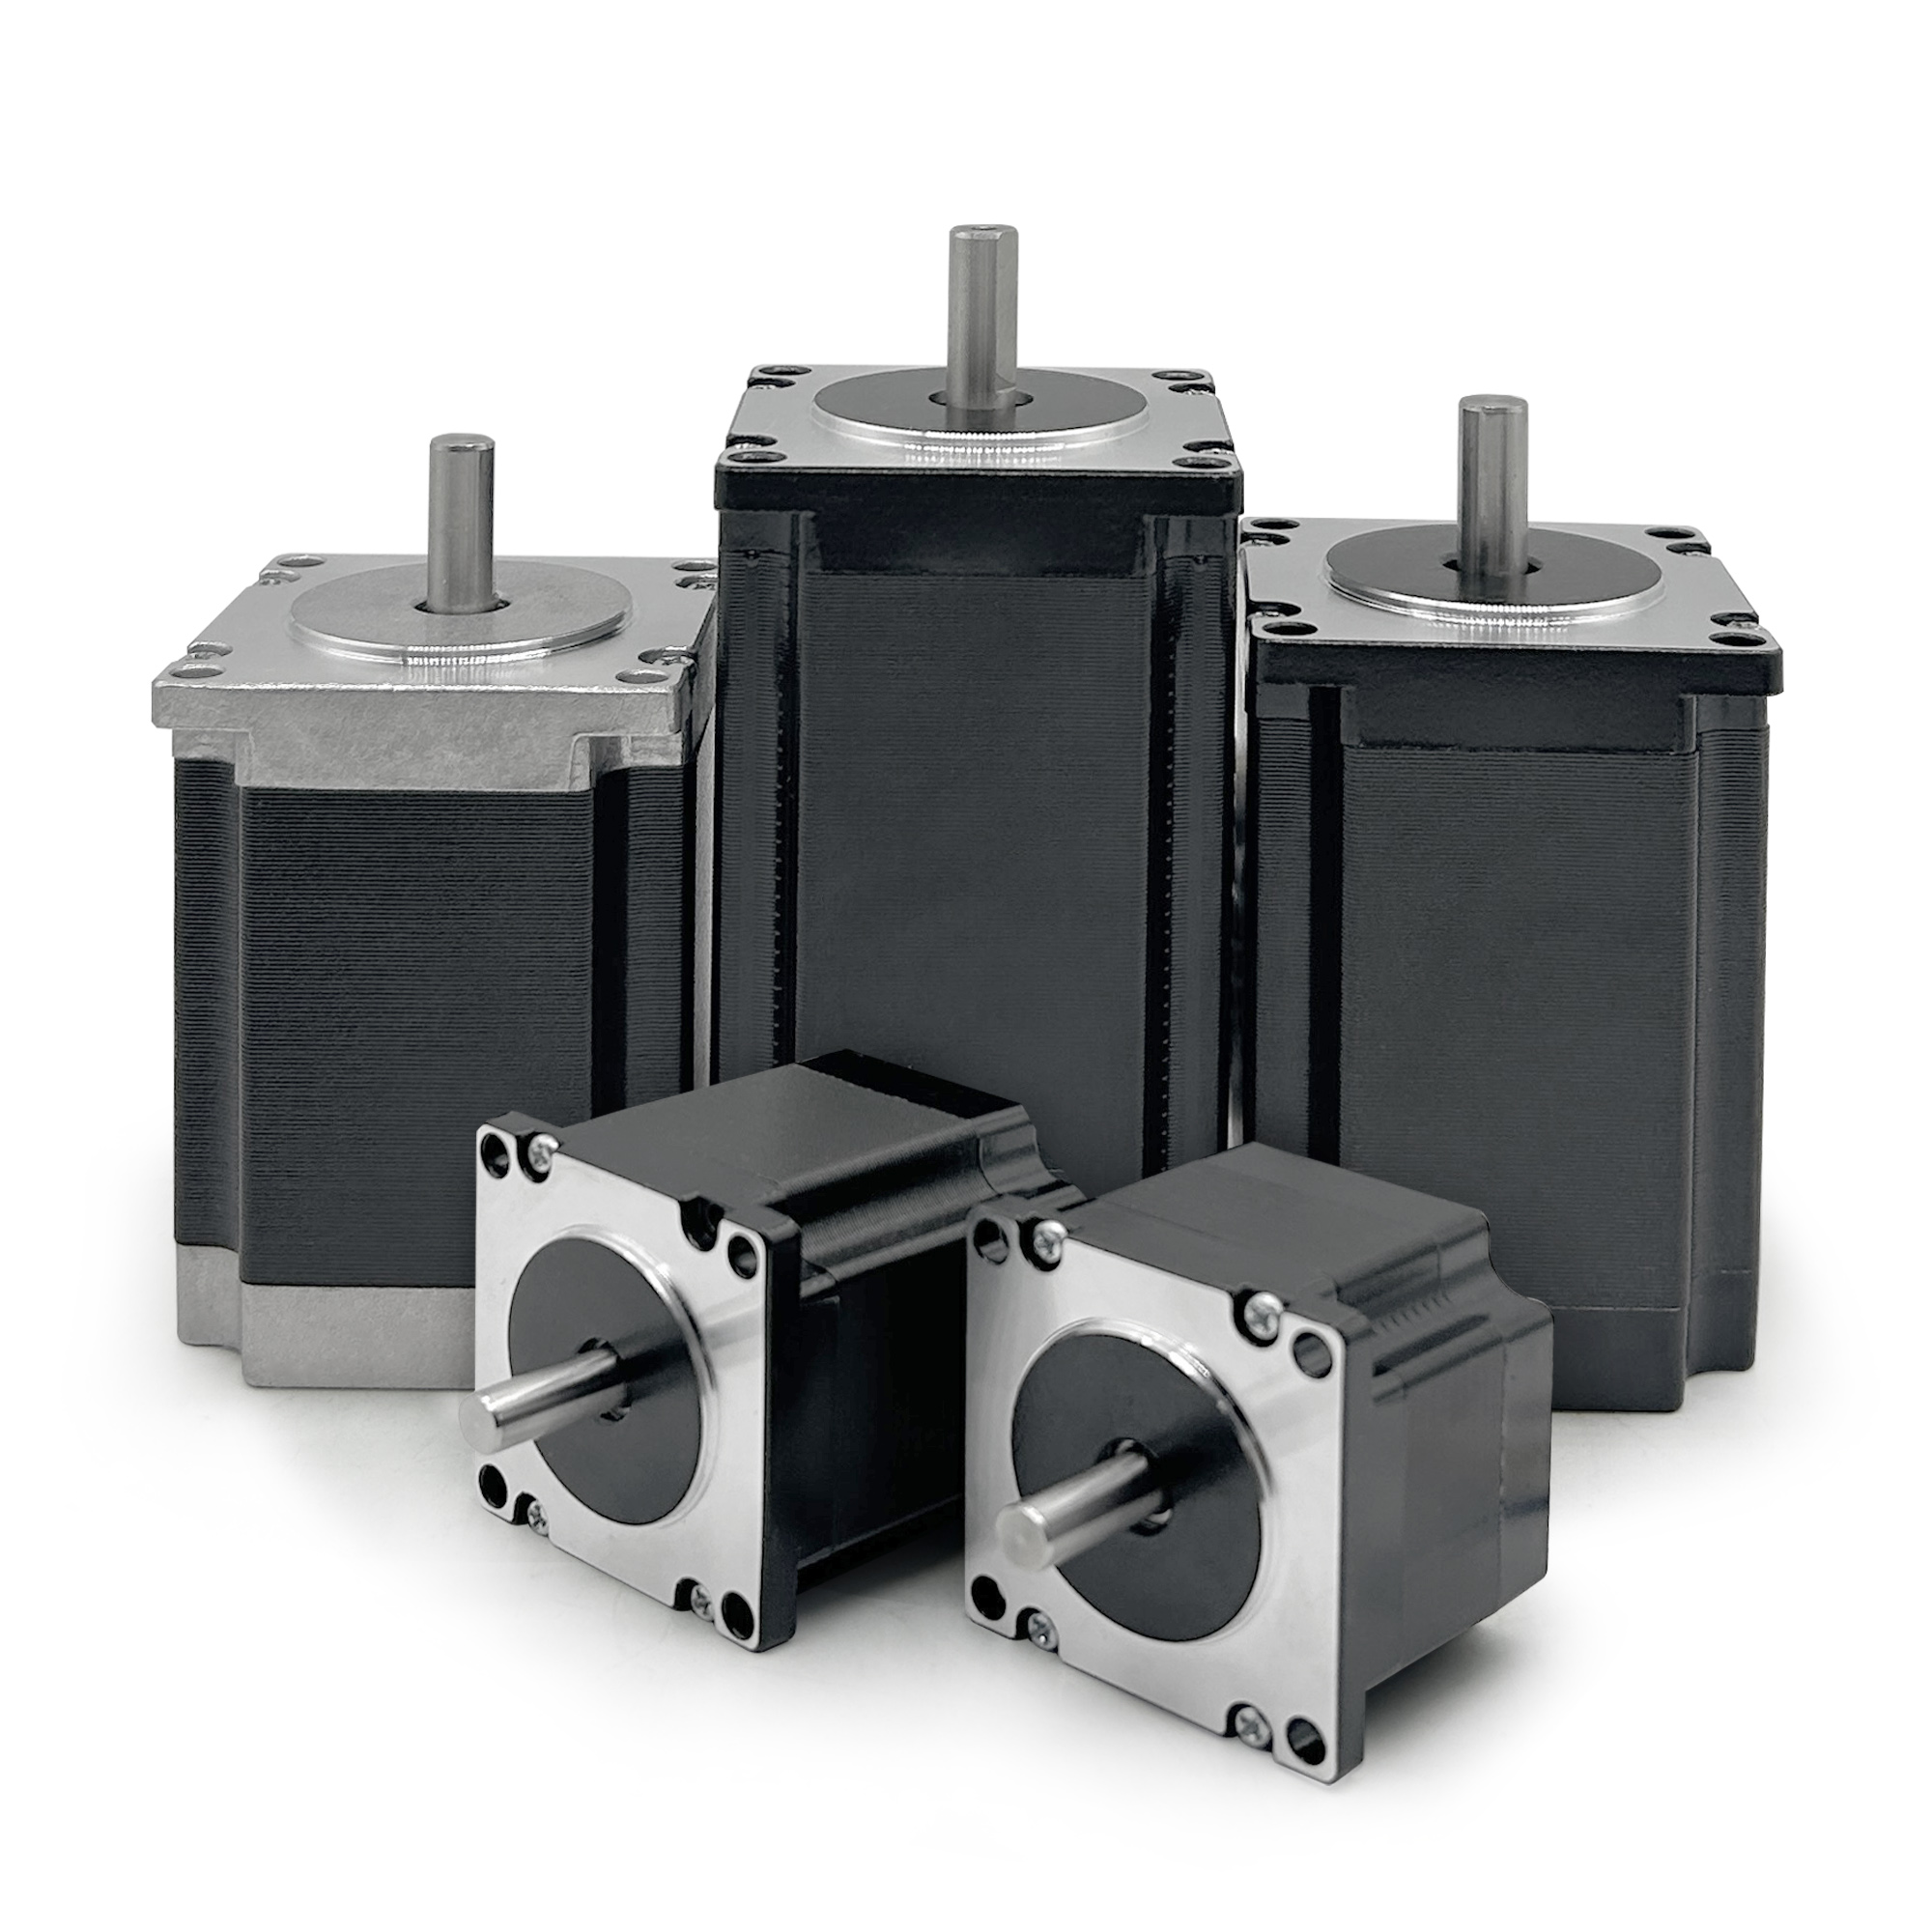
Ջրի ճնշումը օրական օգտագործման ժամանակ բարելավելու սկզբունքների հիբրիդային քայլային շարժիչ այս արագությունից դեպի ճշգրտություն փոխհատուցման կառավարումը պահանջում է էլեկտրամագնիսական սկզբունքների, վարիչների հնարավորությունների և իրական կիրառման սահմանափակումների իմացություն: Ցանկացած հիբրիդային քայլային շարժիչ ձևավորվում է քայլի լուծաչափով, էլեկտրական դիզայնով և կառավարման էլեկտրոնիկայի որակով: Ճիշտ իրականացման դեպքում հիբրիդային քայլային շարժիչ կարող է ապահովել հարթ արագացման կորեր, կանխատեսելի պտտման մոմենտի պրոֆիլներ և ճշգրիտ դիրքի հետևում՝ առանց բարդ հետադարձ կապի համակարգերի անհրաժեշտության, ինչը դարձնում է այն արդյունաբերական շարժման կառավարման անթիվ իրավիճակներում նախընտրելի ընտրություն:
Էլեկտրամագնիսական ճարտարապետություն և դիզայնի սկզբունքներ
Մշտական մագնիսի և ռելուկտանսի ինտեգրում
Լազերային կտրման հիմնական առավելությունը հիբրիդային քայլային շարժիչ գտնվում է դրա ինտեգրված դիզայնի մոտեցման մեջ: Մեկ հիբրիդային քայլային շարժիչ միավորում է մշտական մագնիսի ռոտորը ռոտորի և ստատորի վրա գտնվող փափուկ երկաթե ատամների հետ՝ ստեղծելով մի քանի մագնիսական բևեռներ, որոնք համապատասխանում են միմյանց մագնիսավորման ժամանակ: Այս ճարտարապետությունը թույլ է տալիս հիբրիդային քայլային շարժիչ ստեղծել մշտական մագնիսային դիզայններից բարձր պահող պտտման մոմենտ, միաժամանակ պահպանելով դիմադրողական շարժիչներից լավ արագության ցուցանիշներ: հիբրիդային քայլային շարժիչ ճիշտ մշակված է՝ ապահովելու համապատասխան դիրքավորումը և կրկնվող դիրքավորումը, ինչը հնարավորություն է տալիս շարժիչին հավաստիորեն պահել դիրքը՝ նույնիսկ միջանկյալ մատակարարման ընդհատումների ժամանակ կամ արտաքին բեռնվածքի ազդեցության տակ:
Էլեկտրամագնիսային դաշտի բաշխումը հիբրիդային քայլային շարժիչ օպտիմալացված է՝ ստեղծելու ուժեղ դետենտ պտտման մոմենտ, որը օգնում է շարժիչին դիմակայել բեռնվածքի խանգարումներին և պահպանել անկյունային դիրքի ճշգրտությունը: Երբ ինժեներները համեմատում են հիբրիդային քայլային շարժիչ -ը այլ շարժիչների հետ, հաճախ նկատում են, որ հիբրիդային քայլային շարժիչ ապահովում է գերազանց կրկնվող դիրքավորման ճշգրտություն, քանի որ մշտական մագնիսային բաղադրիչը ապահովում է հաստատուն սկզբնական մագնիսացում, իսկ դիմադրողական տարրերը երաշխավորում են բարձր ճշգրտությամբ քայլեր: հիբրիդային քայլային շարժիչ այս սիներգիայի շնորհիվ շարժիչը կարող է աշխատել փոքր էլեկտրական հոսանքի տատանումների պայմաններում՝ պահպանելով լիարժեք պտտման մոմենտի արտադրությունը, ինչը նվազեցնում է ջերմության առաջացումը և երկարացնում շարժիչի աշխատանքային ժամանակը շարունակական օգտագործման դեպքում:
Քայլաչափի թույլատրելի ճշգրտություն և ճշգրտ կառավարում
Քայլաչափի թույլատրելի ճշգրտությունը այն է, որ հիբրիդային քայլային շարժիչ իսկապես տարբերվում է պարզ շարժիչների դիզայններից. Ստանդարտ հիբրիդային քայլային շարժիչ սովորաբար առաջարկում է 1,8 աստիճան յուրաքանչյուր քայլի համար լրիվ քայլի ռեժիմում, սակայն միկրոքայլաչափման տեխնոլոգիան թույլ է տալիս հիբրիդային քայլային շարժիչ հասնելու 16, 32 կամ նույնիսկ 256 քայլի լրիվ պտույտի համար. Այս միկրոքայլաչափման հնարավորությունը նշանակում է, որ հիբրիդային քայլային շարժիչ կարող է ապահովել հարթ, ճշգրիտ շարժում նվազագույն թրթիռով, ինչը այն հարմար դարձնում է այն կիրառումների համար, որոնք պահանջում են ճշգրտություն և անձայն աշխատանք. Վարիչի էլեկտրոնիկան կարևոր դեր է խաղում այս ճշգրտության ներուժի հանման համար հիբրիդային քայլային շարժիչ , քանի որ միկրոքայլաչափումը պահանջում է բարդ հոսանքի ալիքաձևի գեներացիա
Երբ մի հիբրիդային քայլային շարժիչ աշխատում է միկրոքայլաչափման ռեժիմում, ռոտորը շարժվում է միջանկյալ դիրքերով, որոնք չեն համընկնում լրիվ մագնիսական բևեռների համընկնման հետ. Այս տեխնիկան դարձնում է հիբրիդային քայլային շարժիչ վարվում է գրեթե ինչպես սերվոմոտոր հարթության տեսանկյունից, միևնույն ժամանակ պահպանելով բաց կառավարման համակարգի պարզությունն ու ցածր արժեքը, որոնք բնորոշում են քայլաչափային տեխնոլոգիան. Ճշգրտությունը, որը ձեռք է բերվում հիբրիդային քայլային շարժիչ միկրոքայլավորման ժամանակ մնում է համեմատական վարիչի բիթի խորությանը և հոսանքի ճշգրտությանը, այսպես որ բաղադրիչների ընտրությունը ուղղակիորեն ազդում է ձեր հիբրիդային քայլային շարժիչ տեղադրում.
Արագության ցուցանիշներ և պտտման մոմենտի բնութագրեր
Պտտման մոմենտի և արագության միջև փոխզիջումներ շարժիչի աշխատանքի ժամանակ
Յուրաքանչյուր հիբրիդային քայլային շարժիչ ցուցադրում է բնորոշ պտտման մոմենտի-արագության կոր, որը սահմանում է նրա գործնական շահագործման սահմանային շրջանը: Ցածր արագությունների դեպքում հիբրիդային քայլային շարժիչ ապահովում է լիարժեք պահող մոմենտ և բացառիկ դիրքավորման ճշգրտություն, ինչը նրան դարձնում է հարմար ճշգրիտ դիրքավորման խնդիրների համար: Սակայն քայլավորման հաճախականության աճի հետ մեկտեղ պտտման մոմենտի ելքը հիբրիդային քայլային շարժիչ սկսում է նվազել հակաէլեկտրաշարժառուժի ազդեցության և միավորման ինդուկտիվության սահմանափակումների պատճառով: Այս պտտման մոմենտի նվազման թեքությունը տարբերվում է նկատելիորեն հիբրիդային քայլային շարժիչ դիզայնների միջև՝ կախված սարքավորման դիմադրությունից, մշտական մագնիսի ուժից և բևեռային ատամների քայլից:
Վարիչի էլեկտրոնիկան կարևոր ազդեցություն է ունենում շարժիչի արագության հնարավորությունների վրա հիբրիդային քայլային շարժիչ համակարգի: Լավ նախագծված վարիչը կարող է օգնել հիբրիդային քայլային շարժիչ պահպանել բարձր տորմը բարձրացված արագությունների դեպքում՝ օգտագործելով լարման բարձրացման և հոսանքի կարգավորման օպտիմիզացիայի մեթոդներ։ Երբ ընտրվում է հիբրիդային քայլային շարժիչ կիրառման համար, որը պահանջում է ինչպես բարձր արագություն, այնպես էլ պահպանված վերահսկման ճշգրտություն, ինժեներները պետք է համապատասխանեցնեն շարժիչի սպեցիֆիկացիաները վարիչների հնարավորություններին։ հիբրիդային քայլային շարժիչ վերահսկման էլեկտրոնիկայի որակը հաճախ որոշում է, թե արդյոք տեսական արագության ցուցանիշը փոխակերպվում է գործնական կատարումի մեջ։
Արագացում և դինամիկ պատասխան
Կարողությունը ալյուրի հիբրիդային քայլային շարժիչ հարթ արագացման համար՝ միաժամանակ պահպանելով քայլի ճշգրտությունը, շարժման վերահսկման համակարգերում հիմնական կատարումների տարբերակիչ գործոն է։ Մեկը հիբրիդային քայլային շարժիչ կարող է հասնել արագ արագացման՝ ճիշտ վարվելու դեպքում, սակայն արագացման պրոֆիլը պետք է համապատասխանաբար կառավարվի՝ քայլերի կորուստը կանխելու համար։ Եթե արագացման արագությունները գերազանցում են հիբրիդային քայլային շարժիչ քայլերի միջև հարթ անցում իրականացնելու հնարավորությունը, շարժիչը կկորցնի քայլերը կամ կառաջացնի չափից շատ տատանումներ։ Ժամանակակից շարժիչների վարիչները թույլ են տալիս հիբրիդային քայլային շարժիչ ծրագրավորել արագացման պրոֆիլներ՝ ճշգրիտ աճման արագությամբ և հոսանքի պրոֆիլներով։
Պահման տորմը հիբրիդային քայլային շարժիչ մնում է անփոփոխ՝ անկախ արագությունից կամ բեռից, ինչը հնարավորություն է տալիս մշակել արագացման պրոֆիլներ, որոնք երաշխավորում են հուսալի շարժման կառավարում։ Երբ մեկը հիբրիդային քայլային շարժիչ հասնում է ծրագրավորված արագությանը, կառավարման համակարգը կարող է նվազեցնել վարիչի հոսանքը՝ պահպանելով դիրքը և խնայելով էլեկտրական էներգիան։ Այս էֆեկտիվությունը հատկապես արժեքավոր է մեկուսացված էներգիայի վրա աշխատող կամ էներգիայի նկատմամբ զգայուն կիրառումներում, որտեղ մեկը հիբրիդային քայլային շարժիչ կարող է ապահովել ճշգրիտ շարժում՝ նվազագույնի հասցնելով էներգիայի սպառումը։ Մեկի հիբրիդային քայլային շարժիչ դինամիկ վարքը արագացման ընթացքում շատ բան է բացահայտում շարժիչ-վարիչ համակարգի ընդհանուր որակի և արձագանքի մասին։
Արդյունաբերական կիրառումներ և կառավարման իրականացում
Ճշգրտության դիրքավորում և կրկնելիություն
Այն սահմանաբնույթը, որը մեկը հիբրիդային քայլային շարժիչ դարձնում է ճշգրիտ դիրքավորման համար օպտիմալ, դրա կարողությունն է հուսալիորեն կատարել հազարավոր նույնական շարժումներ՝ գրեթե առանց դիրքի շեղման։ Մեկը հիբրիդային քայլային շարժիչ օգտագործվում է ավտոմատացված արտադրական սարքավորումներում և կարող է պահպանել դիրքի ճշգրտությունը մեկ աստիճանի մեկ մասի սահմաններում միլիոնավոր ցիկլերի ընթացքում՝ առանց հետադարձ կապի սենսորների կամ կալիբրման ճշգրտումների: Այս կրկնելիությունը բխում է յուրաքանչյուր հիբրիդային քայլային շարժիչ դիզայնում ներդրված բնական դետենտային մեխանիկական ազդեցությունից և մագնիսական բևեռների համապատասխանեցման մեխանիզմից: հիբրիդային քայլային շարժիչ տեխնոլոգիան օգտագործվում է կիսահաղորդչային արտադրության, բժշկական սարքավորումների հավաքածուի և լաբորատորիայի ավտոմատացման ոլորտներում՝ հենց այս վերարտադրելի ճշգրտության համար:
Երբ հիբրիդային քայլային շարժիչ ինտեգրվում է արտադրական համակարգերի մեջ, ինժեներները շահում են այն փաստից, որ դիրքի հետևումը չի պահանջում արտաքին էնկոդեր կամ հետադարձ կապի մեխանիզմ: Սա պարզեցնում է տեղադրումը, նվազեցնում է լարավորման բարդությունը և նվազեցնում է ընդհանուր համակարգի արժեքը սերվո շարժիչների լուծումների համեմատ: Մեկ հիբրիդային քայլային շարժիչ համակարգը ապահովում է կանխատեսելի կատարում՝ առանց փակ ցիկլի սերվո համակարգերի համար անհրաժեշտ տյունինգի և կալիբրման ցիկլերի: Բաց ցիկլի կառավարման պարադիգմը հիբրիդային քայլային շարժիչ դարձնում է այն հատկապես գրավիչ այն կիրառումների համար, որտեղ համակարգի հուսալիությունն ու պարզությունը գերագույն կարևորություն ունեն:
Արագության օպտիմալացում և բեռնվածության համապատասխանեցում
Օպտիմալ արդյունքների ստացման համար հիբրիդային քայլային շարժիչ պահանջում է շարժիչի սպեցիֆիկացիաների միջև համապատասխանեցում՝ հաշվի առնելով իրական կիրառման պահանջները: Շարժիչը, որը հիբրիդային քայլային շարժիչ ընտրված է իրական բեռնվածության համեմատ չափազանց մեծ պտտման մոմենտի համար, կօգտագործի ավելի շատ էլեկտրական էներգիա և կառաջացնի ավելցուկային ջերմություն: Ի հակադրություն, կիրառման համար չափազանց փոքր շարժիչը հիբրիդային քայլային շարժիչ կարող է փոխանցման կորուստ ապրել կամ չունենալ բավարար արագացում անցումային պայմանների ժամանակ: Շարժիչի պտտման մոմենտի-արագության կորը հիբրիդային քայլային շարժիչ պետք է վերլուծվի ամբողջ շարժման պրոֆիլի ընթացքում՝ հաշվի առնելով իներցիայի, շփման և արտաքին բեռնվածության միավորված պահանջները:
Երբ հիբրիդային քայլային շարժիչ կարգավորվում է արագության վրա կենտրոնացած կիրառումների համար, վարիչի հոսանքի ընտրությունը և միկրոքայլի լուծման մակարդակը ուղղակիորեն ազդում են ինչպես արագության հնարավորության, այնպես էլ կառավարման ճշգրտության վրա: Շարժիչը, որը հիբրիդային քայլային շարժիչ աշխատում է լիարժեք քայլի ռեժիմով, հասնում է ավելի բարձր արագությունների, սակայն ավելի շատ թրթռում է և ավելի քիչ հարթ է: Ի հակադրություն, նույն հիբրիդային քայլային շարժիչ 16-միկրոքայլանի կամ 32-միկրոքայլանի ռեժիմում մեծագույն արագությունը մի փոքր զիջվում է, սակայն շարժումը դառնում է ավելի հարթ, իսկ կառավարման ճշգրտությունը՝ բարելավվում: Յուրաքանչյուր կիրառման համար անհրաժեշտ արագության և ճշգրտության հատուկ հավասարակշռությունը որոշում է օպտիմալ հիբրիդային քայլային շարժիչ կարգավորումը և վարիչ ստրատեգիան:
Հաճախակի տրվող հարցեր
Ի՞նչն է որոշում, թե արդյոք հիբրիդային քայլային շարժիչը կարող է պահպանել ճշգրտությունը բարձր արագությունների դեպքում:
Կարողությունը ալյուրի հիբրիդային քայլային շարժիչ ճշգրտությունը բարձրացված արագությունների դեպքում պահպանելու համար հիմնականում կարևոր են վարիչի որակը, միկրոքայլավորման լուծաչափը և բեռնվածության իներցիան: Վարիչ, որն ունի հիբրիդային քայլային շարժիչ առաջադեմ հոսանքի կարգավորում և ճիշտ արագացման պրոֆիլավորում, կարող է պահպանել ճշգրտությունը՝ նույնիսկ քայլավորման հաճախականությունը մեծացնելիս: Սակայն, եթե արագության պահանջները գերազանցում են հիբրիդային քայլային շարժիչ այն հնարավորությունները, որոնք նշված են արագության-պտտման մոմենտի կորում, ճշգրտությունը կարող է վատանալ, քանի որ շարժիչը դժվարանում է հուսալիորեն անցնել մեկ քայլից մյուսին: Բեռնվածության իներցիան նույնպես ազդում է արագության ցուցանիշների վրա. ավելի բարձր իներցիայով բեռնվածությունները հարկավորում են շարժիչից ավելի մեծ պտտման մոմենտ՝ հարթ արագացում ստանալու համար, ինչը կարող է սահմանափակել հասանելի արագությունները: հիբրիդային քայլային շարժիչ շարժիչը
Կարո՞ղ է հիբրիդային քայլային շարժիչը փոխարինել սերվոշարժիչը այն կիրառումներում, որտեղ անհրաժեշտ են ինչպես արագությունը, այնպես էլ կառավարման ճշգրտությունը:
Շատ կիրառումներում հիբրիդային քայլային շարժիչ հիբրիդային քայլային շարժիչը կարող է ապահովել սերվոշարժիչներին համարժեք կամ գերազանցող արդյունքներ՝ ընդհանուր առմամբ ցածր արժեքով: Հիբրիդային քայլային շարժիչը հիբրիդային քայլային շարժիչ ապահովում է ներդրված դիրքի պահպանում, կրկնելի ճշգրտություն և պարզ բաց օղակի կառավարում՝ առանց բարդ հակակապի կարգավորման: Սակայն շատ բարձր արագությունների, փոփոխական բեռնվածության պայմանների կամ իրական ժամանակում բեռնվածության հակակապի պահանջվող կիրառումները կարող են օգտվել սերվոտեխնոլոգիայից: Հիբրիդային քայլային շարժիչը հիբրիդային քայլային շարժիչ օպտիմալ է կիրառումների համար, որտեղ բեռնվածության պայմանները կանխատեսելի են, իսկ դիրքավորման ճշգրտությունը գերակայություն ունի, մինչդեռ սերվոշարժիչները գերազանցում են դինամիկ միջավայրերում, որտեղ անհրաժեշտ է արագ բեռնվածության համակերպում:
Ինչպե՞ս է միկրոքայլային տեխնոլոգիան բարելավում հիբրիդային քայլային շարժիչի կառավարման ճշգրտությունը:
Միկրոքայլային տեխնոլոգիան բարելավում է հիբրիդային քայլային շարժիչ հիբրիդային քայլային շարժիչի ճշգրտությունը՝ բարդ հոսանքի ալիքաձև կառավարման միջոցով յուրաքանչյուր լիարժեք քայլը բաժանելով փոքր միջանկյալ դիրքերի: Շարժիչի ռոտորը չի թռչում հստակ մագնիսական բևեռների միջև, այլ հիբրիդային քայլային շարժիչ մանր քայլերով շարժվելիս հարթ է շարժվում բազմաթիվ միջանկյալ անկյուններով, ինչը զգալիորեն նվազեցնում է թրթռումը և բարելավում շարժման հարթությունը: Սա դարձնում է այն հիբրիդային քայլային շարժիչ ունակ ստանալու սերվոշարժիչի նման հարթություն՝ պահպանելով բաց օղակի պարզությունը: Ավելի բարձր մանր քայլերի լուծումը նշանակում է ավելի փոքր դիրքի աճեր այնտեղից, որտեղից հիբրիդային քայլային շարժիչ , ինչը թույլ է տալիս կիրառումներին ստանալ ավելի ճշգրիտ վերահսկում՝ առանց ավելի թանկ շարժիչների տեխնոլոգիաների վրա անցնելու:
Բովանդակության աղյուսակ
- Էլեկտրամագնիսական ճարտարապետություն և դիզայնի սկզբունքներ
- Արագության ցուցանիշներ և պտտման մոմենտի բնութագրեր
- Արդյունաբերական կիրառումներ և կառավարման իրականացում
-
Հաճախակի տրվող հարցեր
- Ի՞նչն է որոշում, թե արդյոք հիբրիդային քայլային շարժիչը կարող է պահպանել ճշգրտությունը բարձր արագությունների դեպքում:
- Կարո՞ղ է հիբրիդային քայլային շարժիչը փոխարինել սերվոշարժիչը այն կիրառումներում, որտեղ անհրաժեշտ են ինչպես արագությունը, այնպես էլ կառավարման ճշգրտությունը:
- Ինչպե՞ս է միկրոքայլային տեխնոլոգիան բարելավում հիբրիդային քայլային շարժիչի կառավարման ճշգրտությունը: